
Todos os eventos
Descubra conferências de IA, meetups, webinars e workshops adequados aos seus interesses

Memória para Modelos Fundamentais de Robôs — Oficina CoRL 2026
Uma oficina de meio dia da CoRL 2026 sobre memória para modelos fundamentais de robôs e modelos de visão–linguagem–ação (VLA): o que os robôs devem lembrar e como a memória deve ser aprendida, construída, avaliada e i...
G2A: Dos Modelos Generativos às Ações de Robôs | Oficina CoRL 2026
G2A: Dos Modelos Generativos às Ações de Robôs — uma oficina na CoRL 2026 explorando a interface entre modelos generativos e políticas robóticas. Esta oficina aborda a lacuna de ação entre o pré-treinamento generativo...
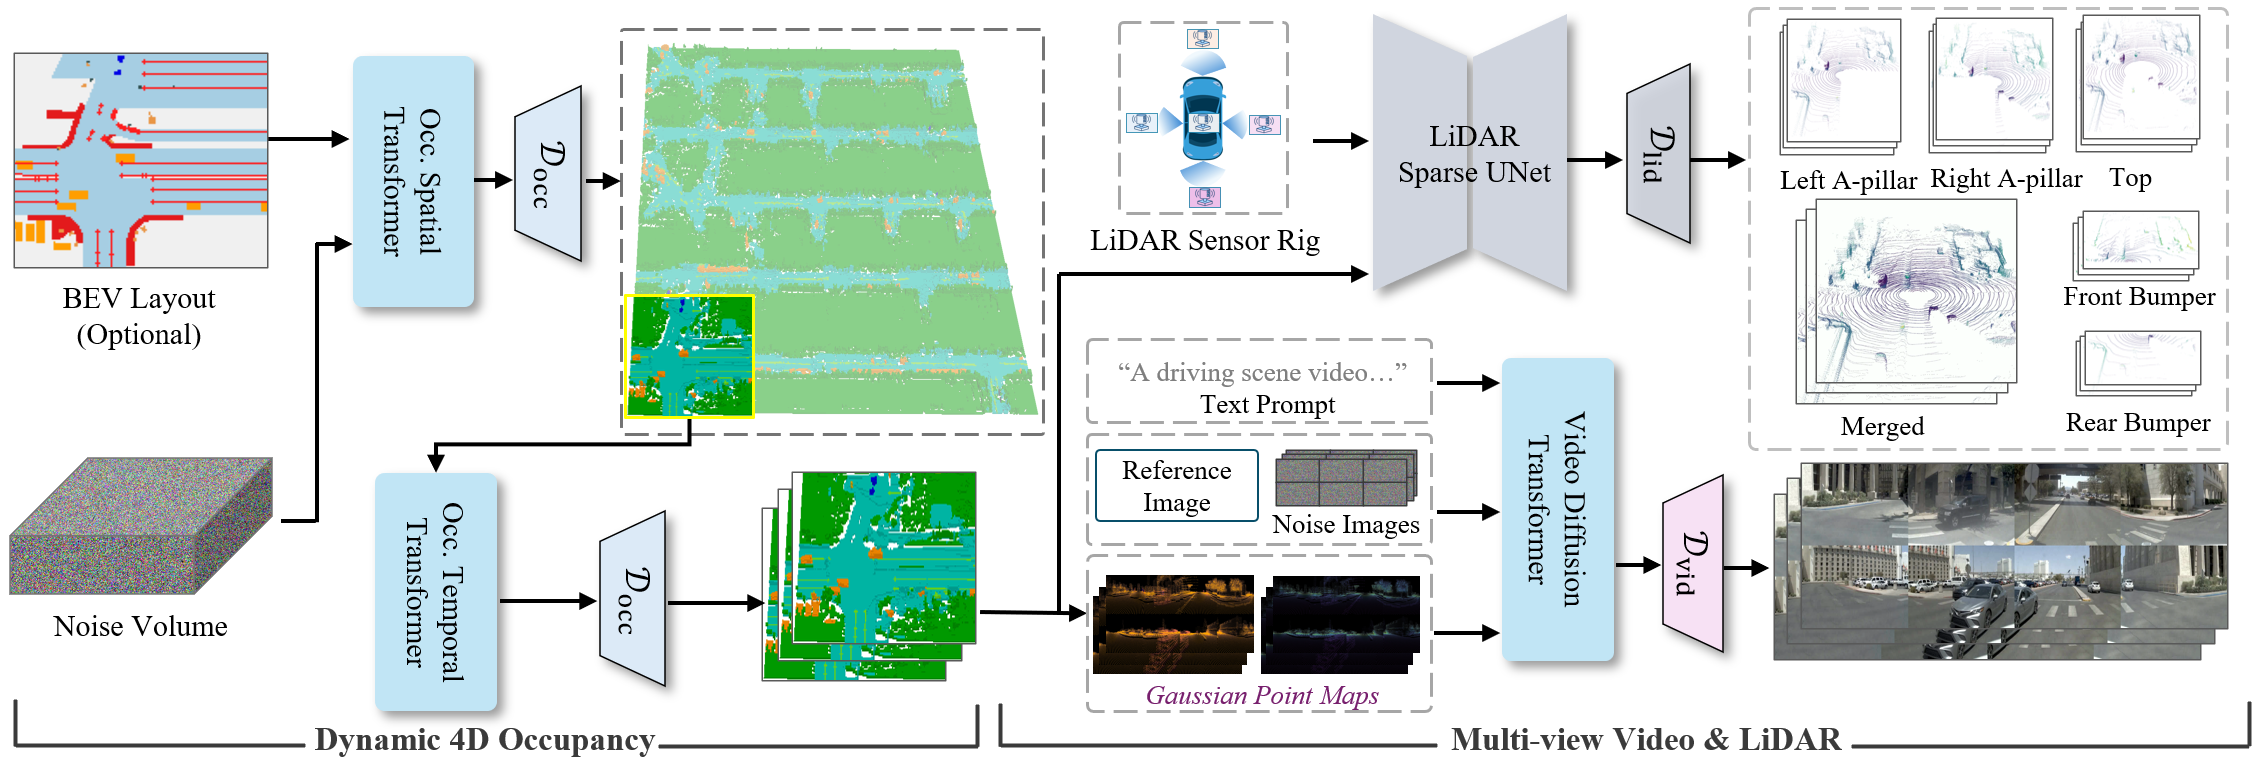
Modelos Multimodais 4D Grounded para Tomada de Decisão em Direção Autônoma
Uma oficina orientada a problemas sobre ocupação 4D, vídeo multi-angular, LiDAR e geração de cenários que são úteis para planejamento, controle, validação de segurança e sistemas autônomos reais.
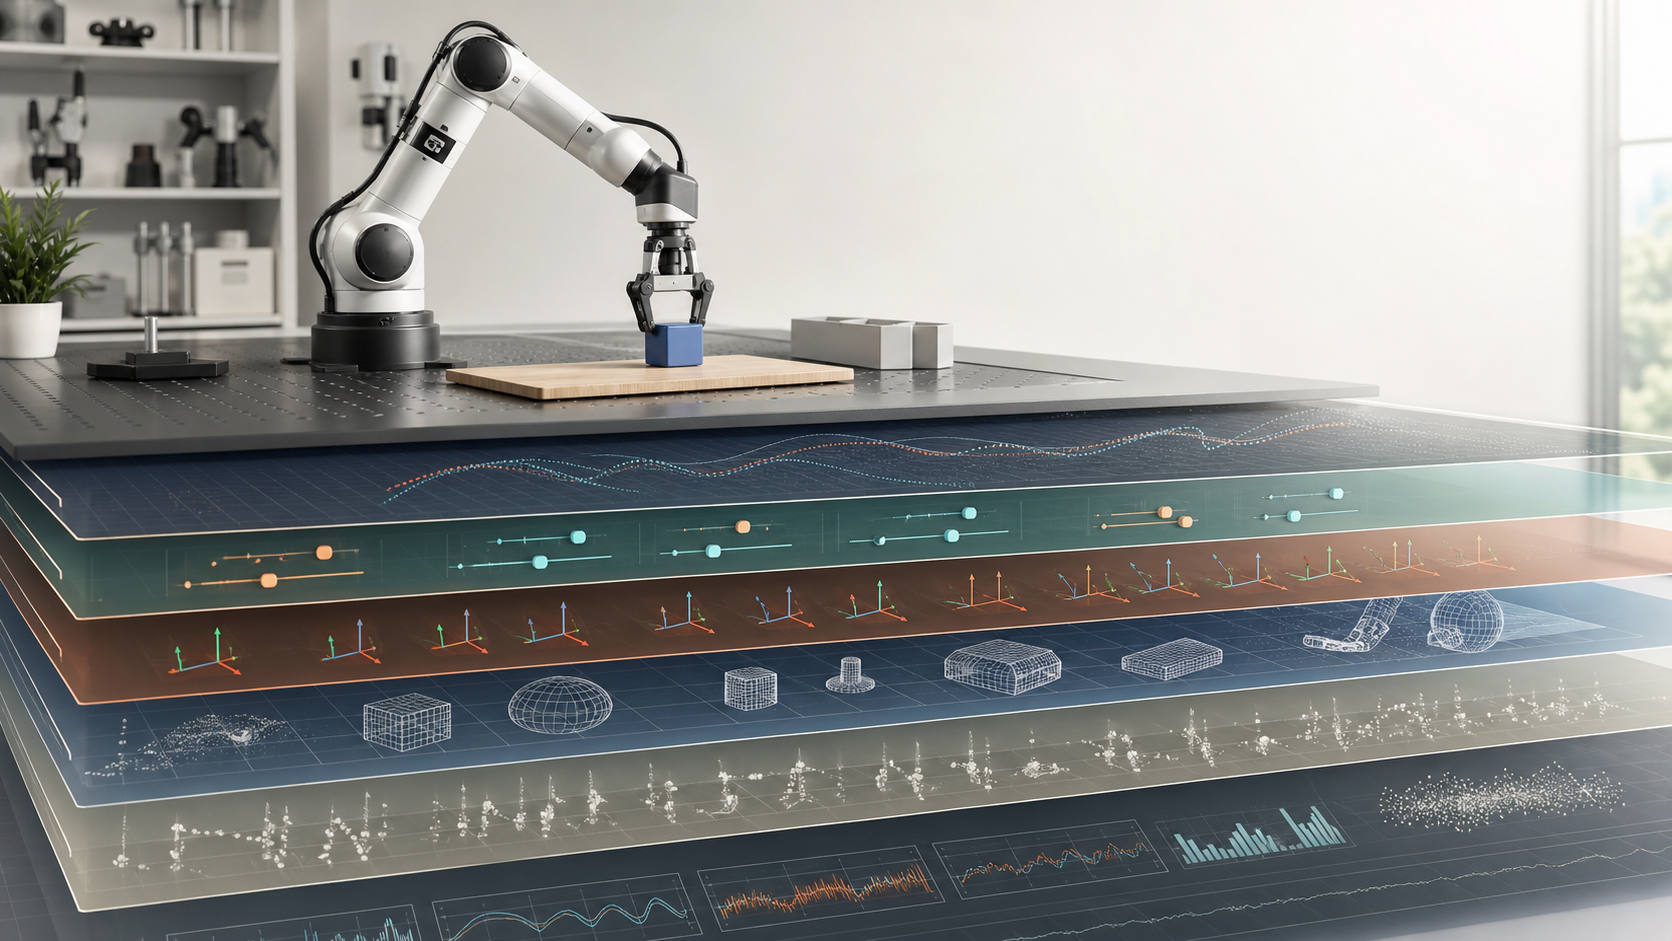
Workshop sobre Tudo Abaixo da Política
Como controladores, hardware e infraestrutura de dados moldam a aprendizagem dos robôs. Workshop de meio dia na CoRL 2026.
Generalização Composicional para Aprendizado de Robôs no Mundo Real
Um workshop de meio dia focado no aprendizado composicional ou modular em robótica. O workshop abordará a aplicação de sistemas modulares a problemas de aprendizado, explorando como a comunidade pode projetar benchmar...
Workshop CoRL 2026 - Pré-treinar para Adaptar: O que faz uma política pré-treinada ser adaptável?
Os sistemas de manipulação robótica mais avançados atualmente são normalmente construídos em duas etapas: primeiro, pré-treinar uma política generalista em um grande e diversificado conjunto de dados, em seguida, adap...
Workshop CoRL 2026
A manipulação dextra fez progressos rápidos em experiências de preensão e colocação, mas os robôs ainda têm dificuldades em usar ferramentas com a flexibilidade e competência física dos humanos. Este workshop abordará...
Workshop CoRL 2026
Um esforço comunitário para unificar a avaliação de simulação e a implantação real de robôs. A simulação se tornou o motor da IA embodiada moderna. Ambientes fundamentados na física, como BEHAVIOR, oferecem a escala, ...

Aprendendo Abstrações Eficazes para Planejamento (LEAP)
Tarefas robóticas complexas de longo horizonte e recompensas escassas são desafiadoras para escalar métodos de aprendizado de ponta a ponta. Em contraste, abordagens de planejamento mostraram grande potencial para lid...

Receba primeiro as melhores ofertas dos nossos parceiros
Junte-se à nossa comunidade e tenha acesso antecipado a ofertas exclusivas, benefícios especiais e promoções exclusivas para parceiros.