

Aprendendo Abstrações Eficazes para Planejamento (LEAP)
Descrição
Tarefas robóticas complexas de longo horizonte e recompensas escassas são desafiadoras para escalar métodos de aprendizado de ponta a ponta. Em contraste, abordagens de planejamento mostraram grande potencial para lidar com tais tarefas complexas de forma eficaz. Uma das principais críticas às abordagens baseadas em planejamento tem sido a falta de disponibilidade de modelos de mundo precisos (também conhecidos como abstrações) para utilizar. Houve um renovado interesse em usar abordagens baseadas em aprendizado para aprender representações simbólicas que suportem o planejamento. No entanto, essa pesquisa costuma ser fragmentada em subcomunidades desconexas, como planejamento de tarefas e movimentos, aprendizado por reforço (hierárquico, baseado em modelo), planejamento com lógica formal, planejamento com linguagem natural (modelos de linguagem) e IA neuro-simbólica. Assim como em anos anteriores, o LEAP reunirá pesquisadores de subcampos distintos para discutir como podemos combinar aprendizado, planejamento e abstrações para resolver tarefas robóticas cada vez mais complexas de longo horizonte e recompensas escassas.
Localização do evento
Diga à sua rede que vai participar
Partilhe este evento para iniciar conversas, convidar colegas e conectar-se antes que comece.
Conheça os palestrantes
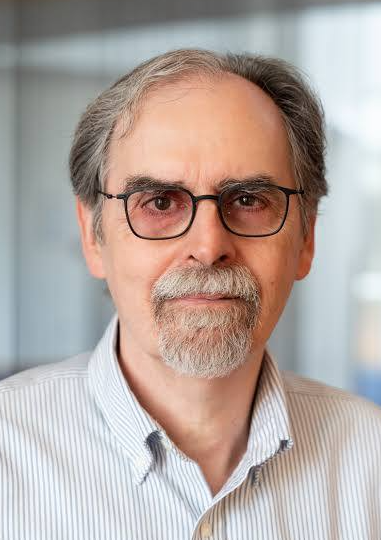
Tomás Lozano-Pérez
Tema:MIT, USA
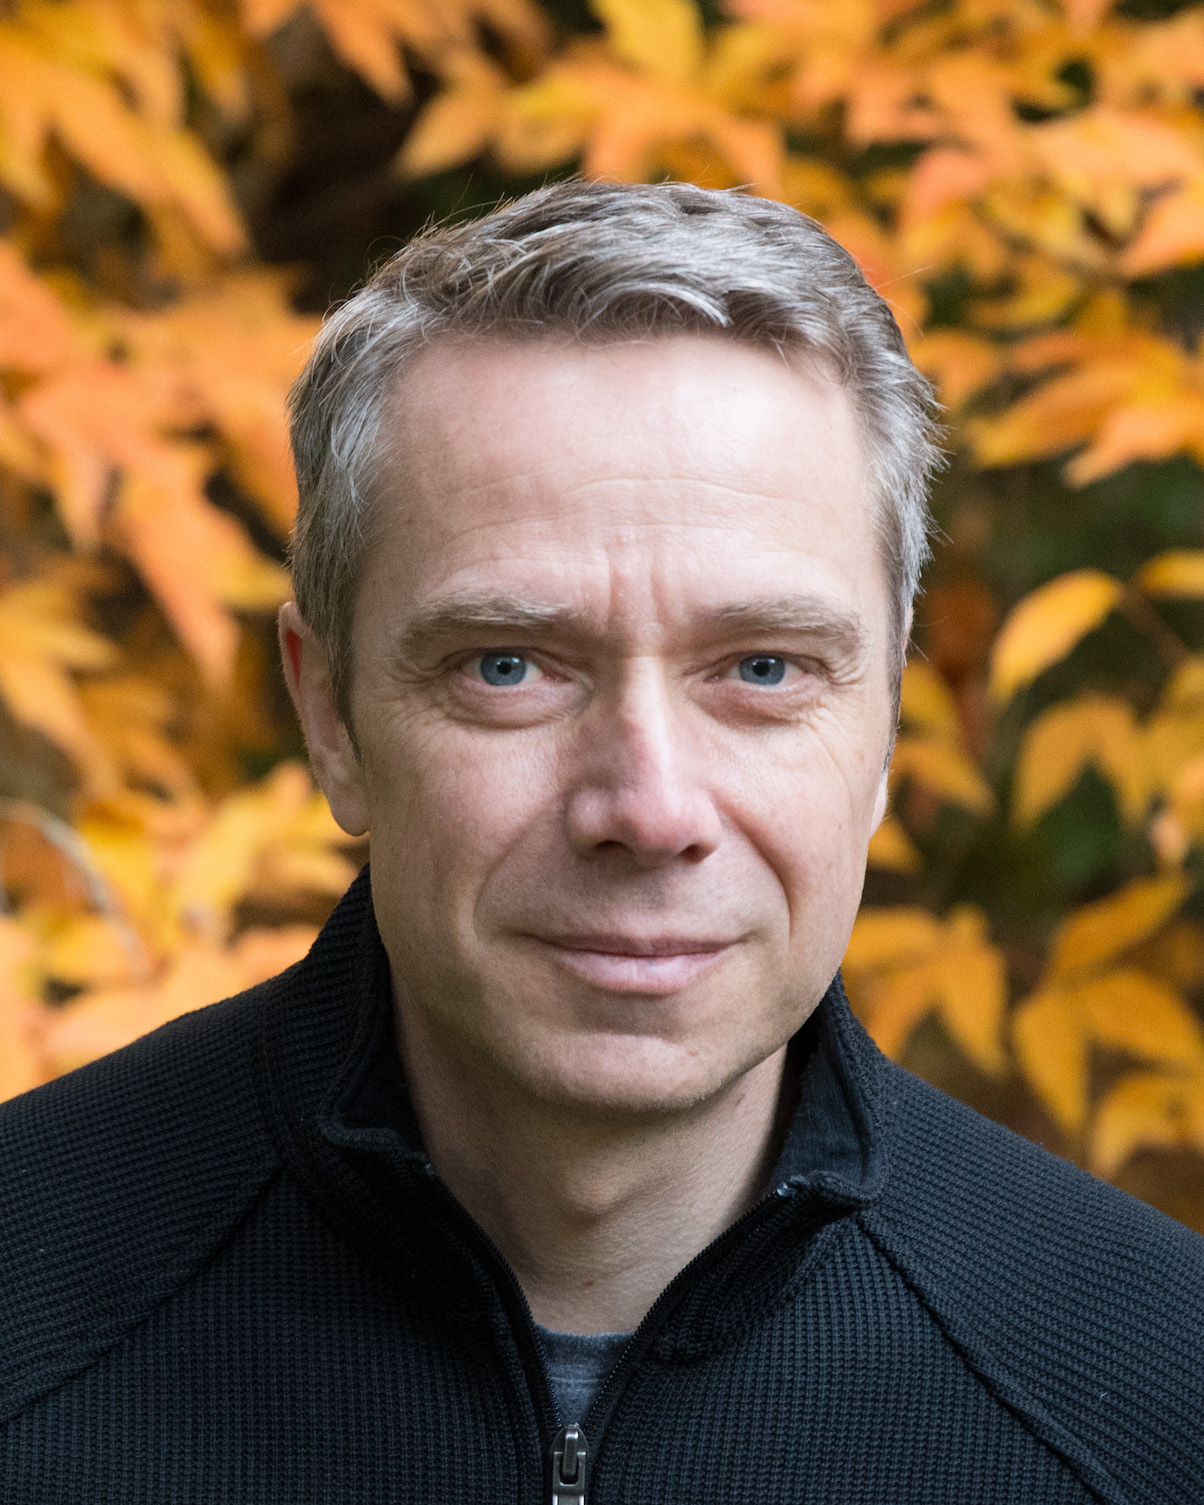
Dieter Fox
Tema:Ai2, University of Washington, USA
Fabio Ramos
Tema:Nvidia, University of Sydney, USA/AUS
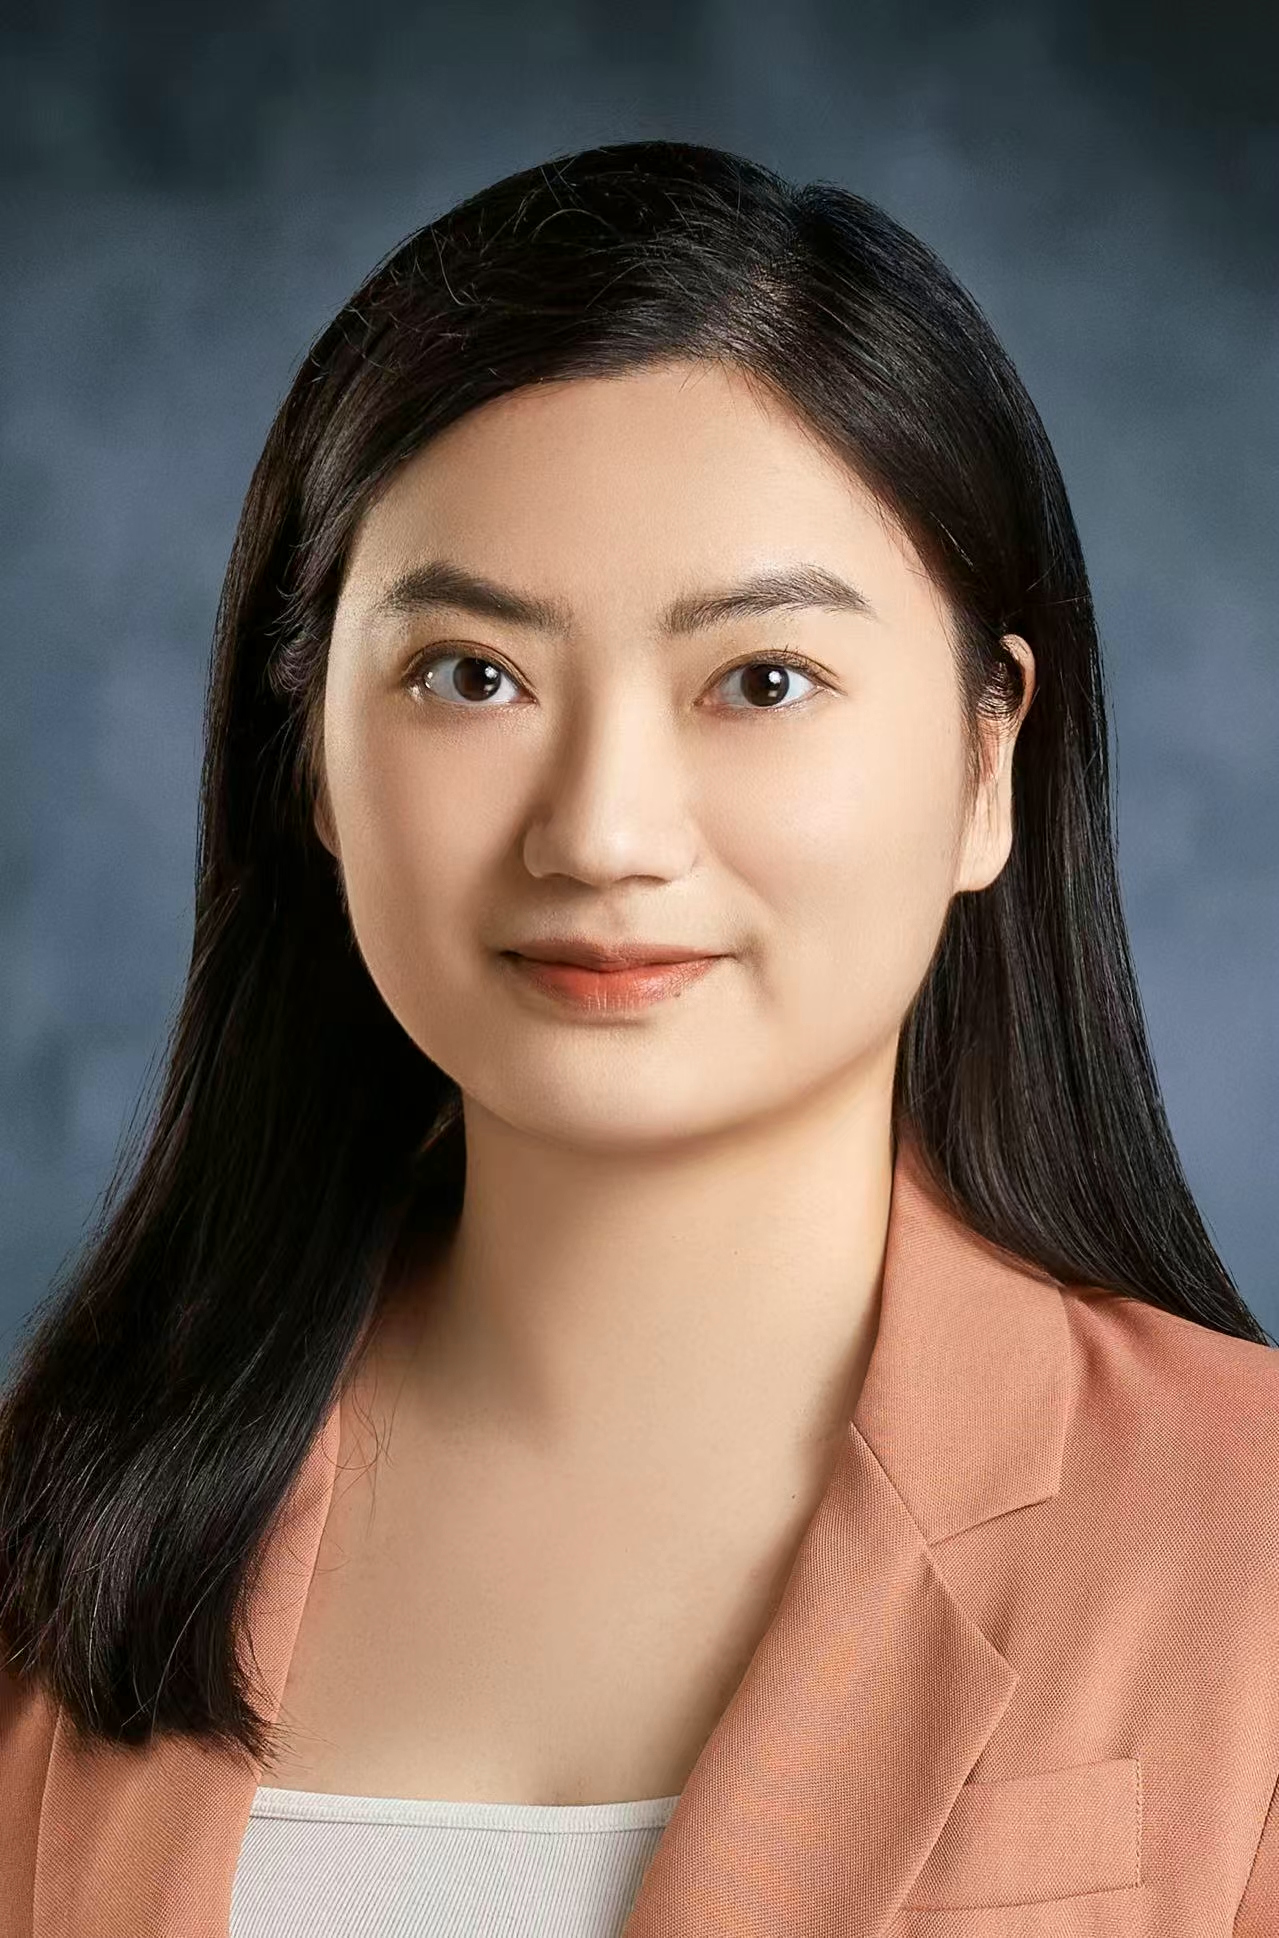
Panpan Cai
Tema:Shanghai Jiao Tong University, China
Eventos relacionados

AI DevCon NYC

Fundadores AI Persistentes Jogam Pickleball (Seed a Série A)

Oficina e Encontro de IA Física em Buffalo

Briefing de Segurança Cibernética / Dia da Tecnologia de Rosa

Estado da IA 2026 - evento de lançamento em NYC

AcceleratorCON 2026: Dia do Campeonato — A IA é o Novo Fogo

AWIC x Rutgers Center for Corporate Law and Governance: O Futuro da Governança de Ativos Digitais

PMAI: Hack For Impact NYC 2026

A Economia Humanoide - Lançamento do Livro, Bate-Papo à Beira da Lareira e Autógrafo

Fogos de Artifício: Código e Coquetéis NYC

Noite de Segurança em IA - Boston
