
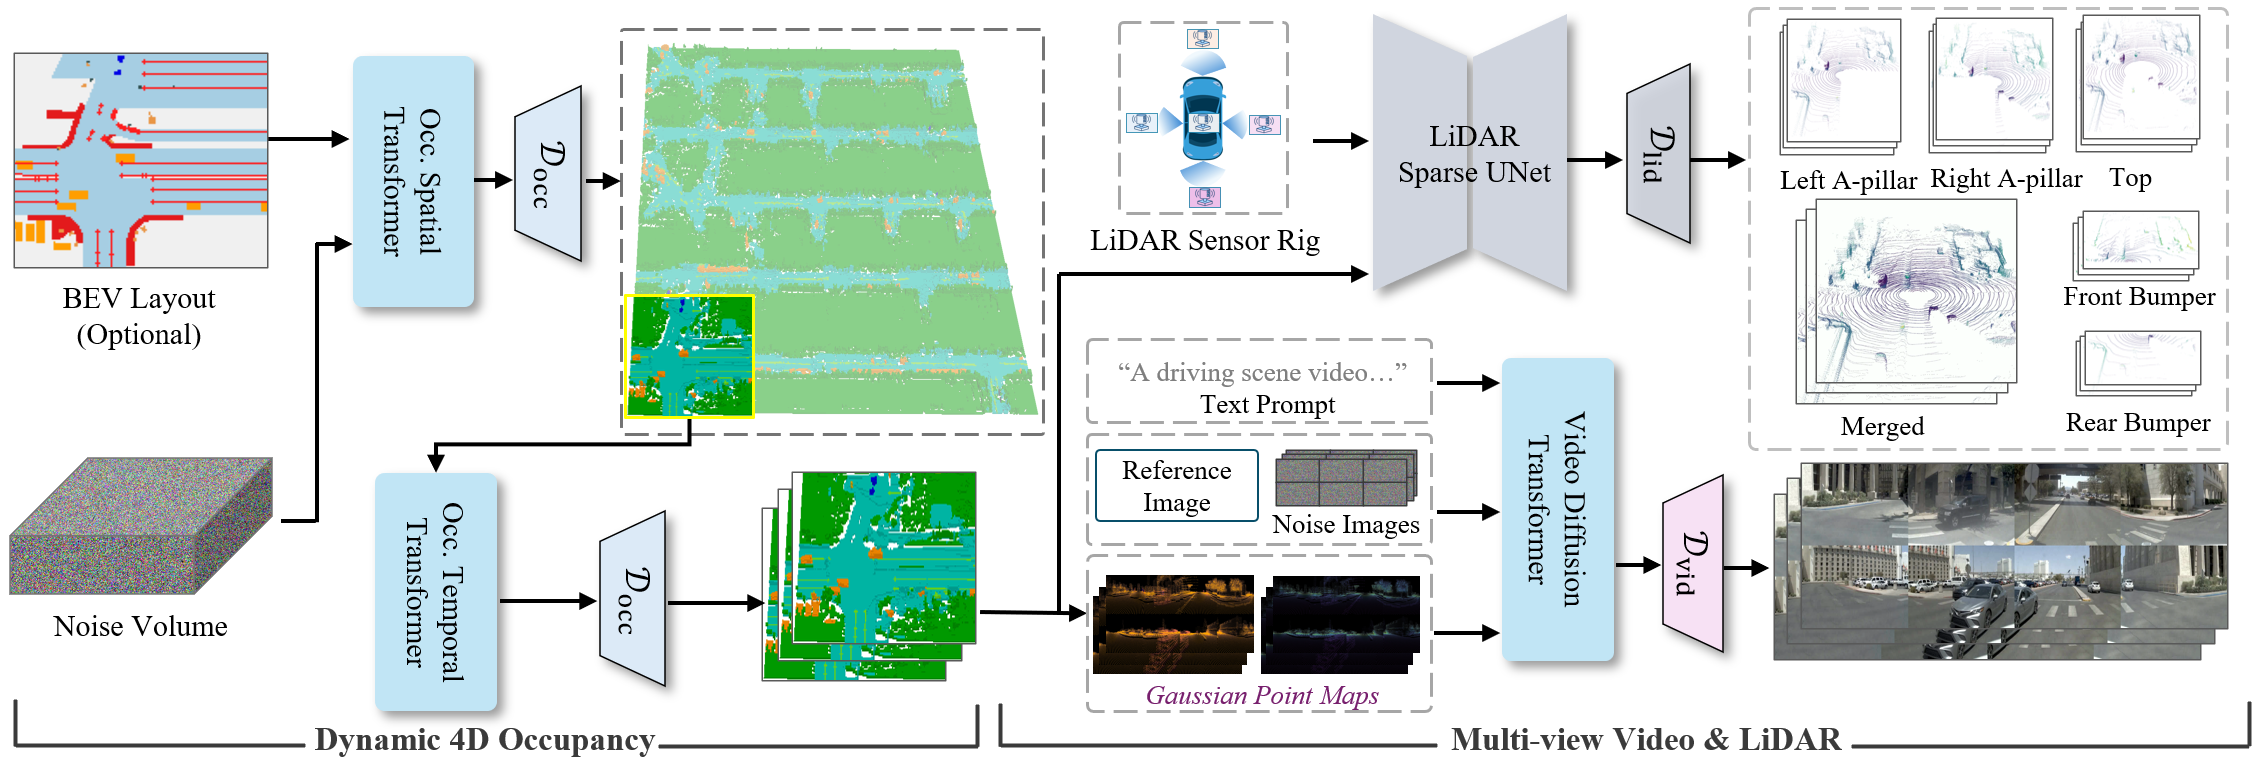
Прикреплені 4D мультимодальні світові моделі для прийняття рішень в автономному водінні
LearnNetwork
Опис
А проблемно-орієнтований семінар з 4D зайнятості, багатопоглядного відео, LiDAR та генерації сценаріїв, які корисні для планування, контролю, перевірки безпеки та реальних автономних систем.
Місце проведення
Розкажіть своїй мережі, що ви йдете
Поділіться цією подією, щоб розпочати розмови, запросити колег та налагодити контакти до її початку.
Познайомтеся зі спікерами
Hao Zhao
Тема:Assistant Professor, Tsinghua University
Hongyang Li
Тема:Assistant Professor, The University of Hong Kong
Long Chen
Тема:Senior Research Director & Principal Scientist, Xiaomi
Wenhao Ding
Тема:Senior Research Scientist, Autonomous Vehicle Group, NVIDIA Research
Подібні події
The AI Tasting Room (with The AI Collective Fayetteville)

AIBuild with AI
Створіть із AI DC
Philly Builds AI Founder Series: On Building, Exiting, and Building Again from 3x Founder Jake Stein of Common Paper
4
SF Tech Week Lunchtime w/ Rootly AI 🍂🌮
10
вечірка креаторів lounge • AGI x YY x 21st x Blue Neck
15
Startup Showcase
4
Tutor Intelligence: Startup Trek
10
Secrets of AI-Pilled Organizations
75
Informationbanker Fintech & AI networking walk
5
SemiAnalysis x vCluster Presents: The Assembly
NYC Frontier Hackathon: Створіть свою автономну фабрику коду
STEM Spark! Summit 2026
29
Платформа штучного інтелекту
Ціни на сайті
Купити квитки