Мастерская CoRL 2026
Описание
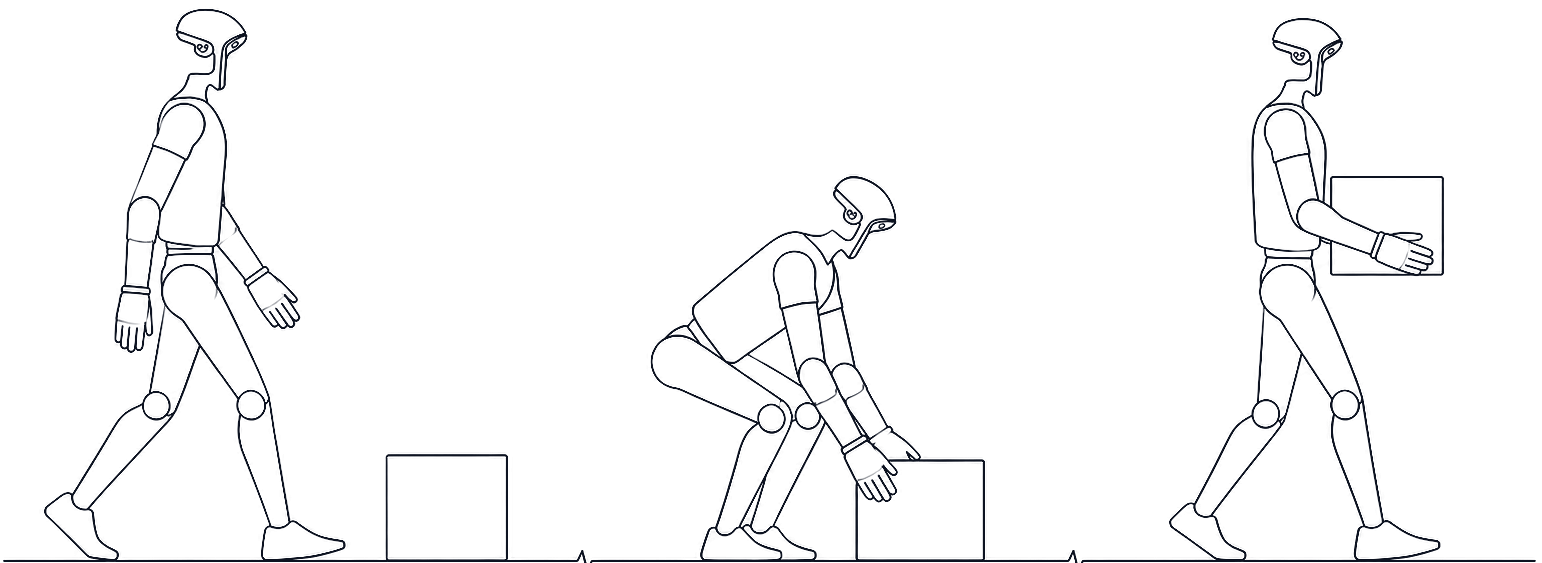
Полудневная мастерская, сосредоточенная на том, как роботы принимают решения, воспринимают и управляют контактом, перемещаясь по миру, охватывающая как предметехнические, так и не предметехнические навыки. Эта мастерская объединяет исследователей в области передвижения на ногах, мобильной манипуляции, не предметехнической манипуляции, управления всем телом, планирования с учетом контактов, восприятия на борту и передачи навыков из симуляции в реальность, чтобы выявить общие проблемы и многообещающие направления исследований.
Место проведения
Расскажите своей сети, что вы идёте
Поделитесь этим событием, чтобы начать разговоры, пригласить коллег и наладить контакты до его начала.
Познакомьтесь со спикерами
Alan Fern
Тема:Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
Тема:Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
Pulkit Agrawal
Тема:MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
Emo Todorov
Тема:Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
Похожие события
Hack for Humanity: Atlanta

GDG Annapolis: AI for Good Hackathon - Innovating for Housing

SaaStr AI Annual 2027

Visual Studio Live! Austin 2027
Optimized AI Conference 2027

AI Context New York

Day of Data and AI Houston
После токенов

День LearnKube: Солт-Лейк-Сити 2026

BeyondConf 2026 — За пределами хайпа ИИ
AI Native DevCon Нью-Йорк 2026