
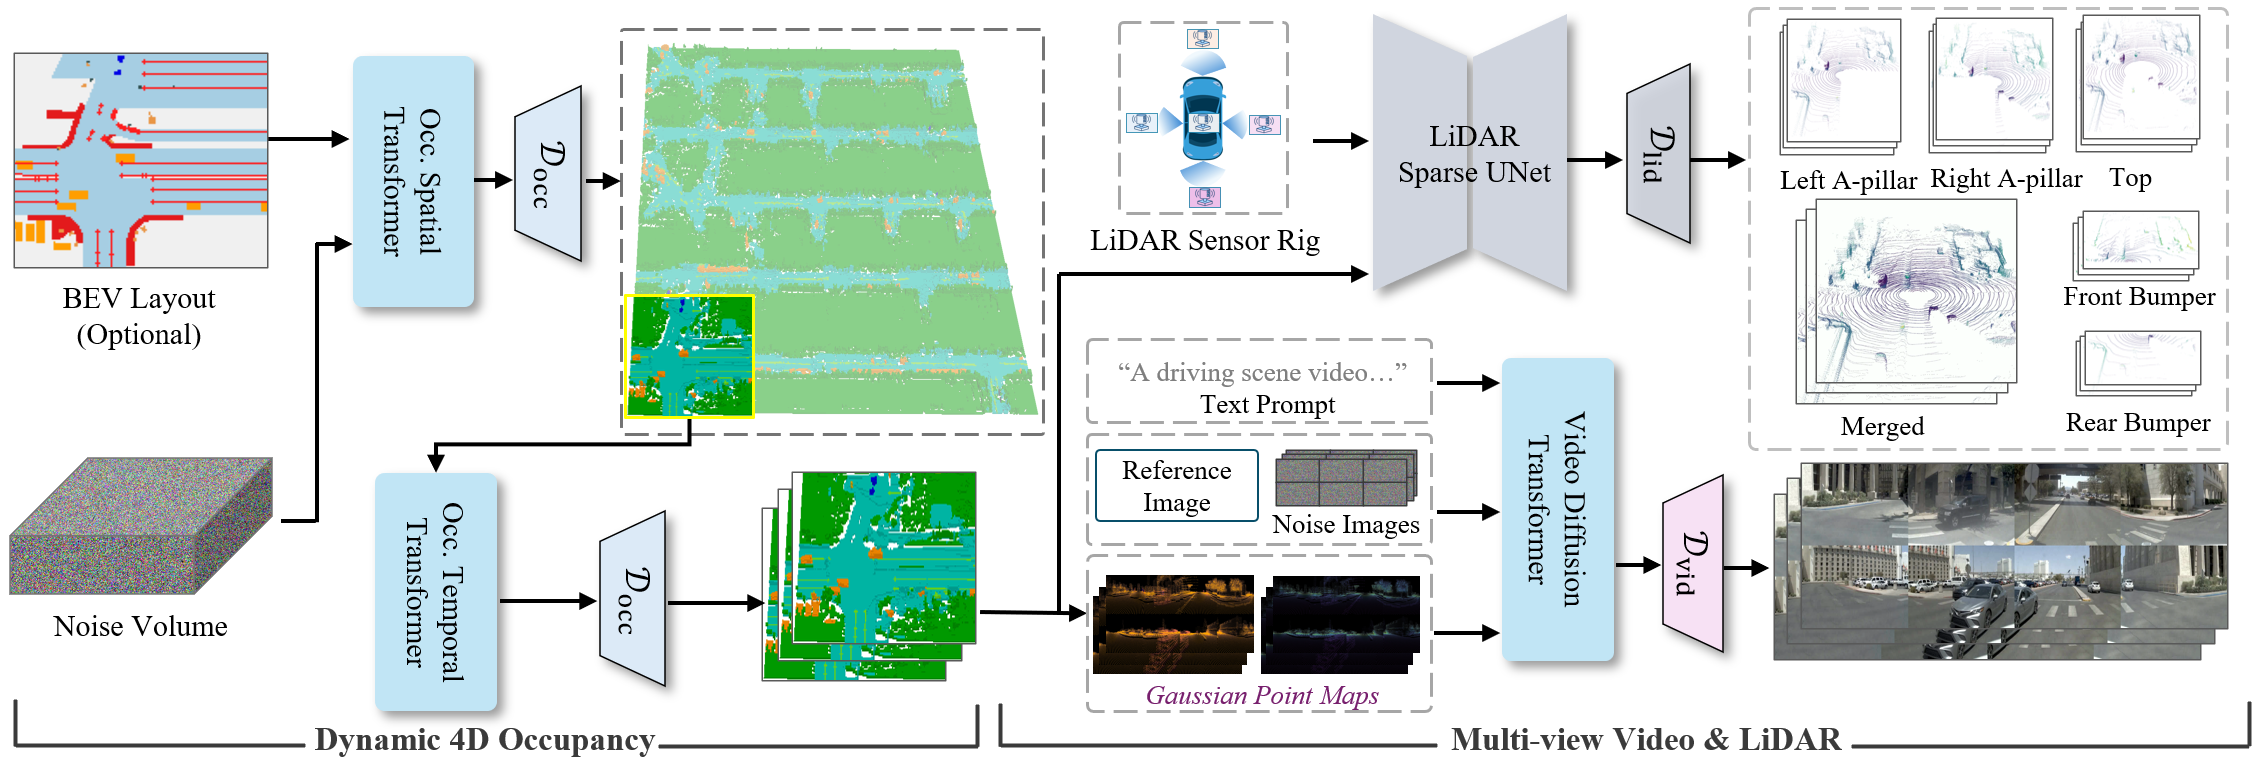
Основанные на пространственно-временны́х мультимодальных моделях миры для принятия решений в автономном вождении
LearnNetwork
Описание
Семинар, ориентированный на проблемы, посвященный 4D-занятости, многократному видео, LiDAR и генерации сценариев, которые полезны для планирования, управления, проверки безопасноcти и реальных автономных систем.
Место проведения
Расскажите своей сети, что вы идёте
Поделитесь этим событием, чтобы начать разговоры, пригласить коллег и наладить контакты до его начала.
Познакомьтесь со спикерами
Hao Zhao
Тема:Assistant Professor, Tsinghua University
Hongyang Li
Тема:Assistant Professor, The University of Hong Kong
Long Chen
Тема:Senior Research Director & Principal Scientist, Xiaomi
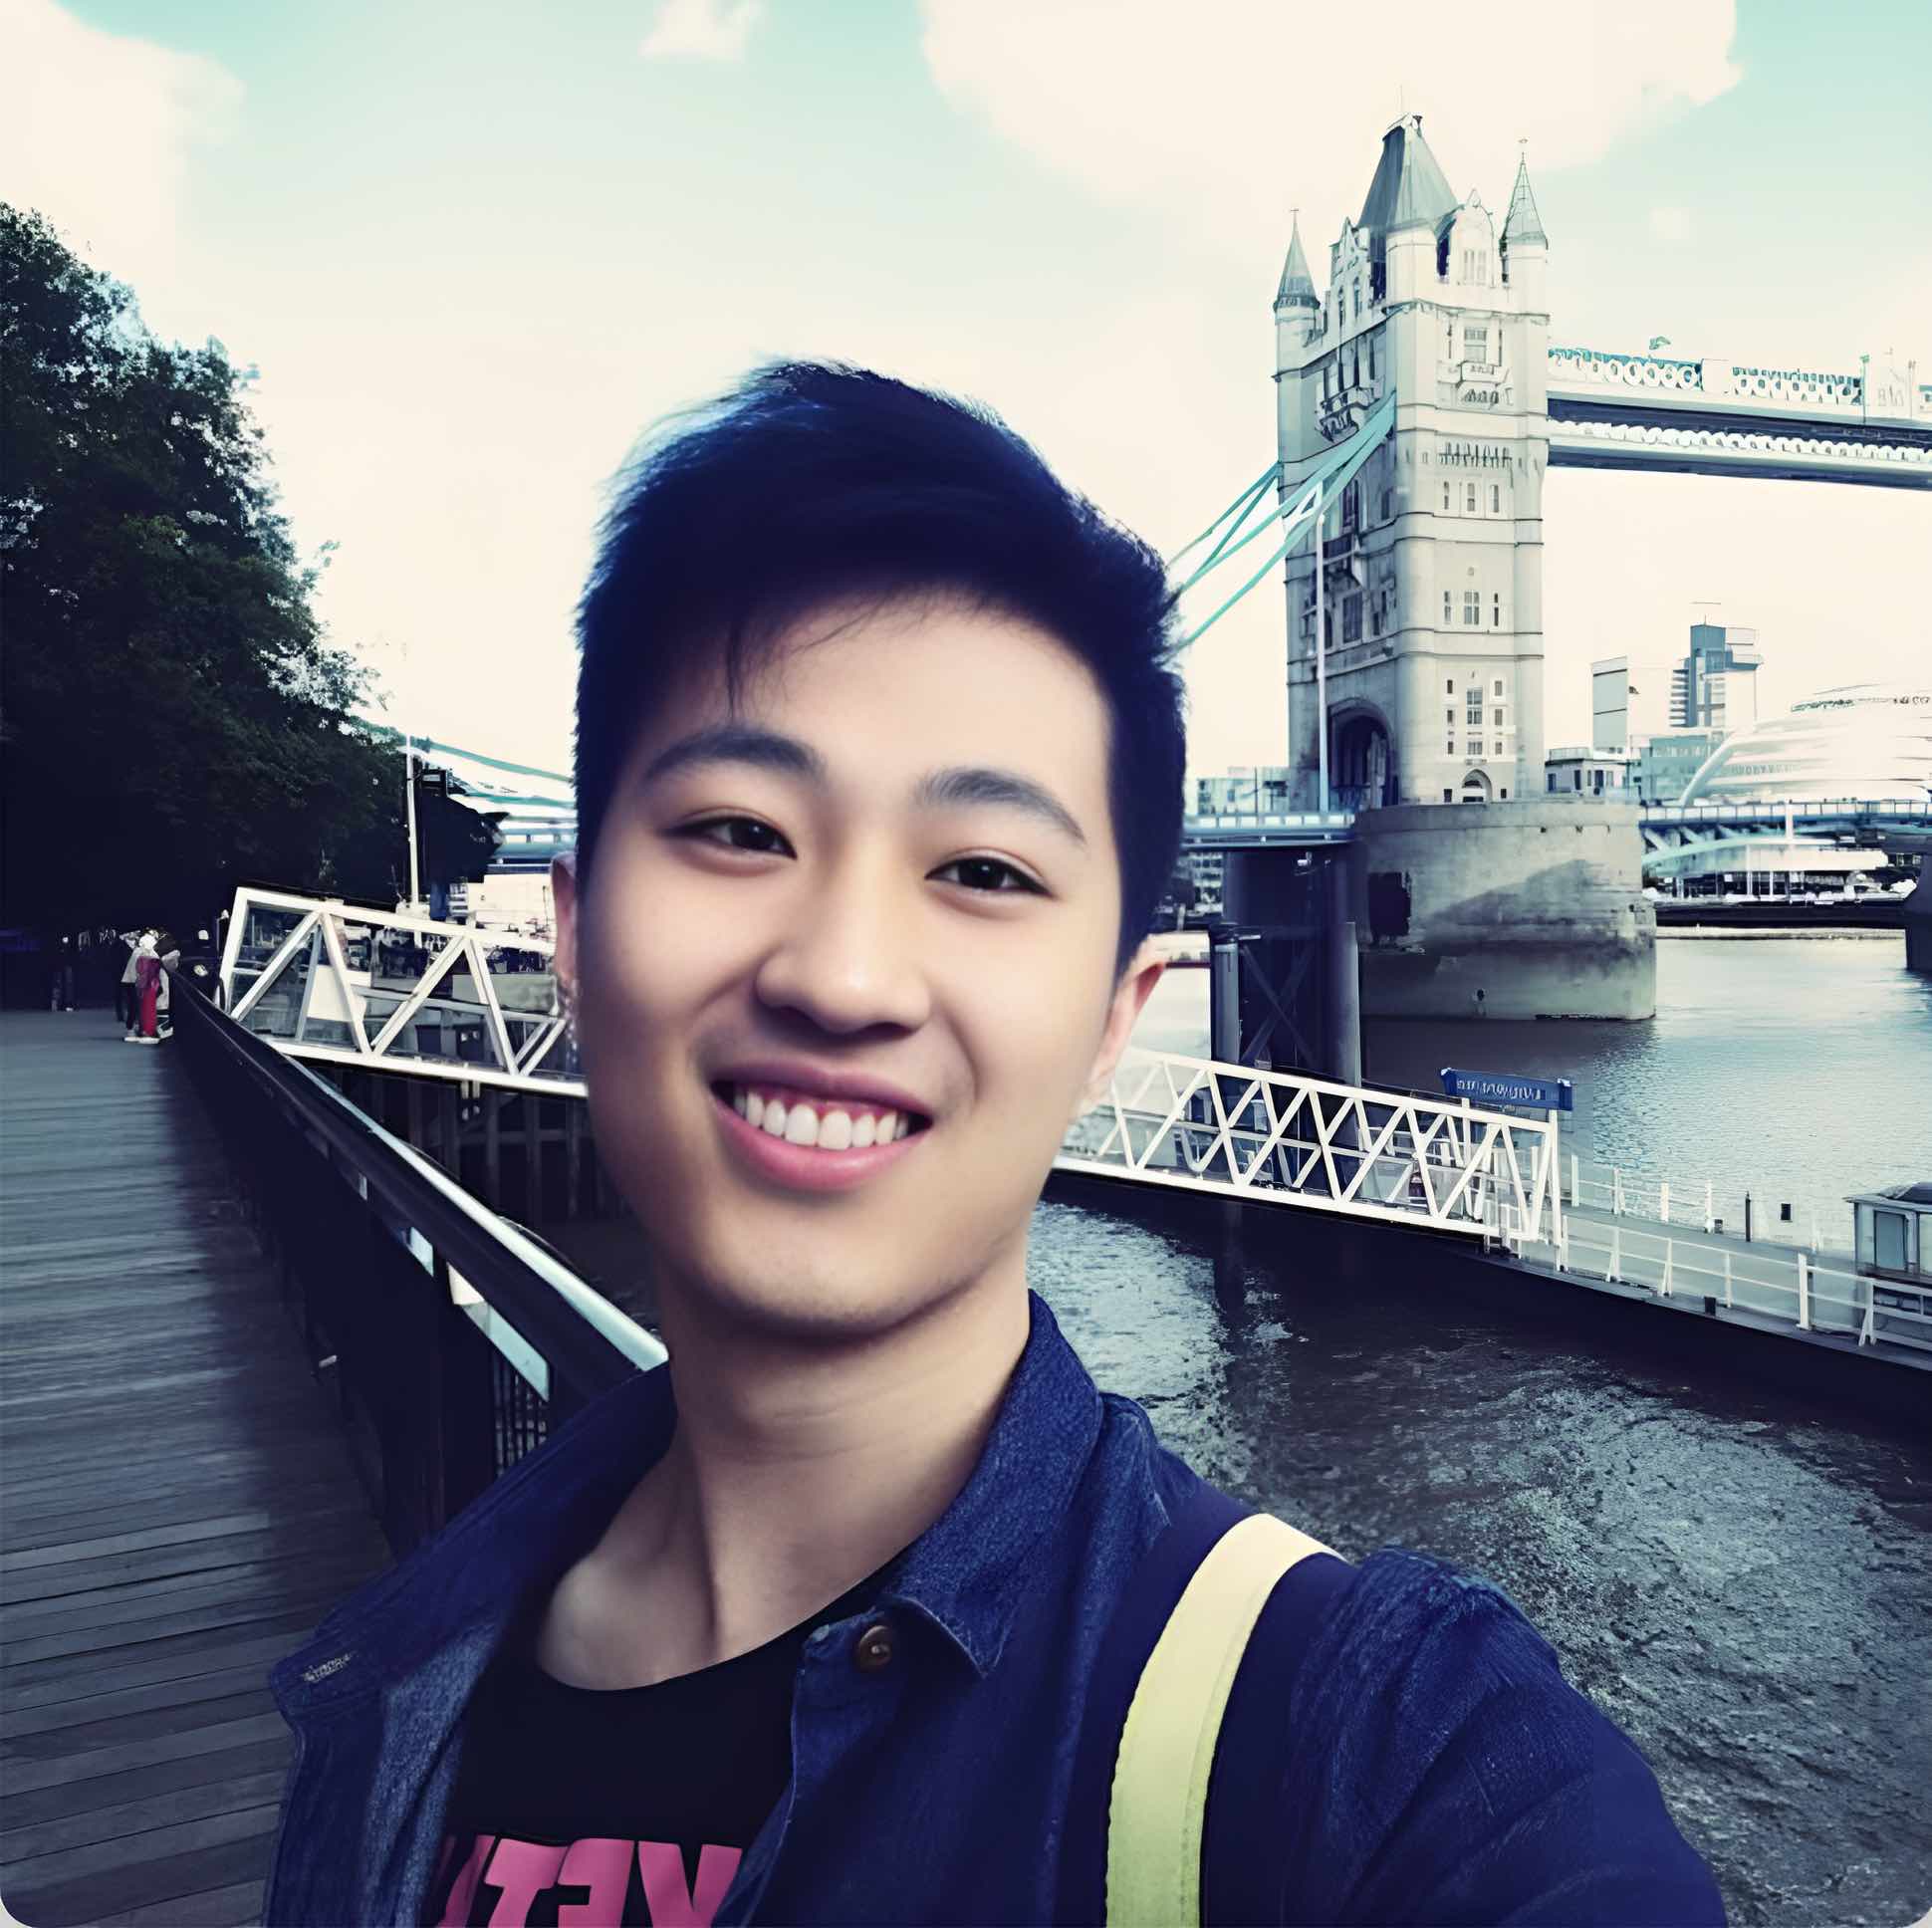
Wenhao Ding
Тема:Senior Research Scientist, Autonomous Vehicle Group, NVIDIA Research
Похожие события

AIGoogle CloudBuild with AI
Клиника ИИ для малого бизнеса: Лаборатория запросов и автоматизации (виртуально)

Мини-конференция по прикладному машинному обучению в Колорадо
День строителя 2026 от Prisma
10$
УСТОЙЧИВОЕ ДИЗАЙНЕРСТВО: КАК МЫ МОЖЕМ СОЗДАТЬ ИИ ДЛЯ БУДУЩЕГО, ОРИЕНТИРОВАННОГО НА КЛИМАТ
5

Группа пользователей Amazon Quick в Бостоне
Ко-ворк с AI вместе с Launch by Lunch

За пределами пилотного ИИ: Ужин для CIO
Откажитесь от презентации: AI Покажите, а не расскажите
4
65$
Серия открытий: Крутые разговоры в крутых местах
3
AI и Fintech XRPL Хакатон в Нью-Йорке
PEF DC: Внутри Государственного департамента США
12
Хак для человечности: Нью-Хейвен, Коннектикут
Платформа искусственного интеллекта
Цены на сайте
Купить билеты