
Группа чтения Bliss - 13 июля
Описание
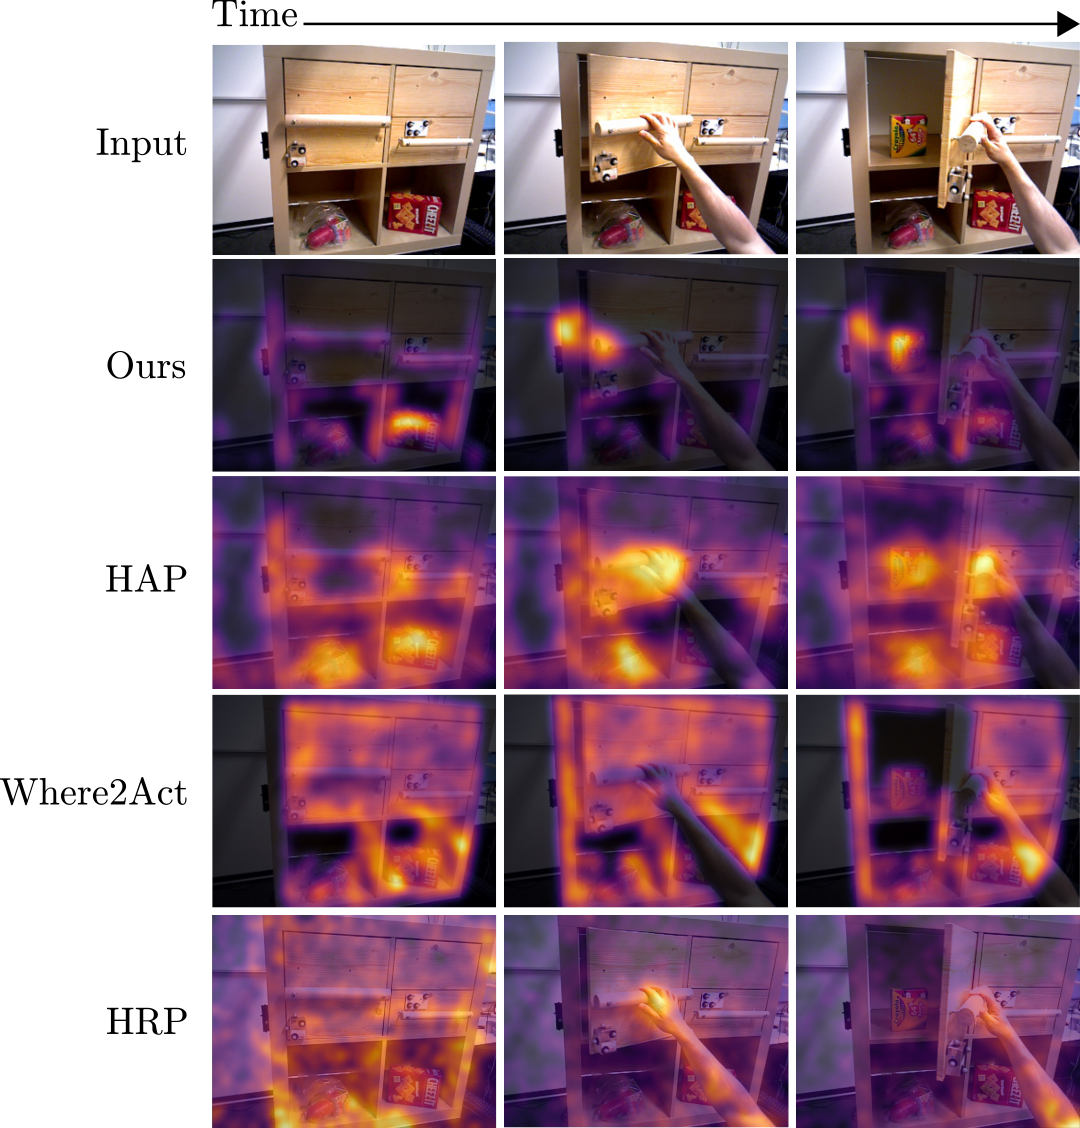
Мы завершаем сезон статьей, которая связывает темы этого мини-трека: если робот может ощущать контакт и применять правильные силы, как он может определить, где ему взаимодействовать в первую очередь?Наша статья — «Сопряженные частичные фильтры для надежной оценки доступности» (Lowin, Mengers & Brock, 2026) — поступила из Лаборатории робототехники и биологии Оливера Брока прямо здесь, в Техническом университете Берлина, и была принята на ICRA 2026.Оценка доступности — определение места на объекте, где робот может его захватить, и где он может его переместить — затруднена из-за того, что визуальный ввод полон неоднозначности. Авторы предлагают интересное решение: вместо одного монолитного оценщика они используют два сопряженных частичных фильтра, один для «захватываемых» областей и один для «перемещаемых» областей, каждая из которых кодирует свои собственные структурные регулярности. Ключевое понимание заключается в сопряжении: два фильтра обмениваются информацией в обоих направлениях, сосредотачивая внимание на областях, где оба согласны — именно там расположены доступности. Оцененная на реальном наборе данных, метод превосходит три недавних подхода (Where2Act, Hands-as-Probes и HRP) на большие промежутки и остается надежной при сложных условиях, таких как низкое освещение.В качестве заключительной статьи сезона эта работа приглашает нас отдалиться: за три сессии мы видели, как роботы ощущают контакт акустически, обучаются политикам манипуляции, чувствительным к силам, и теперь оцениваем, где взаимодействие вообще возможно. Как эти части сочетаются в полном потоке манипуляции? Является ли сопряжение простых, интерпретируемых оценщиков более многообещающим путем, чем системы, обученные от начала до конца? И какую роль должны играть физические приоритеты по сравнению с тем, чтобы позволить данным говорить?
Место проведения
Расскажите своей сети, что вы идёте
Поделитесь этим событием, чтобы начать разговоры, пригласить коллег и наладить контакты до его начала.
Похожие события

Проектирование ответственного ИИ: Доверие, Автономия и Скрытые Риски
Без пустых слов о ИИ: поиск бизнес-кейсов, приносящих измеримые результаты
#31 AI Серия: HuggingFace - Н. Тази
BLISS и семинар Semrush: Управление деятельным ИИ в производстве
Осталось 2 местаЛаборатория агентного ИИ #5 – Надежные развертывания и агент-оркестраторСуббота, 11 апреля, 10:00 по центральноевропейскому летнему времениорганизовано Лабораторией агентного ИИ: Создавай, ломай и улучшай4 участника
Встреча WordPress в Лейпциге - #66 WordPress 7 - Перспективы и новые функции (ИИ)
Проектирование для эпохи ИИ: когда системе следует принимать решения?
Искусственный интеллект на практике: включая бинго с модными словами (буквально) ✔️
21 апреля - Встреча по ИИ, машинному обучению и компьютерному зрению в Штутгарте, вторник, 21 апреля, 17:30 CEST, организаторами являются Stuttgart AI, Machine Learning and Computer Vision Meetup.
Amazon Strands SDK: создавайте, развертывайте и масштабируйте AI-агентов
Искусственный интеллект в реальном мире на Java с Quarkus