Workshop CoRL 2026
Descrição
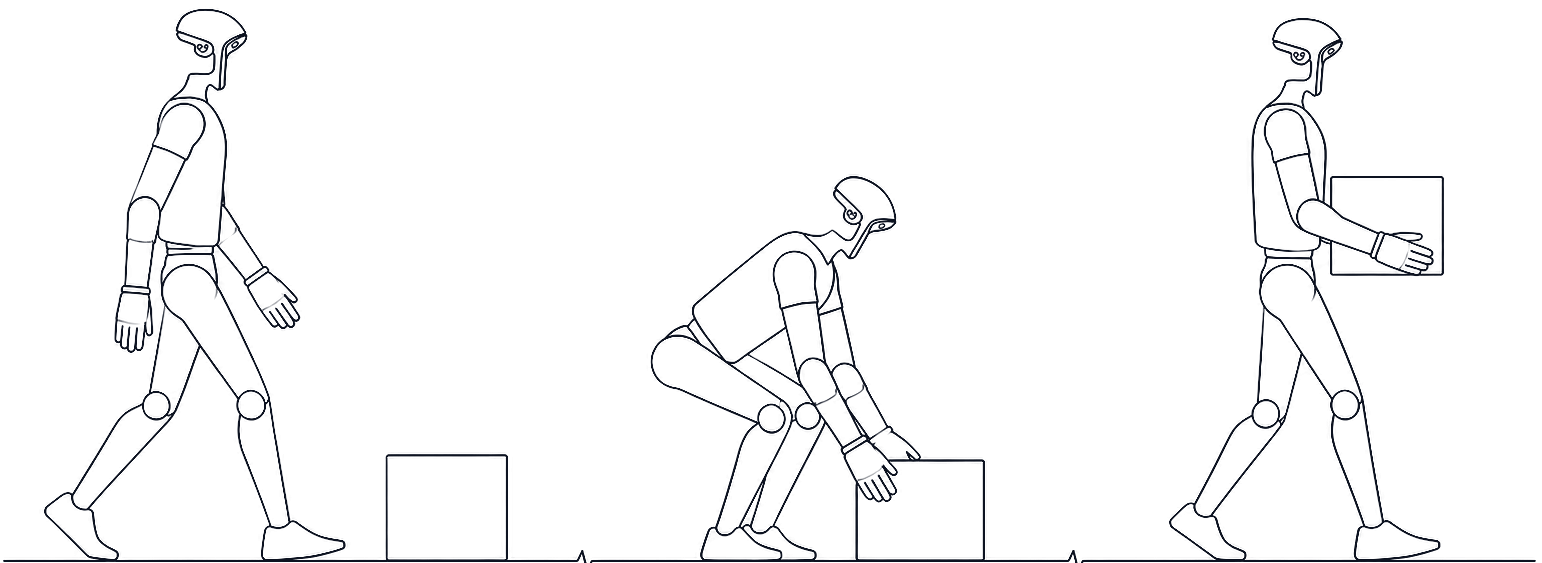
Um workshop de meio dia focado em como os robôs decidem, sentem e controlam o contato enquanto se movem pelo mundo, abrangendo habilidades preensíveis e não preensíveis. Este workshop reúne pesquisadores em locomoção com pernas, manipulação móvel, manipulação não preensível, controle de corpo inteiro, planejamento sensível ao contato, percepção a bordo e transferência do sim para o real para identificar desafios compartilhados e direções de pesquisa promissoras.
Localização do evento
Diga à sua rede que vai participar
Partilhe este evento para iniciar conversas, convidar colegas e conectar-se antes que comece.
Conheça os palestrantes
Alan Fern
Tema:Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
Tema:Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
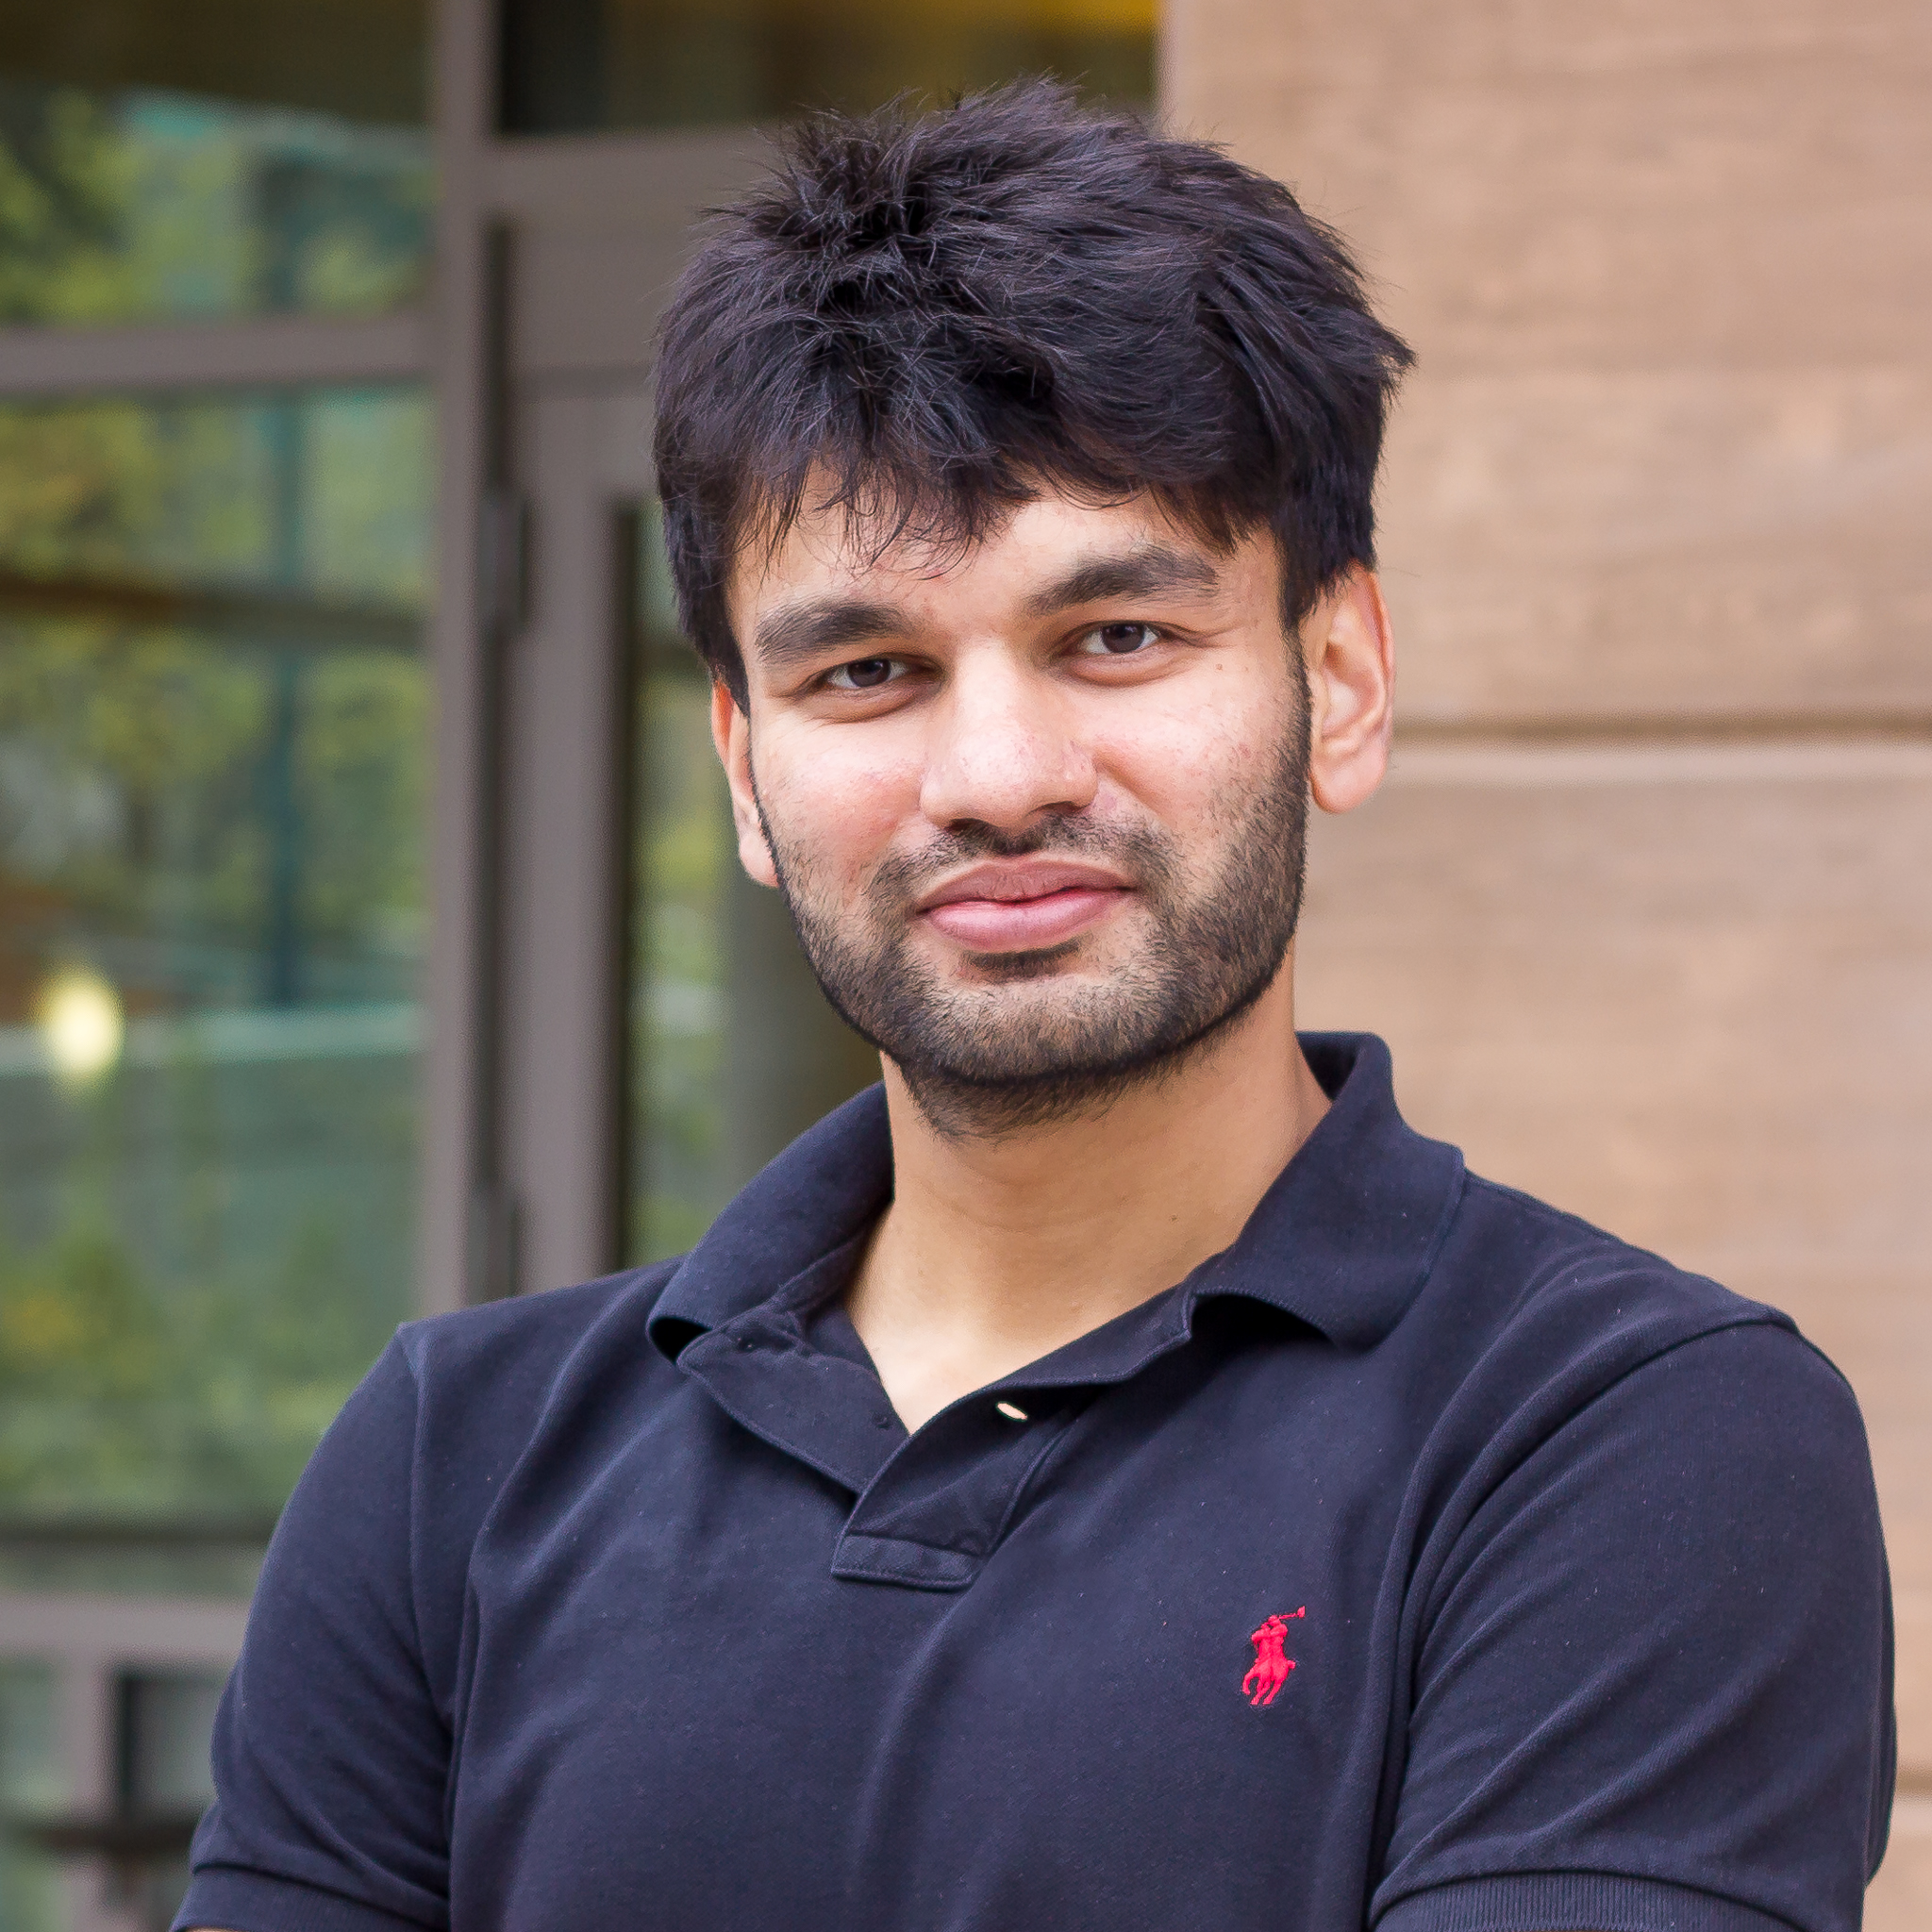
Pulkit Agrawal
Tema:MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
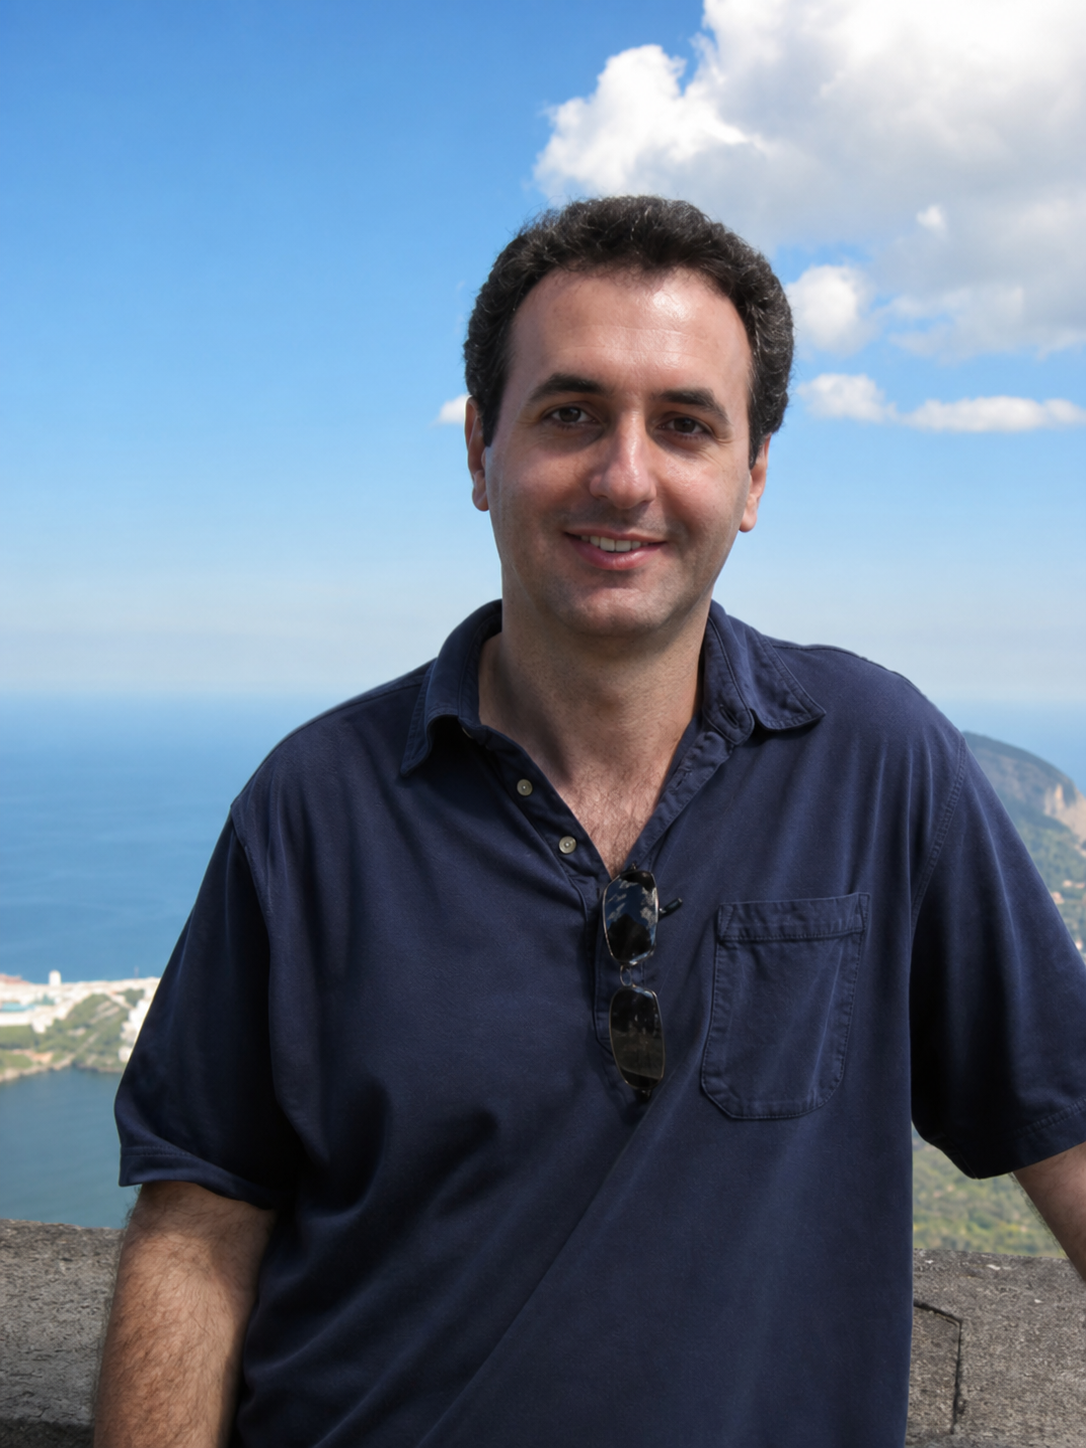
Emo Todorov
Tema:Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
Eventos relacionados
Hack for Humanity: Atlanta

GDG Annapolis: AI for Good Hackathon - Innovating for Housing

SaaStr AI Annual 2027

Visual Studio Live! Austin 2027
Optimized AI Conference 2027

AI Context New York

Day of Data and AI Houston
Após Tokens

LearnKube Day: Salt Lake City 2026

BeyondConf 2026 — Indo além do Hype da IA
AI Native DevCon Nova York 2026