
Grupo de Leitura Bliss - 13 de Julho
Descrição
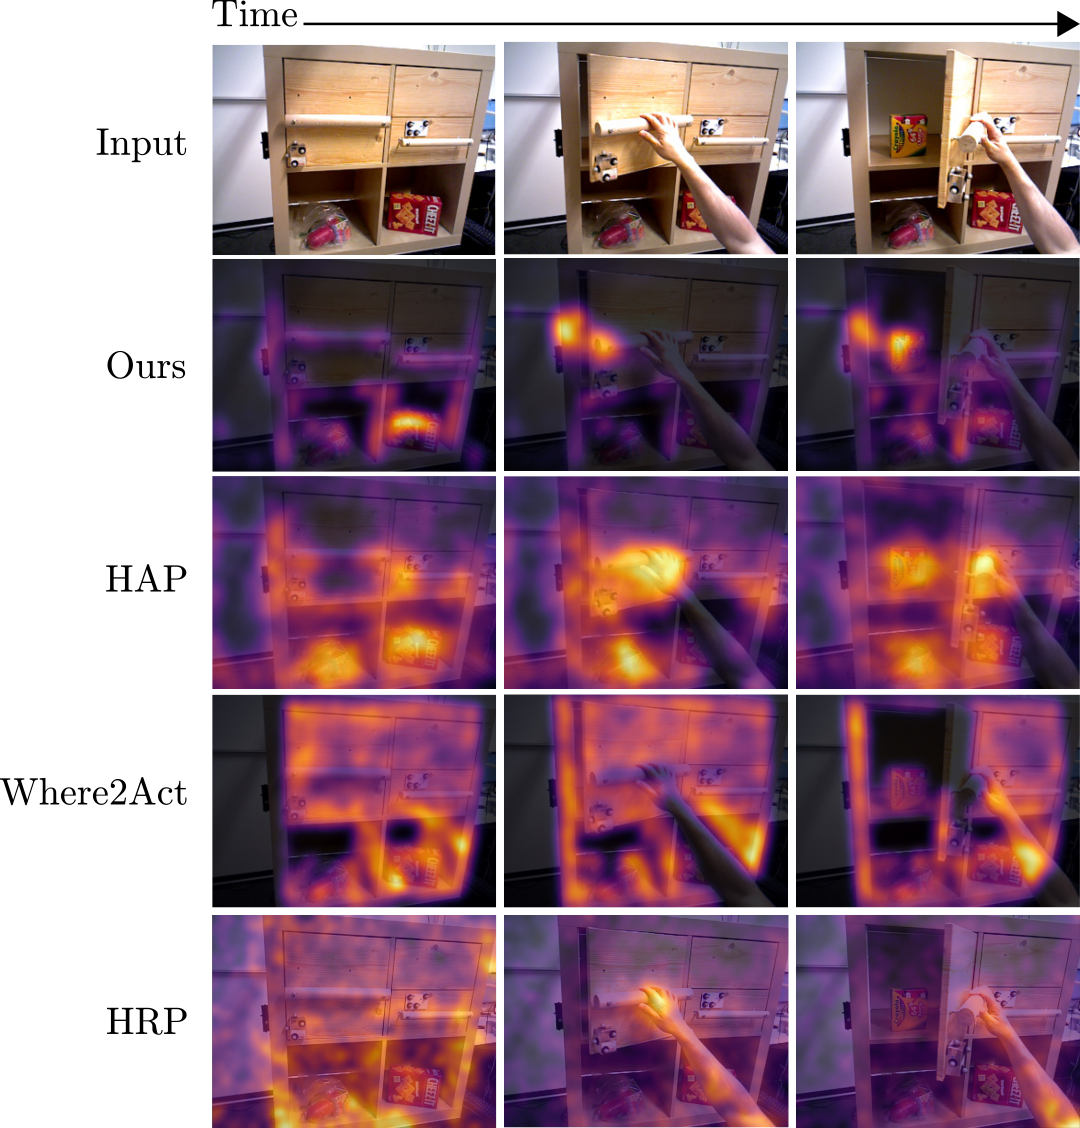
Encerramos a temporada com um artigo que conecta os temas deste mini-trilho: se um robô pode sentir contato e aplicar as forças corretas, como ele descobre onde interagir em primeiro lugar? Nosso artigo é Filtros de Partículas Acoplados para Estimativa de Aferências Robusta (Lowin, Mengers & Brock, 2026) — vindo do Laboratório de Robótica e Biologia de Oliver Brock aqui na TU Berlim, e aceito na ICRA 2026. A estimativa de aferência — determinar onde em um objeto um robô pode agarrá-lo, e onde pode movê-lo — é difícil porque as entradas visuais estão cheias de ambiguidade. Os autores propõem uma solução inteligente: em vez de um estimador monolítico, eles usam dois filtros de partículas acoplados, um para regiões "agarráveis" e outro para regiões "movíveis", cada um codificando suas próprias regularidades estruturais. A chave está no acoplamento: os dois filtros trocam informações bidirecionalmente, focando a atenção em regiões onde ambos concordam — que é precisamente onde as aferências estão. Avaliado em um conjunto de dados do mundo real, o método supera três abordagens recentes (Where2Act, Hands-as-Probes e HRP) por grandes margens e permanece robusto em condições desafiadoras, como baixa luminosidade. Como um fechamento de temporada, este artigo nos convida a ampliar a visão: ao longo de três sessões, vimos robôs detectarem contato acusticamente, aprenderem políticas de manipulação sensíveis à força e agora estimarem onde a interação é possível em primeiro lugar. Como essas peças se encaixam em um pipeline completo de manipulação? É acoplar estimadores simples e interpretáveis um caminho mais promissor do que sistemas aprendidos de ponta a ponta? E qual deve ser o papel dos priors físicos em comparação com deixar os dados falarem? Junte-se a nós para uma discussão animada e interessante!
Localização do evento
Diga à sua rede que vai participar
Partilhe este evento para iniciar conversas, convidar colegas e conectar-se antes que comece.
Eventos relacionados

Designing Responsible AI: Trust, Autonomy & Hidden Risk
No Bullshit AI: Finding Business Use Cases that bring measurable Results
#31 AI Series: HuggingFace - N. Tazi
BLISS x Semrush Workshop: Operating Agentic AI in ProductionThu, Apr 16 · 5:45 PM CESTby BLISS AI Speaker Series 20264.
2 seats leftAgentic AI Engineering Lab #5 – Robust Deployments & The Orchestrator AgentSat, Apr 11 · 10:00 AM CESTby The Agentic AI Engineering Lab: Build, Break & Iterate4 attendees
WordPress Meetup Leipzig - #66 WordPress 7 - Ausblick und neue Funktionen (AI)
Designing for the Age of AI: When Should the System Decide?
AI IN DER PRAXIS: Buzzword-Bingo inklusive (wortwörtlich) ✔️
April 21 - Stuttgart AI, ML and Computer Vision MeetupTue, Apr 21 · 5:30 PM CESTby Stuttgart AI, Machine Learning and Computer Vision Meetupicon 4.
Amazon Strands SDK: Build,Deploy and Scale AI Agents
REAL-World AI in Java with Quarkus