

Uczący się skutecznych abstrakcji dla planowania (LEAP)
Opis
Złożone zadania robotyczne o długim horyzoncie i niskich nagrodach są wyzwaniem dla skalowania metod nauki końcowej. W przeciwieństwie do nich, podejścia planistyczne wykazały wielki potencjał do skutecznego radzenia sobie z takimi skomplikowanymi zadaniami. Jedną z głównych krytyk podejść opartych na planowaniu była brak dostępnych dokładnych modeli świata (tzw. abstrakcji) do wykorzystania. Ponownie wzrosło zainteresowanie wykorzystaniem podejść opartych na nauce do uczenia się symbolicznych reprezentacji wspierających planowanie. Jednakże, badania te często są rozdzielone na różne podspołeczności, takie jak planowanie zadań i ruchu, uczenie przez wzmacnianie (hierarchiczne, oparte na modelach), planowanie z użyciem logiki formalnej, planowanie z użyciem języka naturalnego (modele językowe) i neuro-symboliczne AI. Jak w poprzednich latach, LEAP połączy badaczy z różnych poddziedzin, aby omówić, jak możemy połączyć naukę, planowanie i abstrakcje w celu rozwiązania coraz bardziej złożonych zadań robotycznych o długim horyzoncie i niskich nagrodach.
Lokalizacja wydarzenia
Daj swojej sieci znać, że idziesz
Udostępnij to wydarzenie, aby rozpocząć rozmowy, zaprosić kolegów i nawiązać kontakty przed jego rozpoczęciem.
Poznaj prelegentów
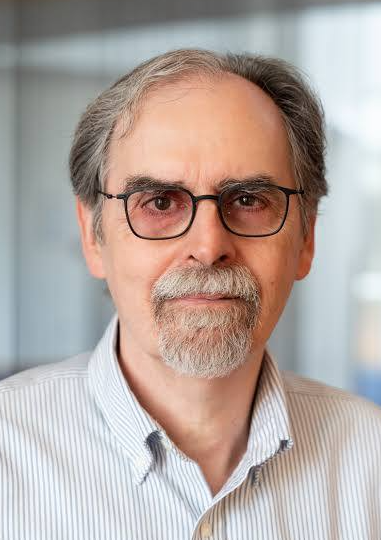
Tomás Lozano-Pérez
Temat:MIT, USA
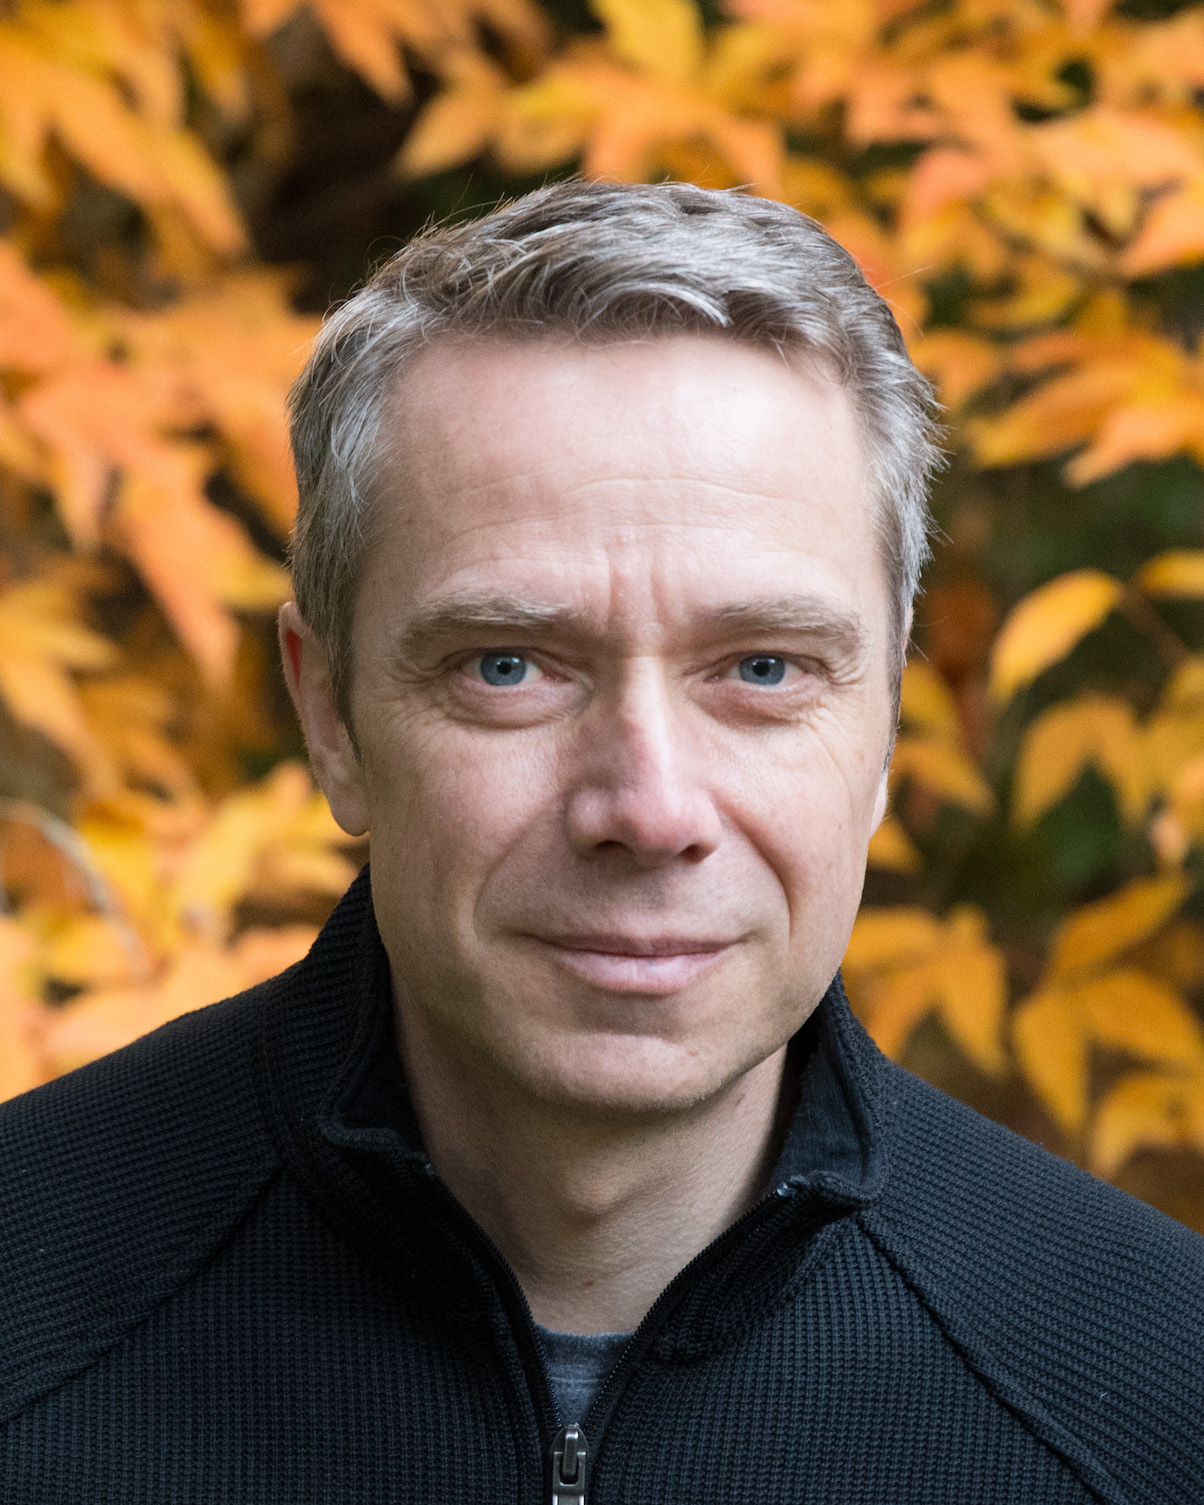
Dieter Fox
Temat:Ai2, University of Washington, USA
Fabio Ramos
Temat:Nvidia, University of Sydney, USA/AUS
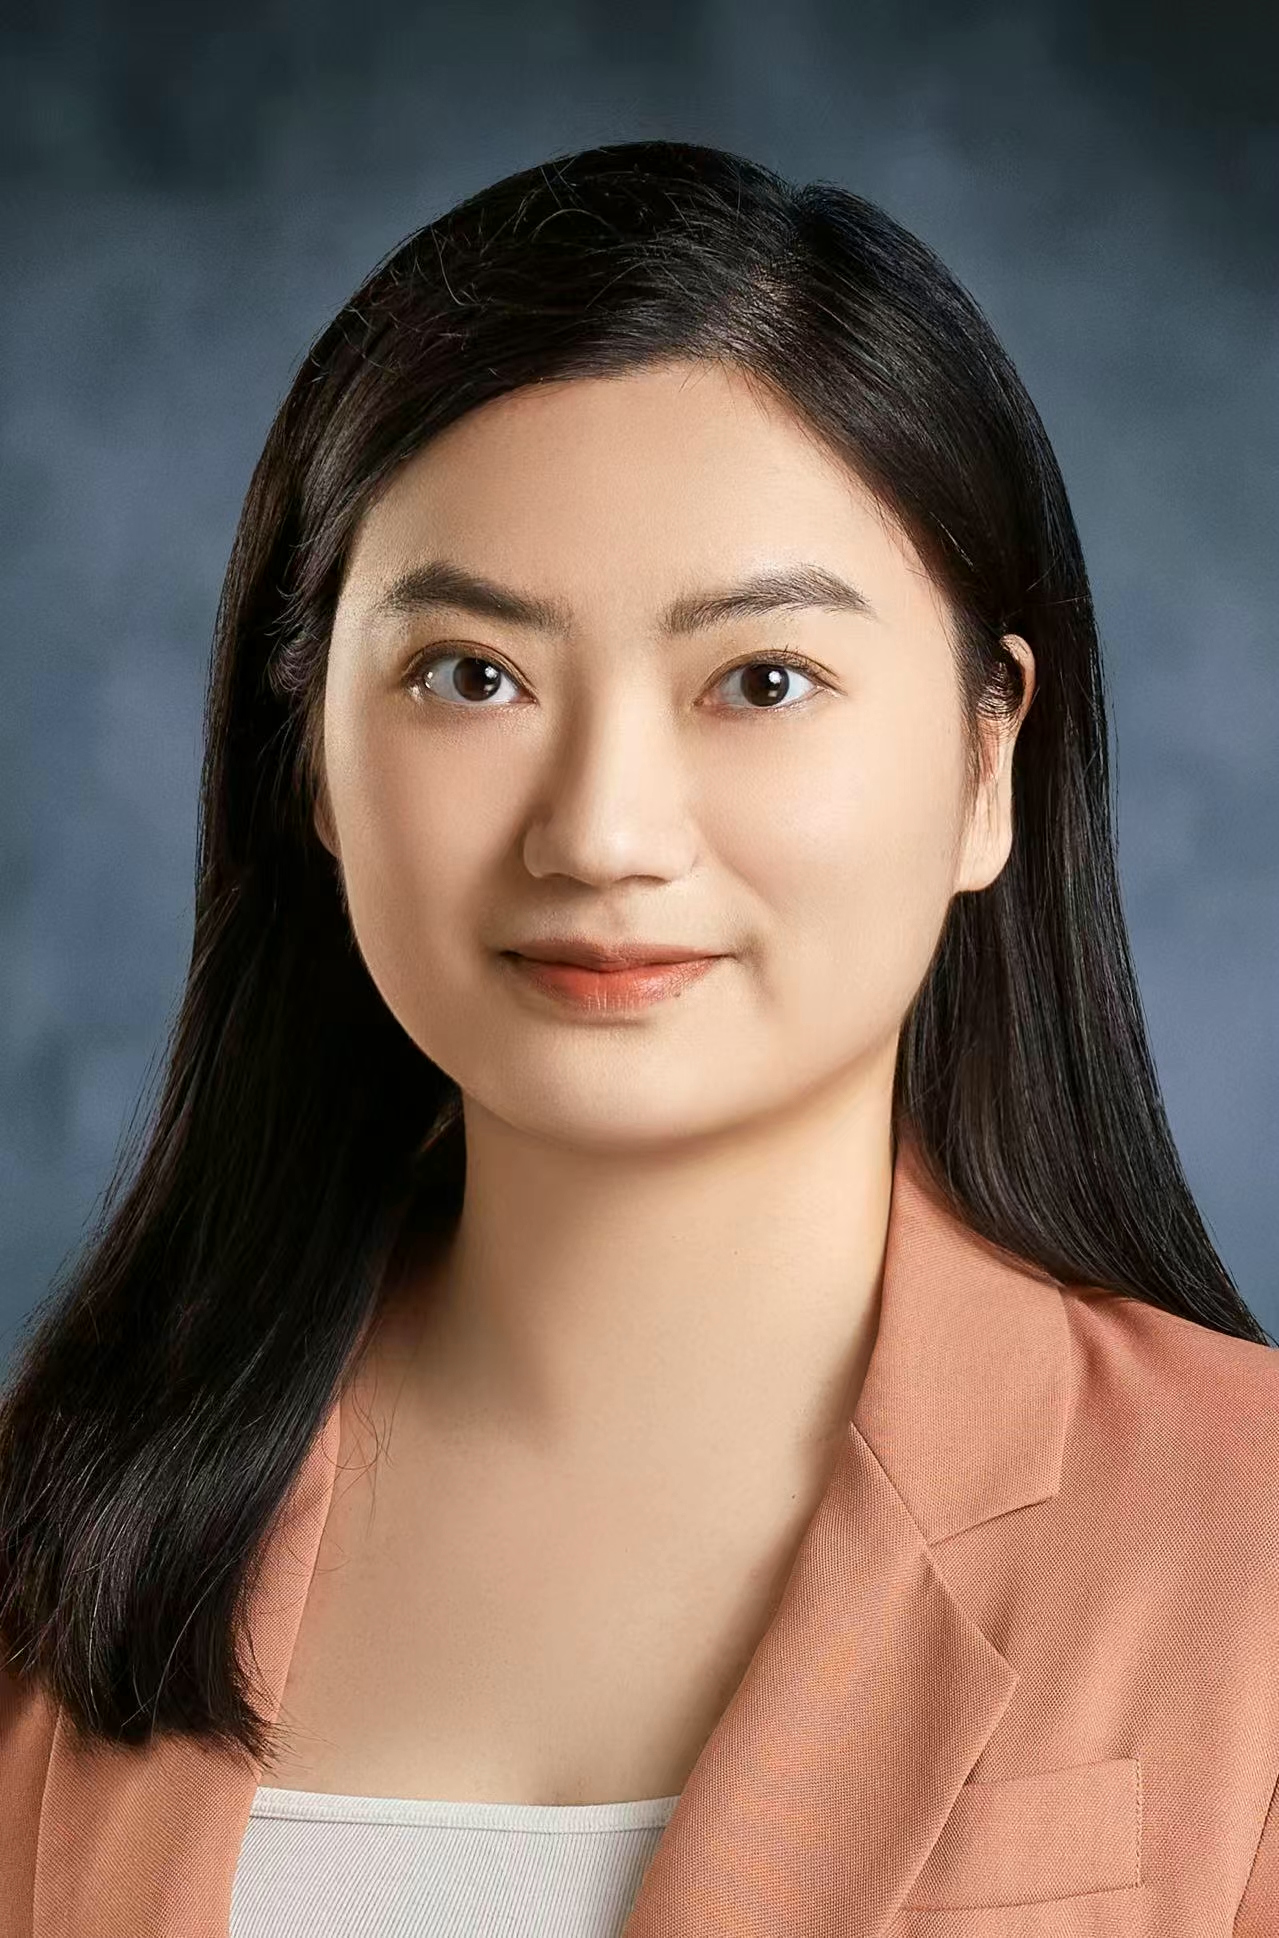
Panpan Cai
Temat:Shanghai Jiao Tong University, China
Powiązane wydarzenia

AI DevCon NYC

Scrappy AI Founders Grają w Pickleball (Seed do Series A)

Warsztaty i Spotkanie na Temat Fizycznej Sztucznej Inteligencji w Buffalo

Briefing o bezpieczeństwie cybernetycznym / Technologiczny Dzień Różowej Wstążki

Stan AI 2026 - wydarzenie inauguracyjne w NYC

AcceleratorCON 2026: Dzień Mistrzostw — AI jest Nowym Ogniskiem

AWIC x Rutgers Center for Corporate Law and Governance: Przyszłość zarządzania aktywami cyfrowymi

PMAI: Hack For Impact NYC 2026

Ekonomia Humanoidalna - Premiera Książki, Rozmowa Przy Kominku i Podpisywanie

Fajerwerki: Kod i Koktajle NYC

Noc bezpieczeństwa AI - Boston
