
Bliss Reading Group - 13 lipca
Opis
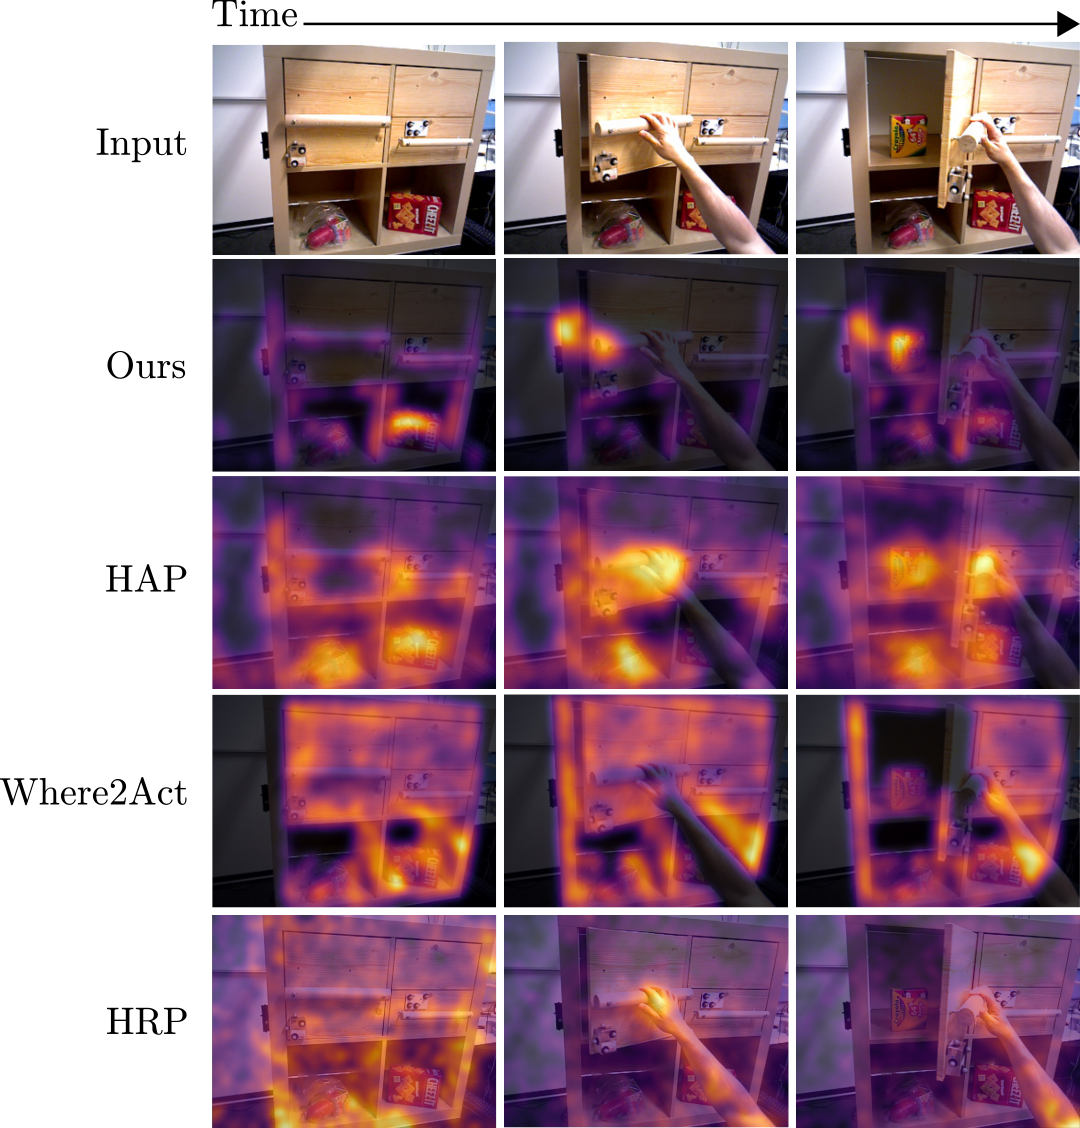
Zamykamy sezon pracą, która łączy motywy tego mini-toru: jeśli robot może wykrywać kontakt i stosować odpowiednie siły, jak dowiaduje się, gdzie w ogóle ma miejsce interakcji? Nasza praca to Coupled Particle Filters for Robust Affordance Estimation (Lowin, Mengers & Brock, 2026) — pochodząca z Laboratorium Robotyki i Biologii Oliviera Brock'a tutaj na TU Berlin, zaakceptowana na ICRA 2026. Osąd dotyczący możliwości — ustalanie, gdzie na obiekcie robot może go chwycić, a gdzie może go przesuwać — jest trudne, ponieważ dane wizualne są pełne dwuznaczności. Autorzy proponują eleganckie rozwiązanie: zamiast jednego monolitycznego oszacowacza, używają dwóch powiązanych filtrów cząsteczkowych, jednego dla „chwytnych” obszarów i jednego dla „ruchomych” obszarów, każdy kodując swoje własne strukturalne regularności. Kluczowym spostrzeżeniem jest powiązanie: dwa filtry wymieniają informacje dwukierunkowo, koncentrując uwagę na obszarach, w których obie są zgodne — co jest dokładnie miejscem, w którym tkwią możliwości. Oceniane na rzeczywistym zbiorze danych, metoda ta przewyższa trzy ostatnie podejścia (Where2Act, Hands-as-Probes i HRP) z dużymi marginesami i pozostaje odporna w trudnych warunkach, takich jak niskie oświetlenie. Jako zakończenie sezonu, ta praca zachęca nas do spojrzenia z szerszej perspektywy: w ciągu trzech sesji widzieliśmy, jak roboty wykrywają kontakt akustycznie, uczą się polityki manipulacji wrażliwej na siły, a teraz oceniają, gdzie interakcja jest w ogóle możliwa. Jak te elementy pasują do siebie w kompletnym cyklu manipulacji? Czy połączenie prostych, interpretowalnych oszacowaczy jest bardziej obiecującą drogą niż systemy uczone end-to-end? I jaką rolę powinny odgrywać fizyczne priorytety w porównaniu do pozwalania danym mówić? Dołącz do nas na żywą i interesującą dyskusję!
Lokalizacja wydarzenia
Daj swojej sieci znać, że idziesz
Udostępnij to wydarzenie, aby rozpocząć rozmowy, zaprosić kolegów i nawiązać kontakty przed jego rozpoczęciem.
Powiązane wydarzenia

Designing Responsible AI: Trust, Autonomy & Hidden Risk
No Bullshit AI: Finding Business Use Cases that bring measurable Results
#31 AI Series: HuggingFace - N. Tazi
BLISS x Semrush Workshop: Operating Agentic AI in ProductionThu, Apr 16 · 5:45 PM CESTby BLISS AI Speaker Series 20264.
2 seats leftAgentic AI Engineering Lab #5 – Robust Deployments & The Orchestrator AgentSat, Apr 11 · 10:00 AM CESTby The Agentic AI Engineering Lab: Build, Break & Iterate4 attendees
WordPress Meetup Leipzig - #66 WordPress 7 - Ausblick und neue Funktionen (AI)
Designing for the Age of AI: When Should the System Decide?
AI IN DER PRAXIS: Buzzword-Bingo inklusive (wortwörtlich) ✔️
April 21 - Stuttgart AI, ML and Computer Vision MeetupTue, Apr 21 · 5:30 PM CESTby Stuttgart AI, Machine Learning and Computer Vision Meetupicon 4.
Amazon Strands SDK: Build,Deploy and Scale AI Agents
REAL-World AI in Java with Quarkus