CoRL 2026 Workshop
Beschrijving
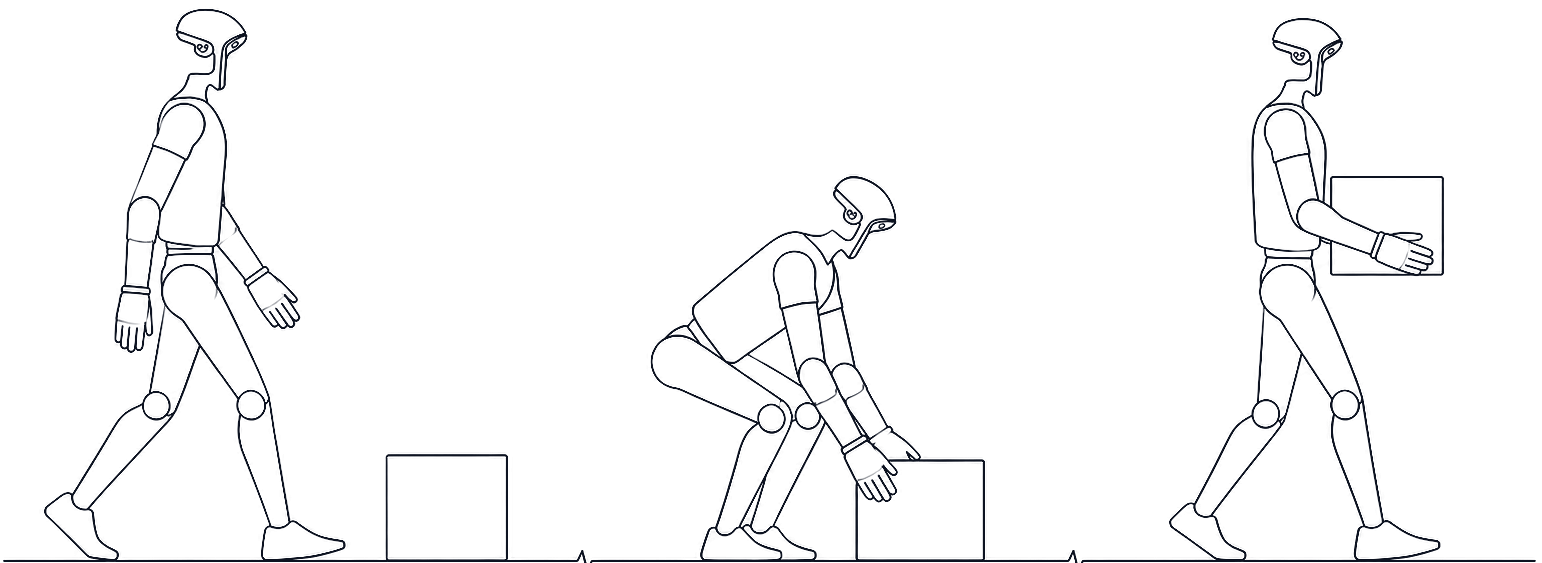
Een workshop van een halve dag gericht op hoe robots beslissen, waarnemen en contact beheersen terwijl ze door de wereld bewegen, met een focus op grijpskills en niet-grijpskills. Deze workshop brengt onderzoekers op het gebied van looptechniek, mobiele manipulatie, niet-grijpen manipulatie, gehele lichaam controle, contactbewuste planning, on-board waarneming en sim-to-real overdracht samen om gedeelde uitdagingen en veelbelovende onderzoeksrichting te identificeren.
Locatie evenement
Laat je netwerk weten dat je komt
Deel dit evenement om gesprekken te starten, collega`s uit te nodigen en van tevoren contact te leggen.
Ontmoet de sprekers
Alan Fern
Thema:Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
Thema:Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
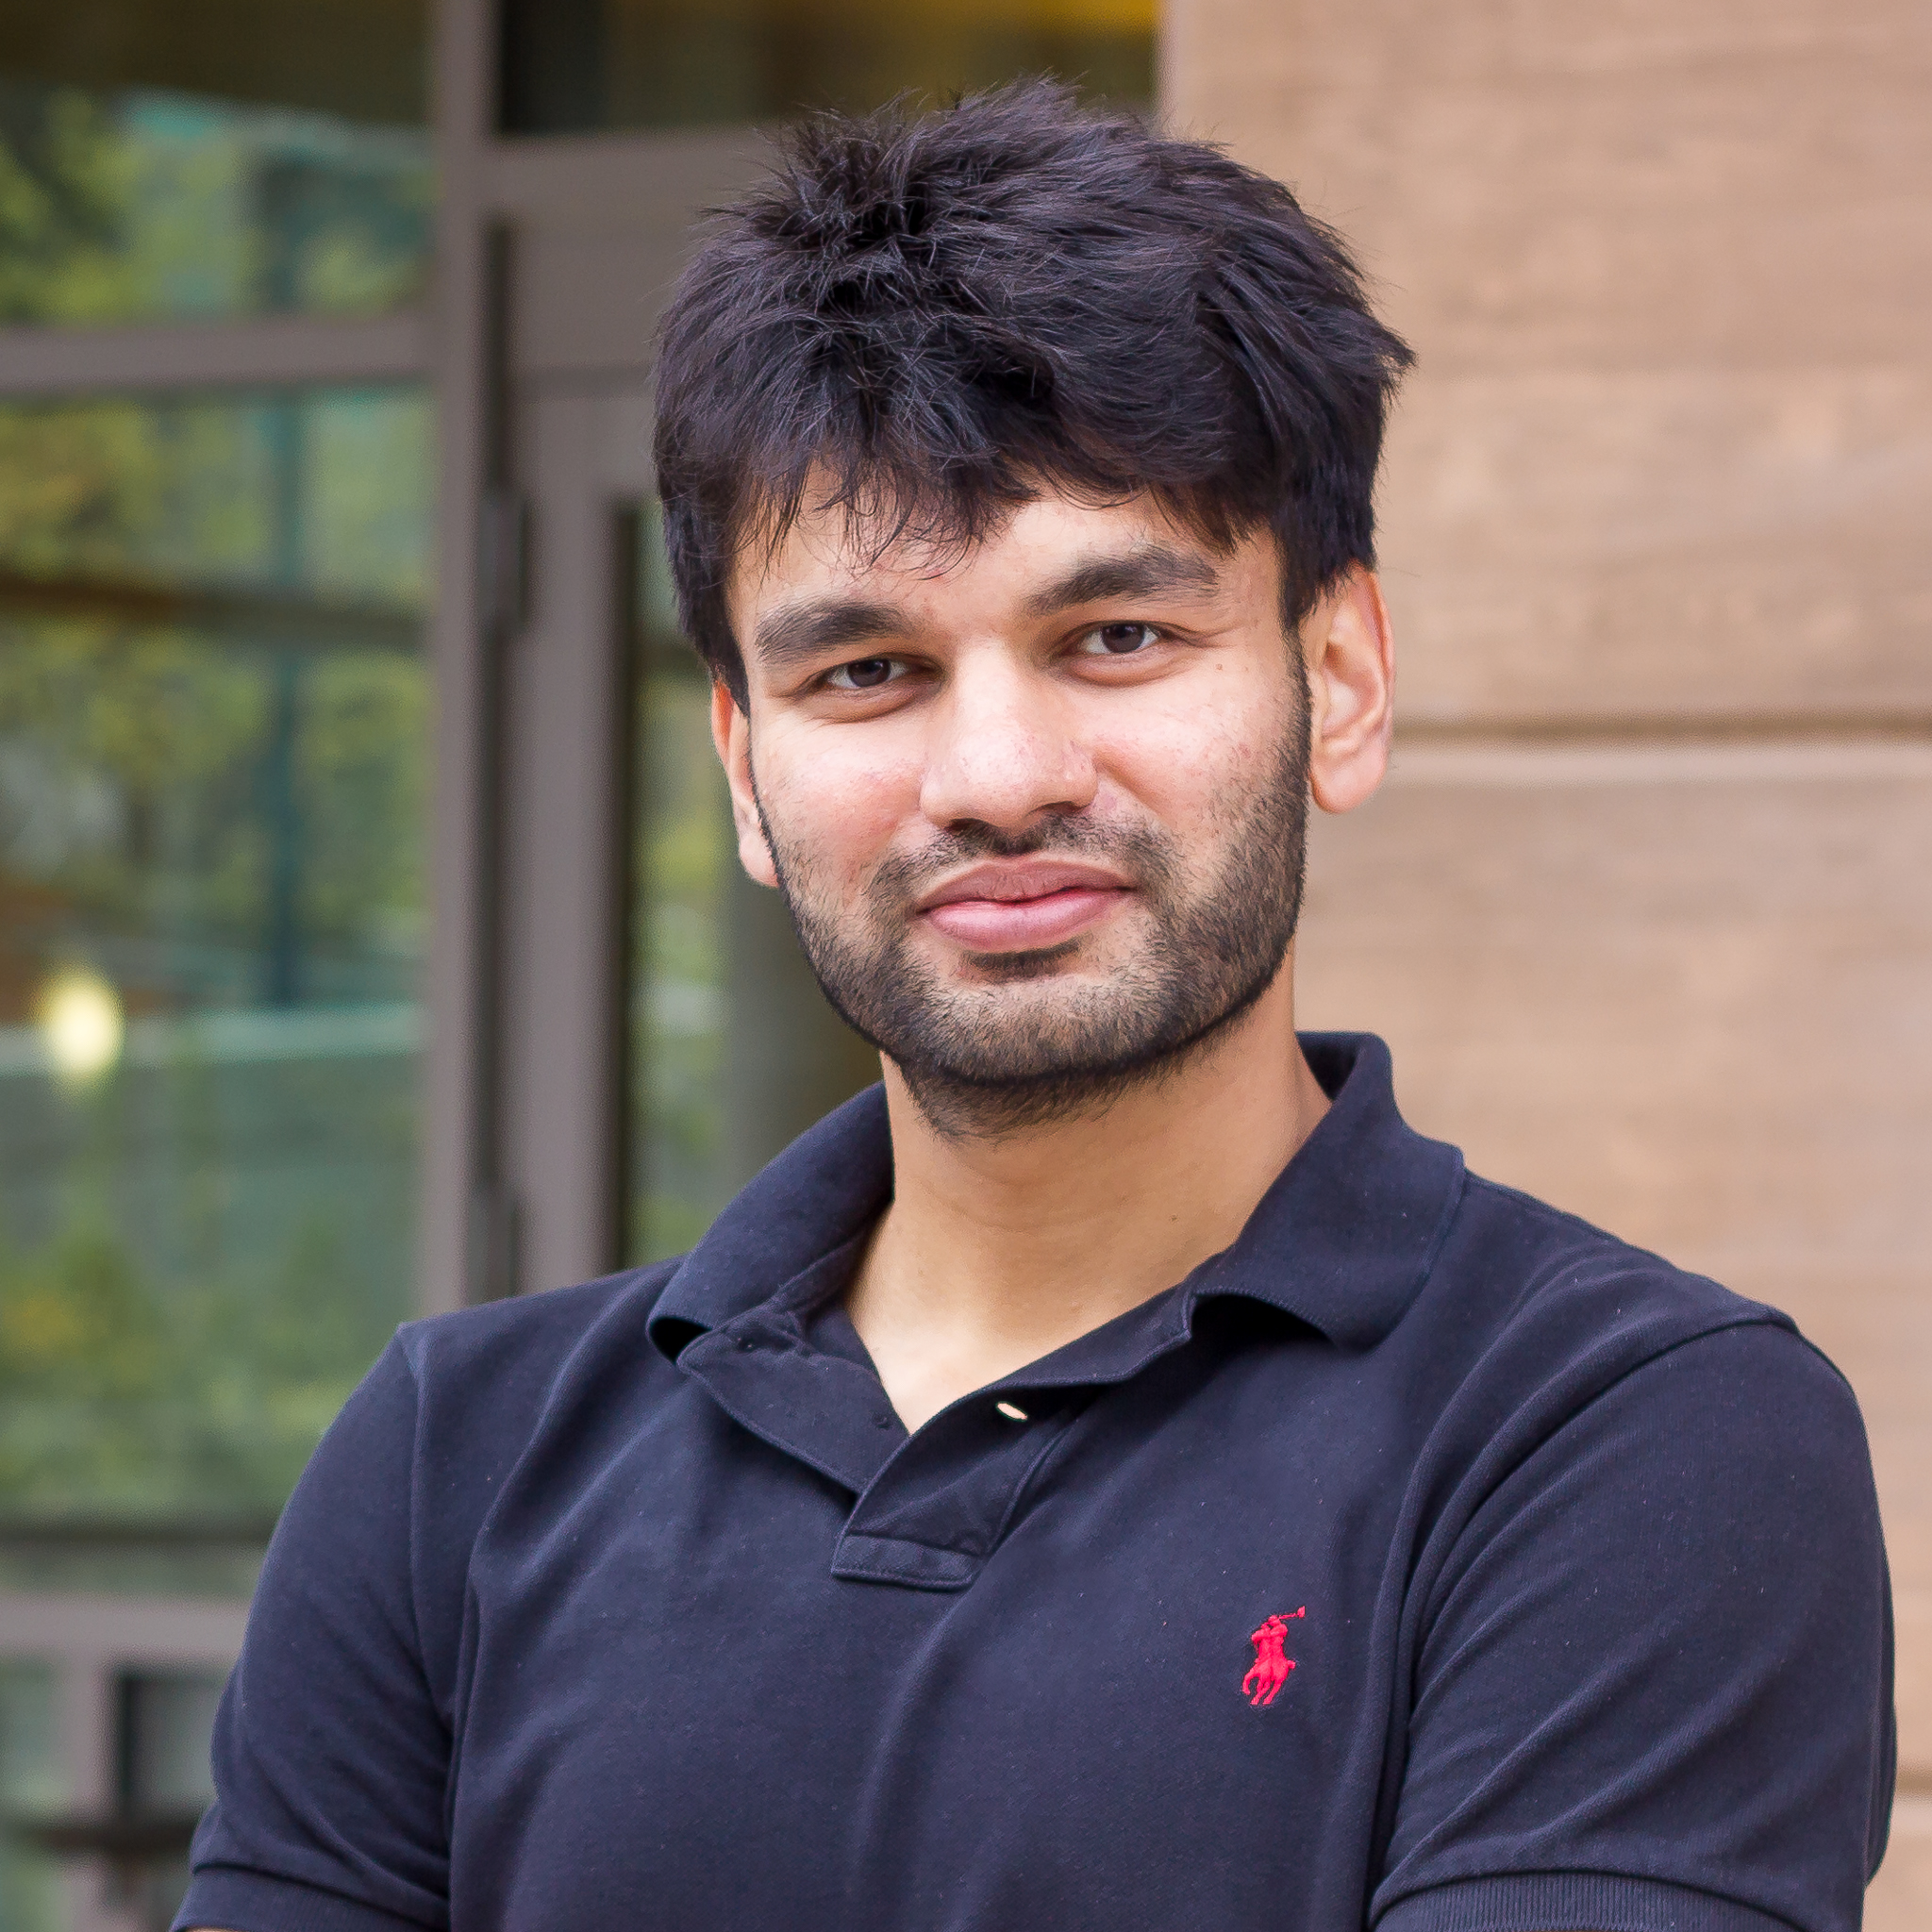
Pulkit Agrawal
Thema:MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
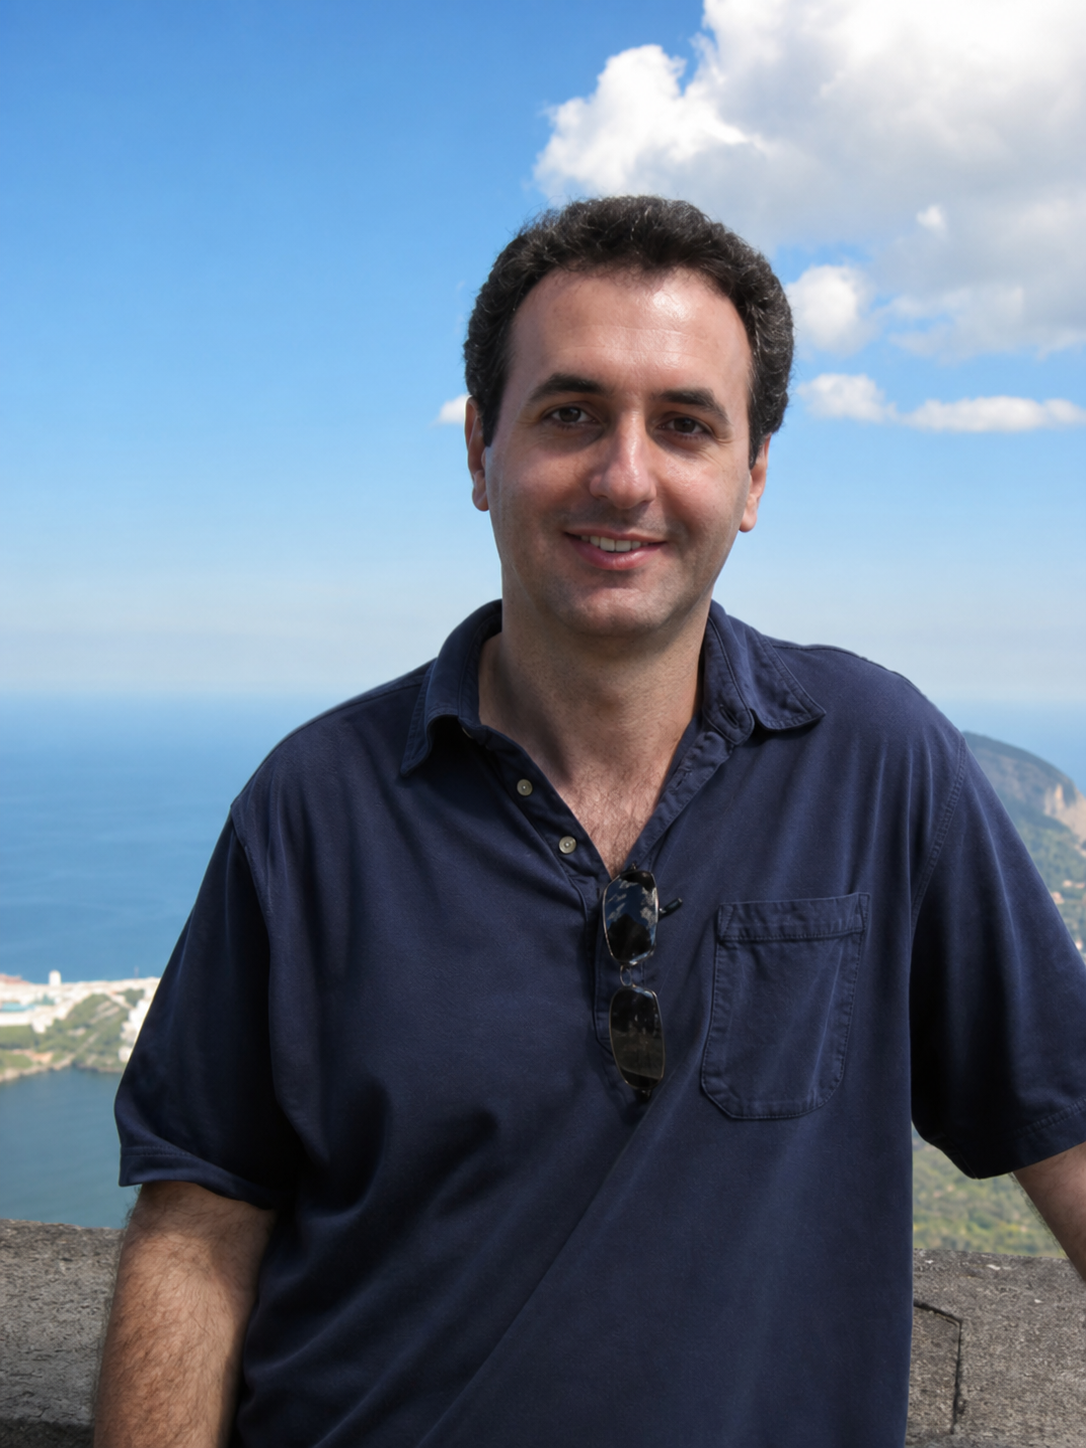
Emo Todorov
Thema:Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
Gerelateerde evenementen
Hack for Humanity: Atlanta

GDG Annapolis: AI voor Goede Hacks - Innovatie voor Woningbouw

SaaStr AI Jaarlijkse 2027

Visual Studio Live! Austin 2027
Geoptimaliseerde AI Conferentie 2027

AI Context New York

Dag van Data en AI Houston
Na Tokens

LearnKube Dag: Salt Lake City 2026

BeyondConf 2026 — Voorbij de AI-hype
AI Native DevCon New York 2026