סדנת CoRL 2026
תיאור
סדנה של חצי יום ממוקדת באופן שבו רובוטים מקבלים החלטות, חשים ומבקרים מגע בזמן תנועתם בעולם, תוך התמקדות בכישורי תפיסה ולא תפיסה. סדנה זו מביאה יחד חוקרים בתחום הלוקומציה עם רגליים, מניפולציה ניידת, מניפולציה לא תפיסתית, שליטה בכל הגוף, תכנון מודע למגע, תפיסה על הלוח והעברה מסימולציה למציאות במטרה לזהות את האתגרים המשותפים וכיווני מחקר מבטיחים.
מיקום האירוע
תן לרשת שלך לדעת שאתה הולך
שתף אירוע זה כדי להתחיל שיחות, להזמין עמיתים ולהתחבר לפני תחילתו.
הכירו את הדוברים
Alan Fern
נושא:Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
נושא:Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
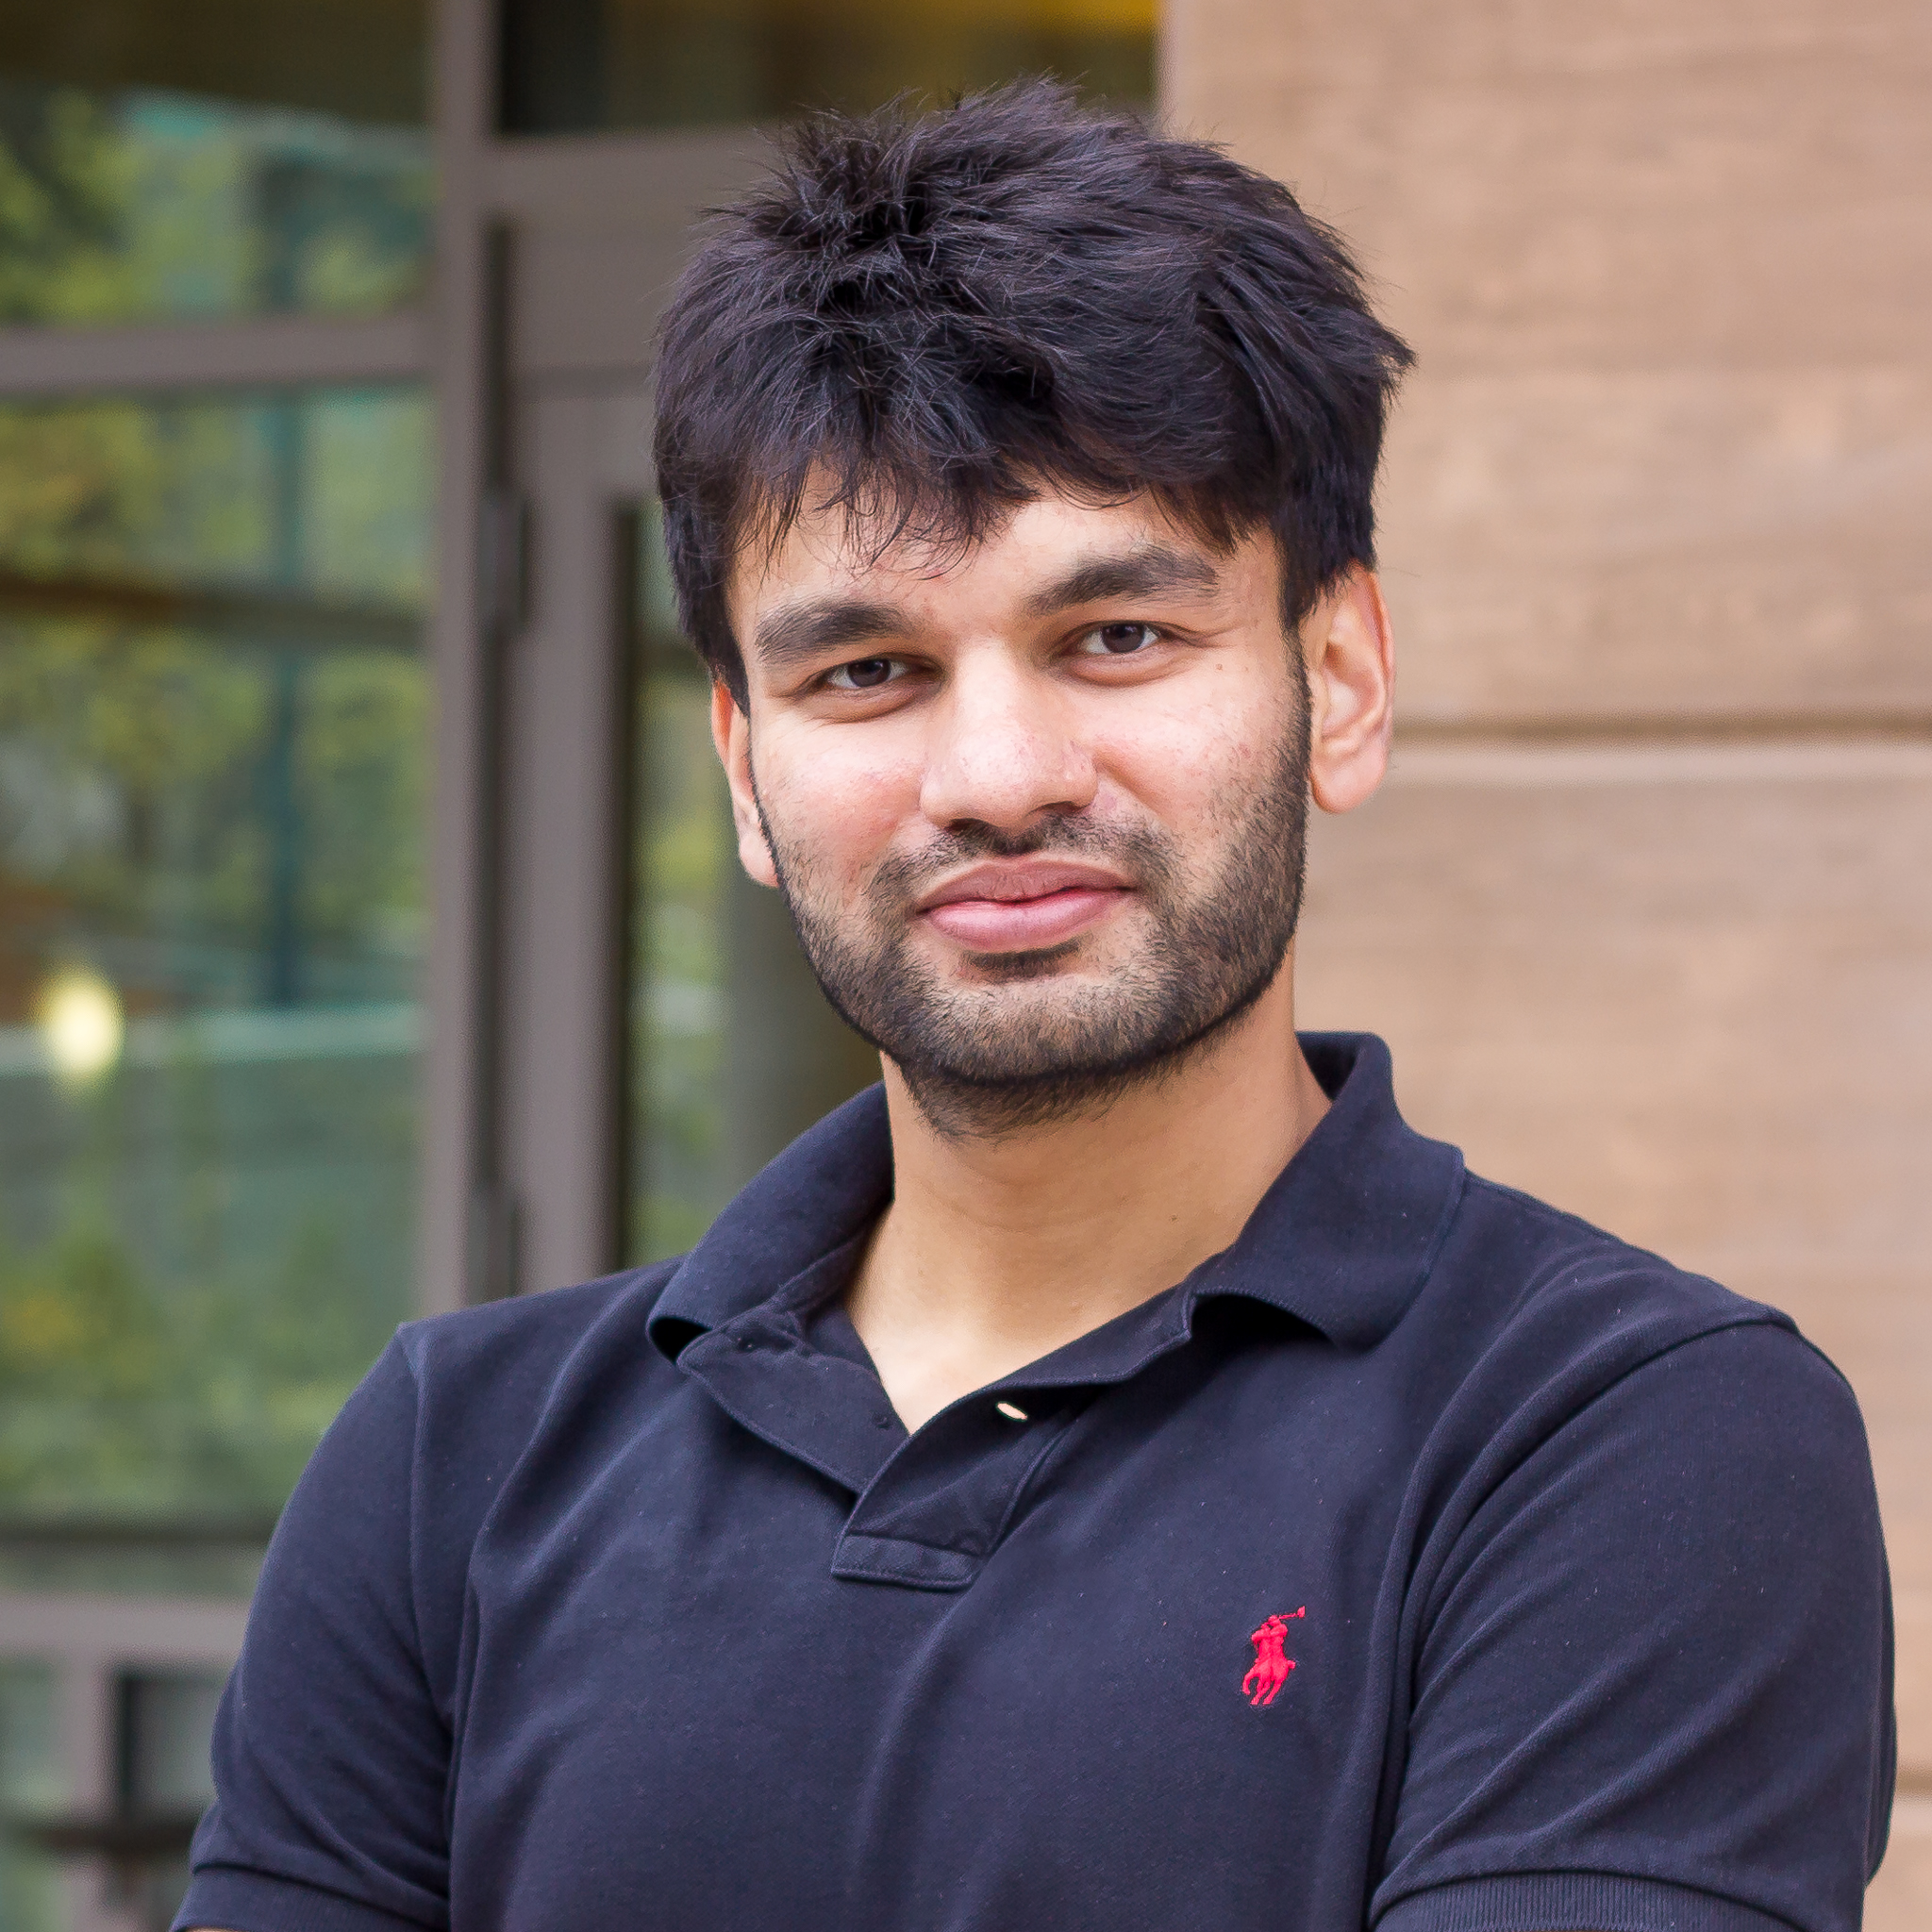
Pulkit Agrawal
נושא:MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
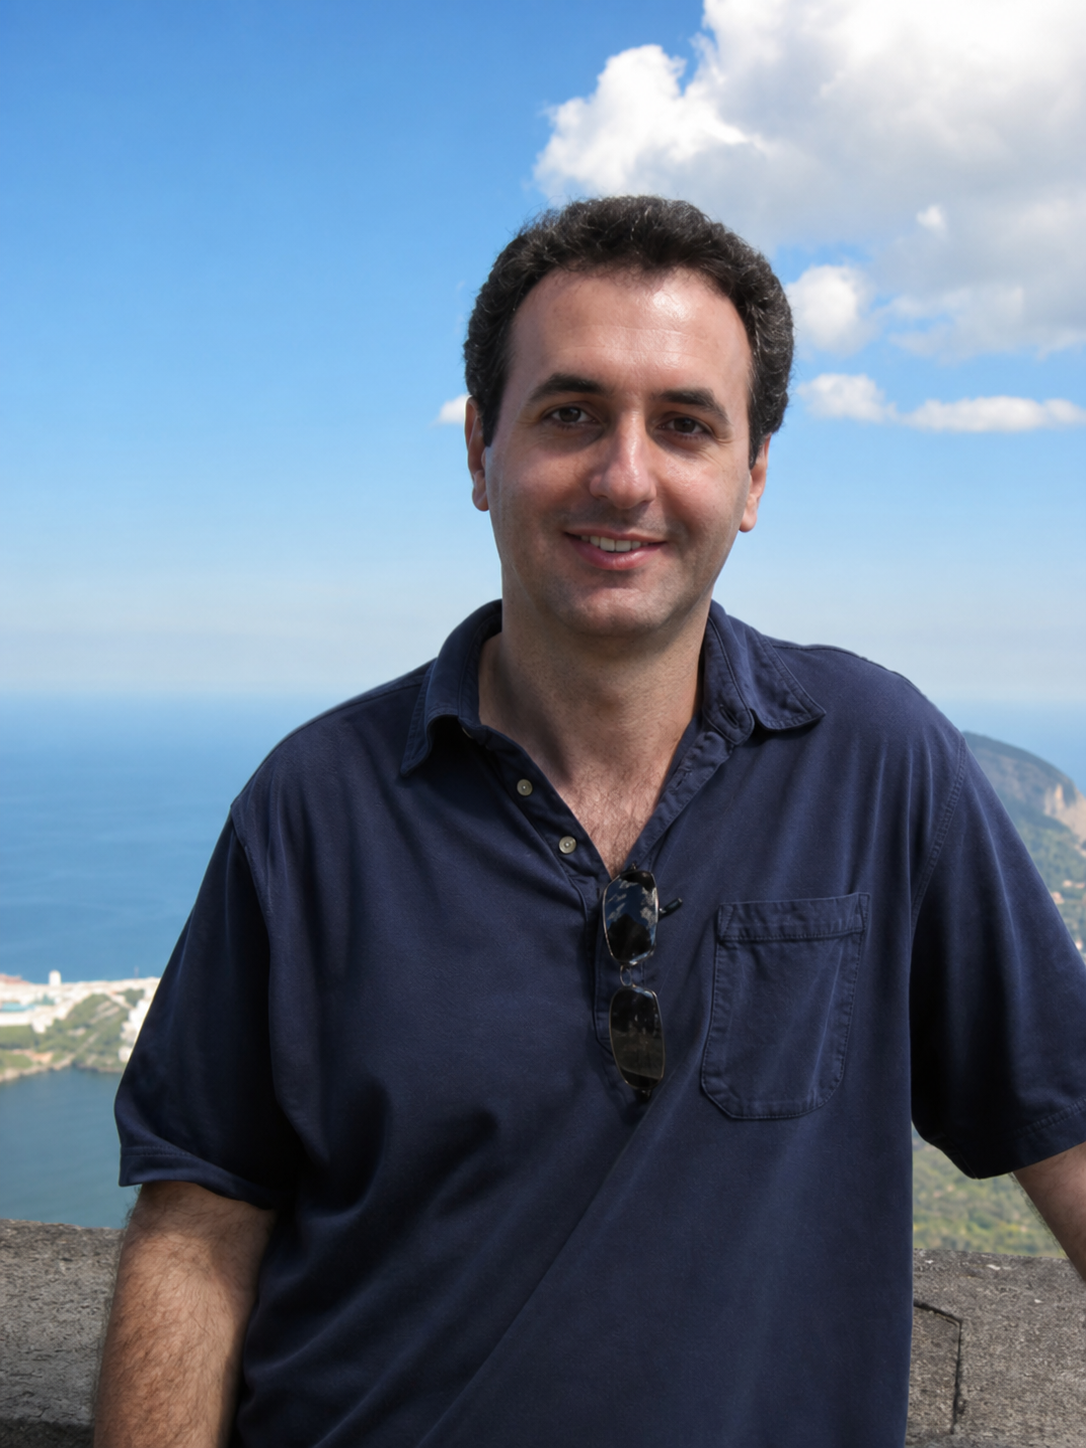
Emo Todorov
נושא:Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
אירועים קשורים

סדנאות הכנס החורפי של IEEE/CVF 2027 על יישומים של ראיית מחשב (WACVW)
ליל הצגת סטארטאפים: למעלה מ-1,000 דולר במזומן (אופציונלי AI) | מאת 1PB.org
יום ההאקה של Kane CLI בתמיכה של OpenAI
מודל עולמי לביולוגיה: ערב עם המנכ"ל של Bioptimus, ז'אן-פיליפ ורט

בינה מלאכותית ותרבות במציאות | תכנן את השנה הטובה ביותר שלך עם בינה מלאכותית
השקת פרויקט 1232
הפוך את המותג שלך לחברת תקשורת: סדנה מעשית עם רובר שואו-ראנר
OverdriveAI Summit

פורום החדשנים ב-AI

הוועידה של האאוטליירים (5. ו-6. בנובמבר)
SynBioBeta מציגים: לשבת וללמוד: איך אנשים בביו משתמשים ב-AI כדי לבצע עבודות