
קבוצת הקריאה של בליס - 13 ביולי
תיאור
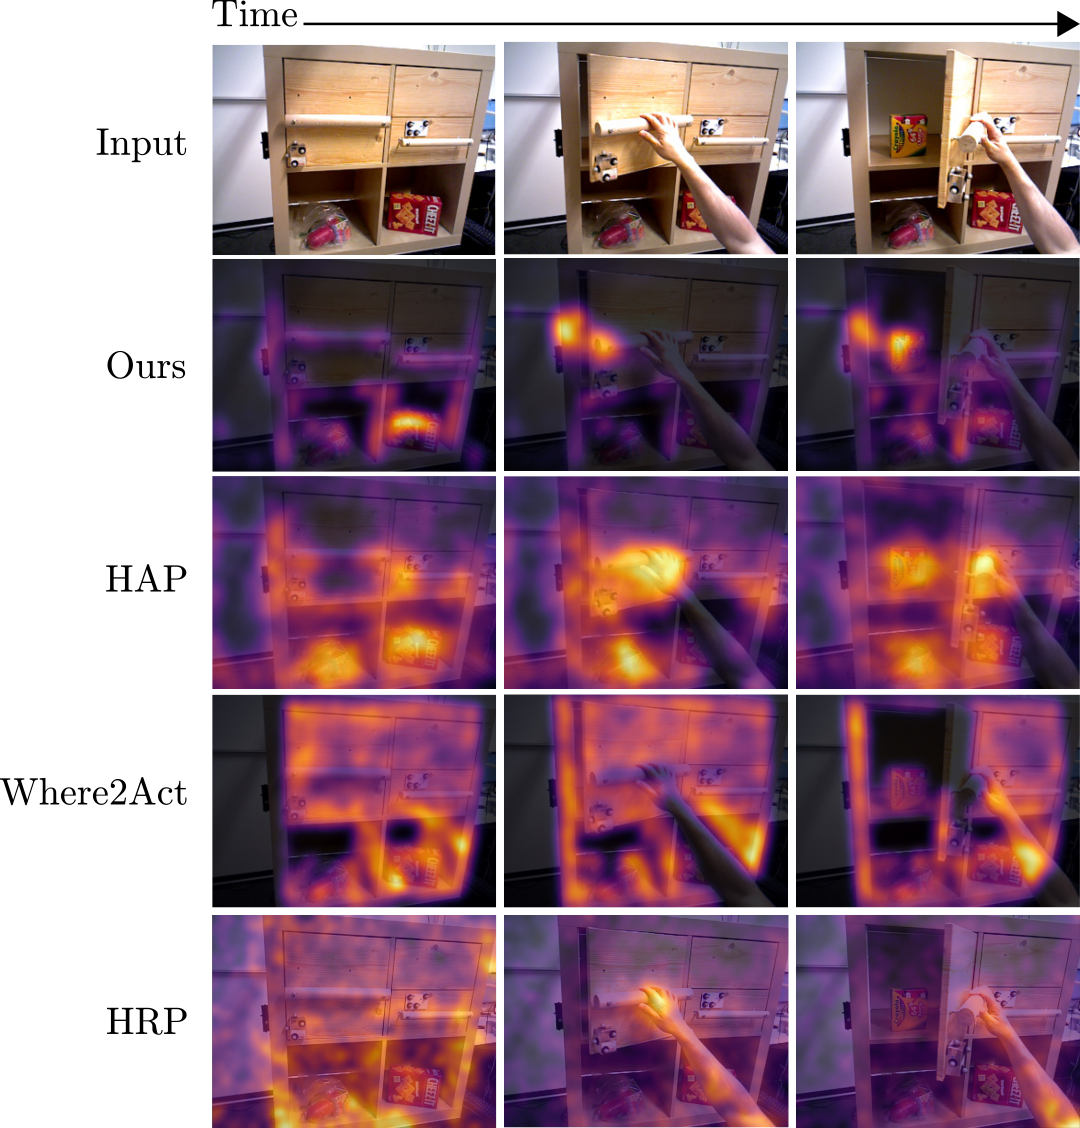
אנחנו מסיימים את העונה עם מאמר המחבר בין הנושאים של מסלול המיני הזה: אם רובוט יכול לחוש מגע וליישם את הכוחות הנכונים, כיצד הוא מזהה היכן לפעול מלכתחילה?המאמר שלנו הוא "מניחי חלקיקים משולבים להערכה עמידה של יכולות" (Lowin, Mengers & Brock, 2026) — מגיע ממעבדתו של אוליבר ברוק לרובוטיקה וביולוגיה כאן ב-TU ברלין, והתקבל ב-ICRA 2026.הערכת יכולות — קביעת היכן על אובייקט רובוט יכול לאחוז בו, והיכן הוא יכול להזיז אותו — היא קשה משום שהקלט הוויזואלי מלא באמביוולנטיות. המחברים מציעים פתרון מגניב: במקום ממד אחד של הערכה מונוליטית, הם משתמשים בשני מסנני חלקיקים משולבים, אחד לאזורים "נישאים" ואחד לאזורים "נעים", כאשר כל אחד מקודד את הסדירות המבניות שלו. התזמון המרכזי הוא בהיבט המשותף: שני המסננים מחליפים מידע באופן דו-כיווני, ממקד את תשומת הלב על האזורים שבהם שניהם מסכימים — שזה בדיוק היכן שהיכולות נמצאות. בהערכה על מערך נתונים מהעולם האמיתי, השיטה בתוצאה גבוהה מדגמים שלושה אחרונים (Where2Act, Hands-as-Probes, ו-HRP) בהפרשים גדולים, וממשיכה להיות עמידה תחת תנאים מאתגרים כמו תאורה נמוכה.כמו סיום העונה, מאמר זה מזמין אותנו לזום החוצה: במשך שלוש ישיבות ראינו רובוטים חשים מגע באופן אקוסטי, לומדים מדיניות מניפולציה רגישות לכוחות, ועכשיו מעריכים היכן אפשר לקיים אינטראקציה מלכתחילה. כיצד מסתדרים החלקים הללו בפipeline מניפולציה שלמה? האם חיבור של מעריכים פשוטים ומובנים הוא מסלול מבטיח יותר מאשר מערכות שנלמדו מקצה לקצה? ומה התפקיד של עקרונות פיזיים לעומת מתן לזן לדבר?הצטרפו אלינו לדיון חי ומעניין!
מיקום האירוע
תן לרשת שלך לדעת שאתה הולך
שתף אירוע זה כדי להתחיל שיחות, להזמין עמיתים ולהתחבר לפני תחילתו.
אירועים קשורים

Designing Responsible AI: Trust, Autonomy & Hidden Risk
No Bullshit AI: Finding Business Use Cases that bring measurable Results
#31 AI Series: HuggingFace - N. Tazi
BLISS x Semrush Workshop: Operating Agentic AI in ProductionThu, Apr 16 · 5:45 PM CESTby BLISS AI Speaker Series 20264.
2 seats leftAgentic AI Engineering Lab #5 – Robust Deployments & The Orchestrator AgentSat, Apr 11 · 10:00 AM CESTby The Agentic AI Engineering Lab: Build, Break & Iterate4 attendees
WordPress Meetup Leipzig - #66 WordPress 7 - Ausblick und neue Funktionen (AI)
Designing for the Age of AI: When Should the System Decide?
AI IN DER PRAXIS: Buzzword-Bingo inklusive (wortwörtlich) ✔️
April 21 - Stuttgart AI, ML and Computer Vision MeetupTue, Apr 21 · 5:30 PM CESTby Stuttgart AI, Machine Learning and Computer Vision Meetupicon 4.
Amazon Strands SDK: Build,Deploy and Scale AI Agents
REAL-World AI in Java with Quarkus