

Apprendre des Abstractions Efficaces pour la Planification (LEAP)
Description
Les tâches robotiques complexes à long terme et à récompense rare représentent un défi pour l'évolutivité des méthodes d'apprentissage de bout en bout. En revanche, les approches de planification ont montré un grand potentiel pour gérer efficacement ces tâches complexes. L'une des principales critiques des approches basées sur la planification a été le manque de disponibilité de modèles du monde précis (également appelés abstractions) à utiliser. Un intérêt renouvelé s'est manifesté pour l'utilisation d'approches basées sur l'apprentissage afin d'apprendre des représentations symboliques qui soutiennent la planification. Cependant, cette recherche est souvent fragmentée en sous-communautés disjointes telles que la planification de tâches et de mouvements, l'apprentissage par renforcement (hiérarchique, basé sur un modèle), la planification avec la logique formelle, la planification avec le langage naturel (modèles de langage) et l'IA neuro-symbolique. Comme les années précédentes, LEAP rassemblera des chercheurs de sous-domaines disparates pour discuter de la manière dont nous pouvons combiner apprentissage, planification et abstractions pour résoudre des tâches robotiques de plus en plus complexes à long terme et à récompense rare.
Lieu de l`événement
Faites savoir à votre réseau que vous y allez
Partagez cet événement pour engager des conversations, inviter des collègues et vous connecter avant qu`il commence.
Rencontrez les intervenants
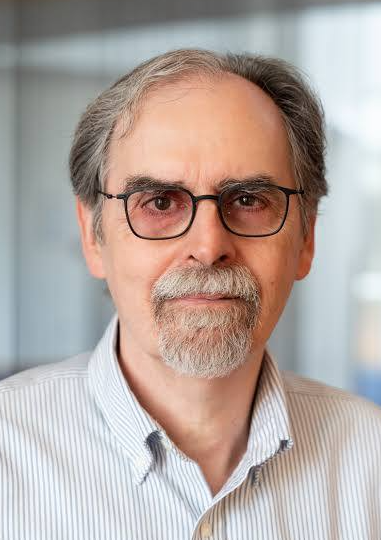
Tomás Lozano-Pérez
Thème :MIT, USA
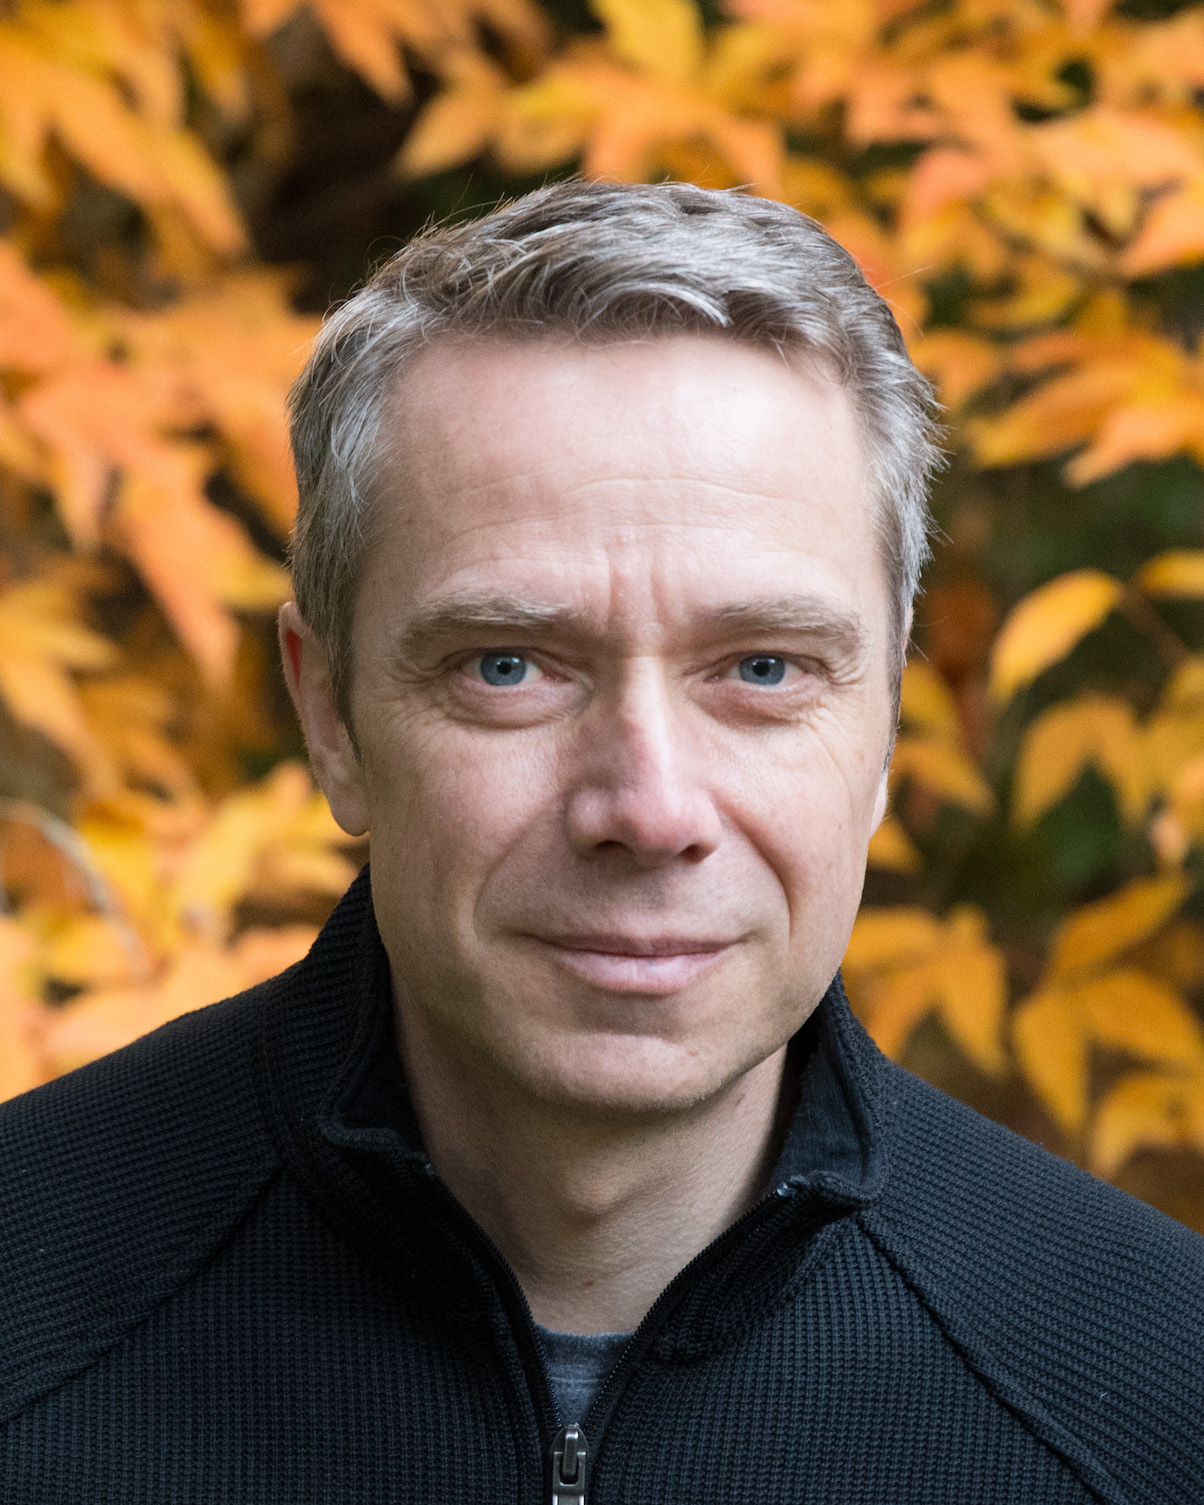
Dieter Fox
Thème :Ai2, University of Washington, USA
Fabio Ramos
Thème :Nvidia, University of Sydney, USA/AUS
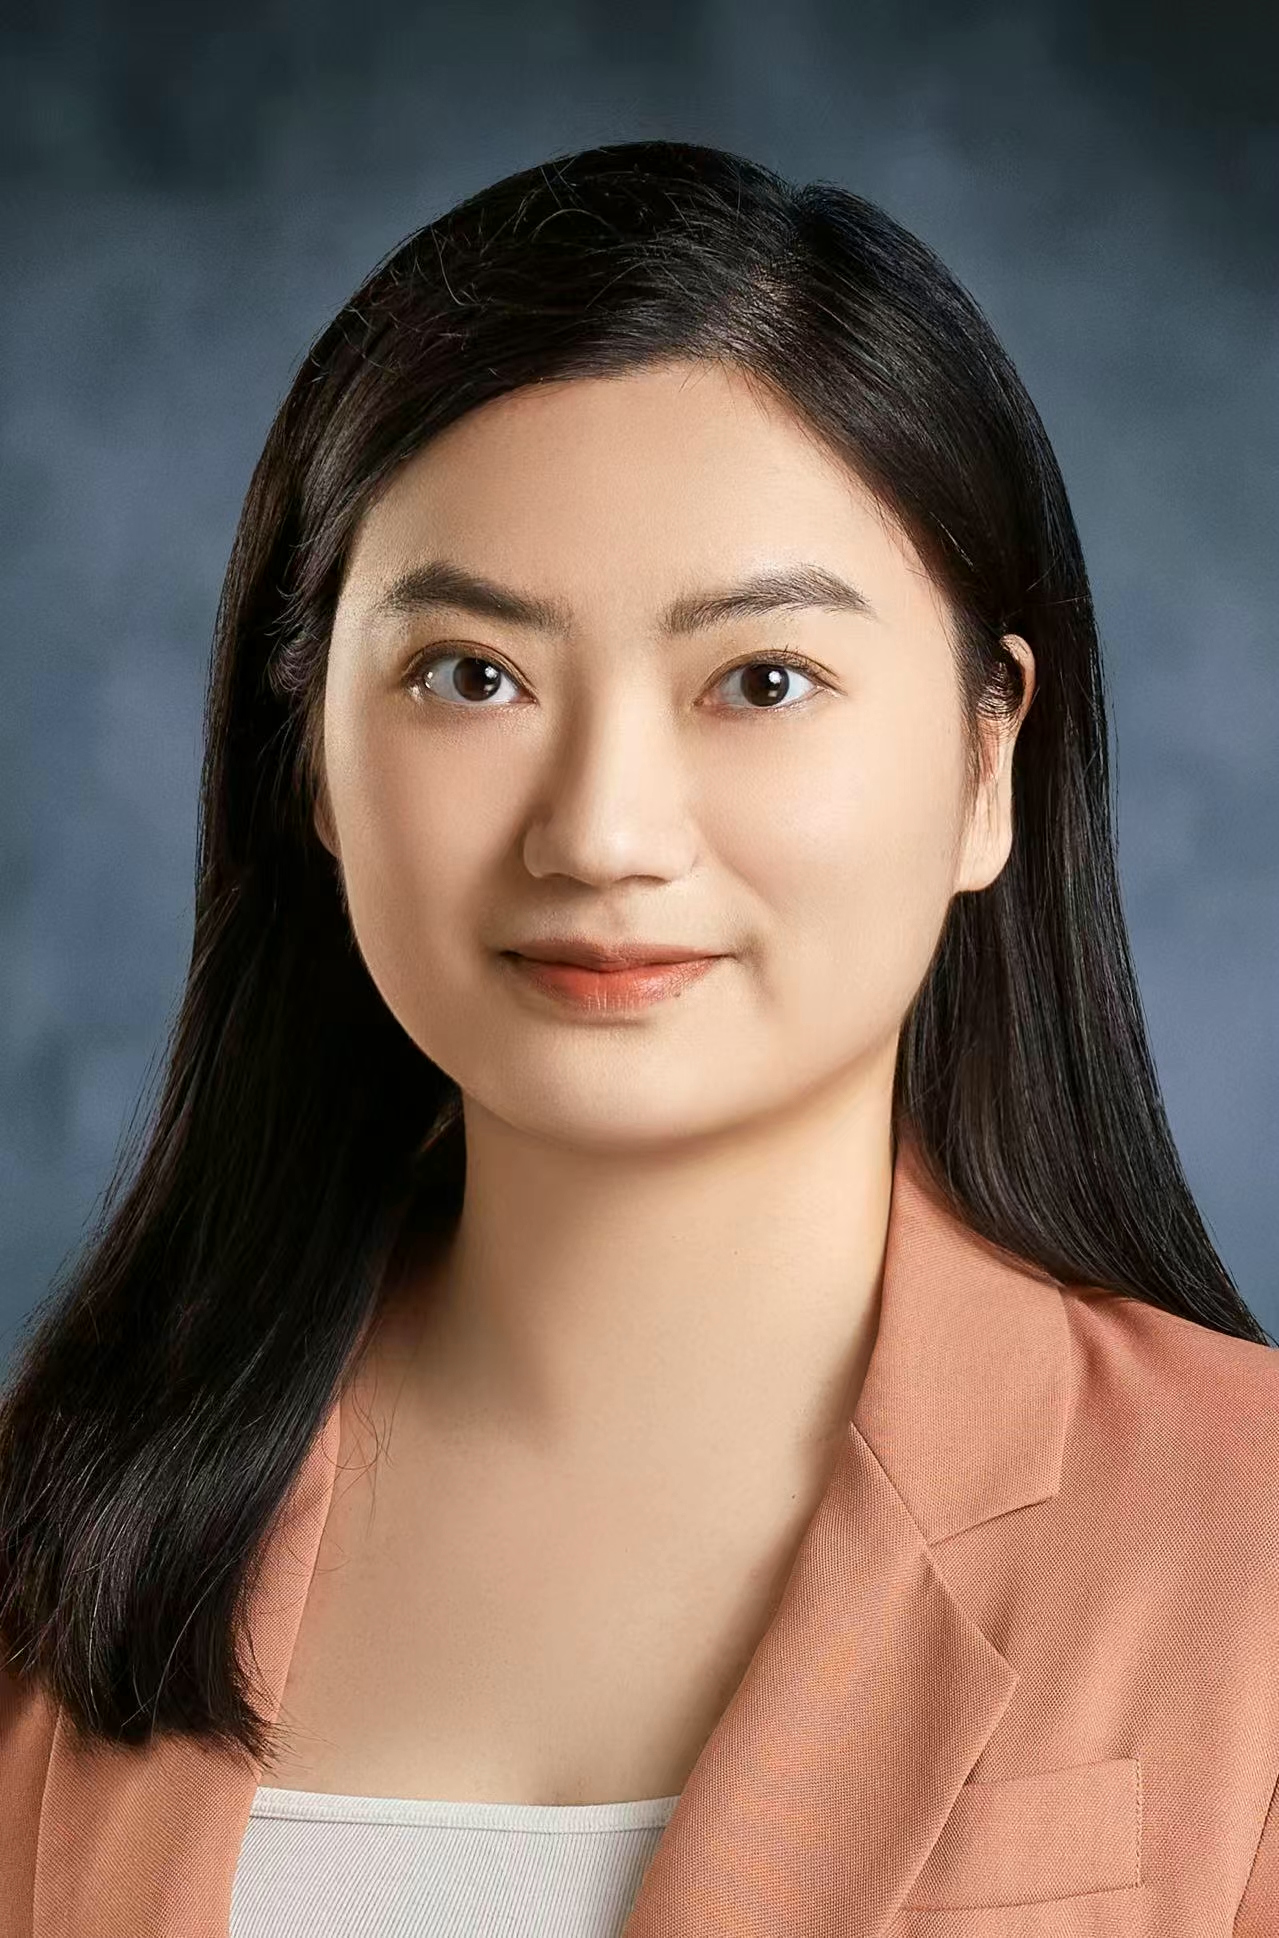
Panpan Cai
Thème :Shanghai Jiao Tong University, China
Événements similaires

AI DevCon NYC

Fondateurs Dynamiques d'IA Jouent au Pickleball (Seed à Série A)

Atelier et Rencontre sur l'IA Physique à Buffalo

Brève sur la cybersécurité / Journée Tech du Rose

État de l'IA 2026 - Événement de lancement à NYC

AcceleratorCON 2026 : Journée du Championnat — L'IA est le Nouveau Feu

AWIC x Rutgers Center for Corporate Law and Governance : L'avenir de la gouvernance des actifs numériques

PMAI : Hack For Impact NYC 2026

L'économie humanoïde - Lancement de livre, discussion au coin du feu et séance de dédicaces

Feux d'artifice : Code et Cocktails NYC

Nuit de la Sécurité A.I. - Boston
