Atelier CoRL 2026
Description
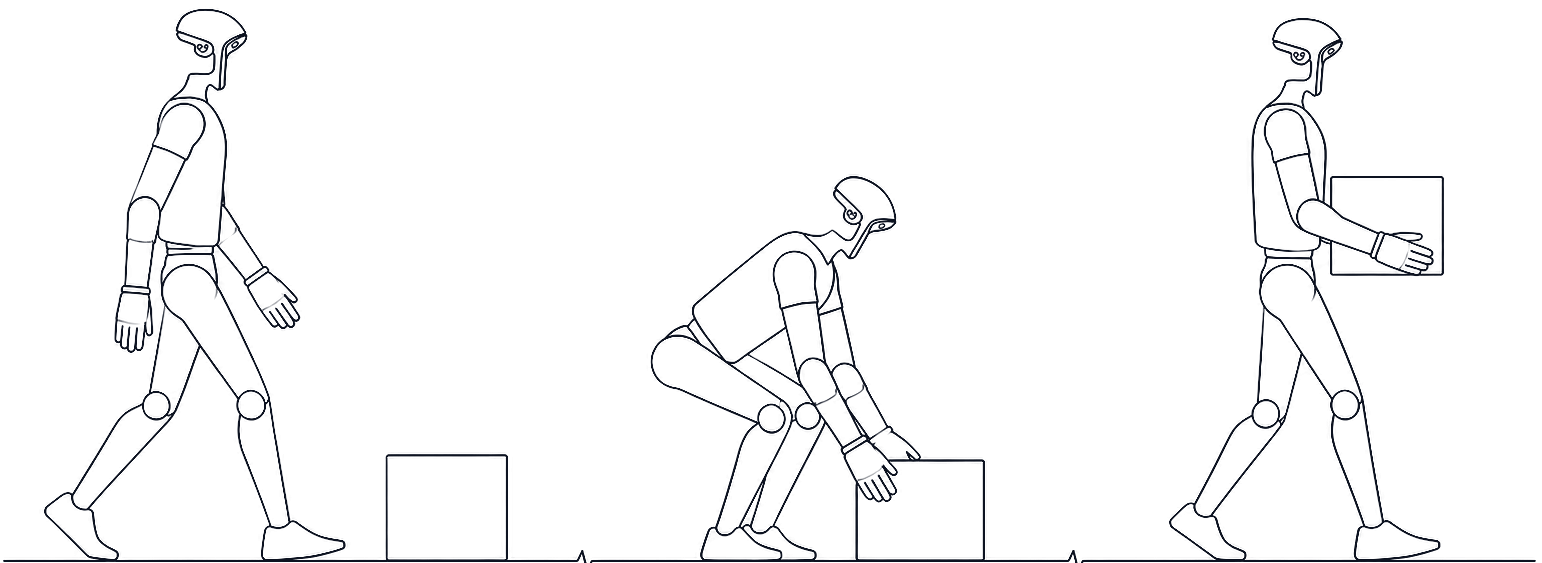
Un atelier de demi-journée axé sur la façon dont les robots décident, perçoivent et contrôlent le contact tout en se déplaçant dans le monde, englobant les compétences préhensiles et non préhensiles. Cet atelier réunit des chercheurs en locomotion sur pattes, manipulation mobile, manipulation non préhensile, contrôle de tout le corps, planification consciente du contact, perception embarquée et transfert sim-to-real pour identifier les défis communs et les pistes de recherche prometteuses.
Lieu de l`événement
Faites savoir à votre réseau que vous y allez
Partagez cet événement pour engager des conversations, inviter des collègues et vous connecter avant qu`il commence.
Rencontrez les intervenants
Alan Fern
Thème :Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
Thème :Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
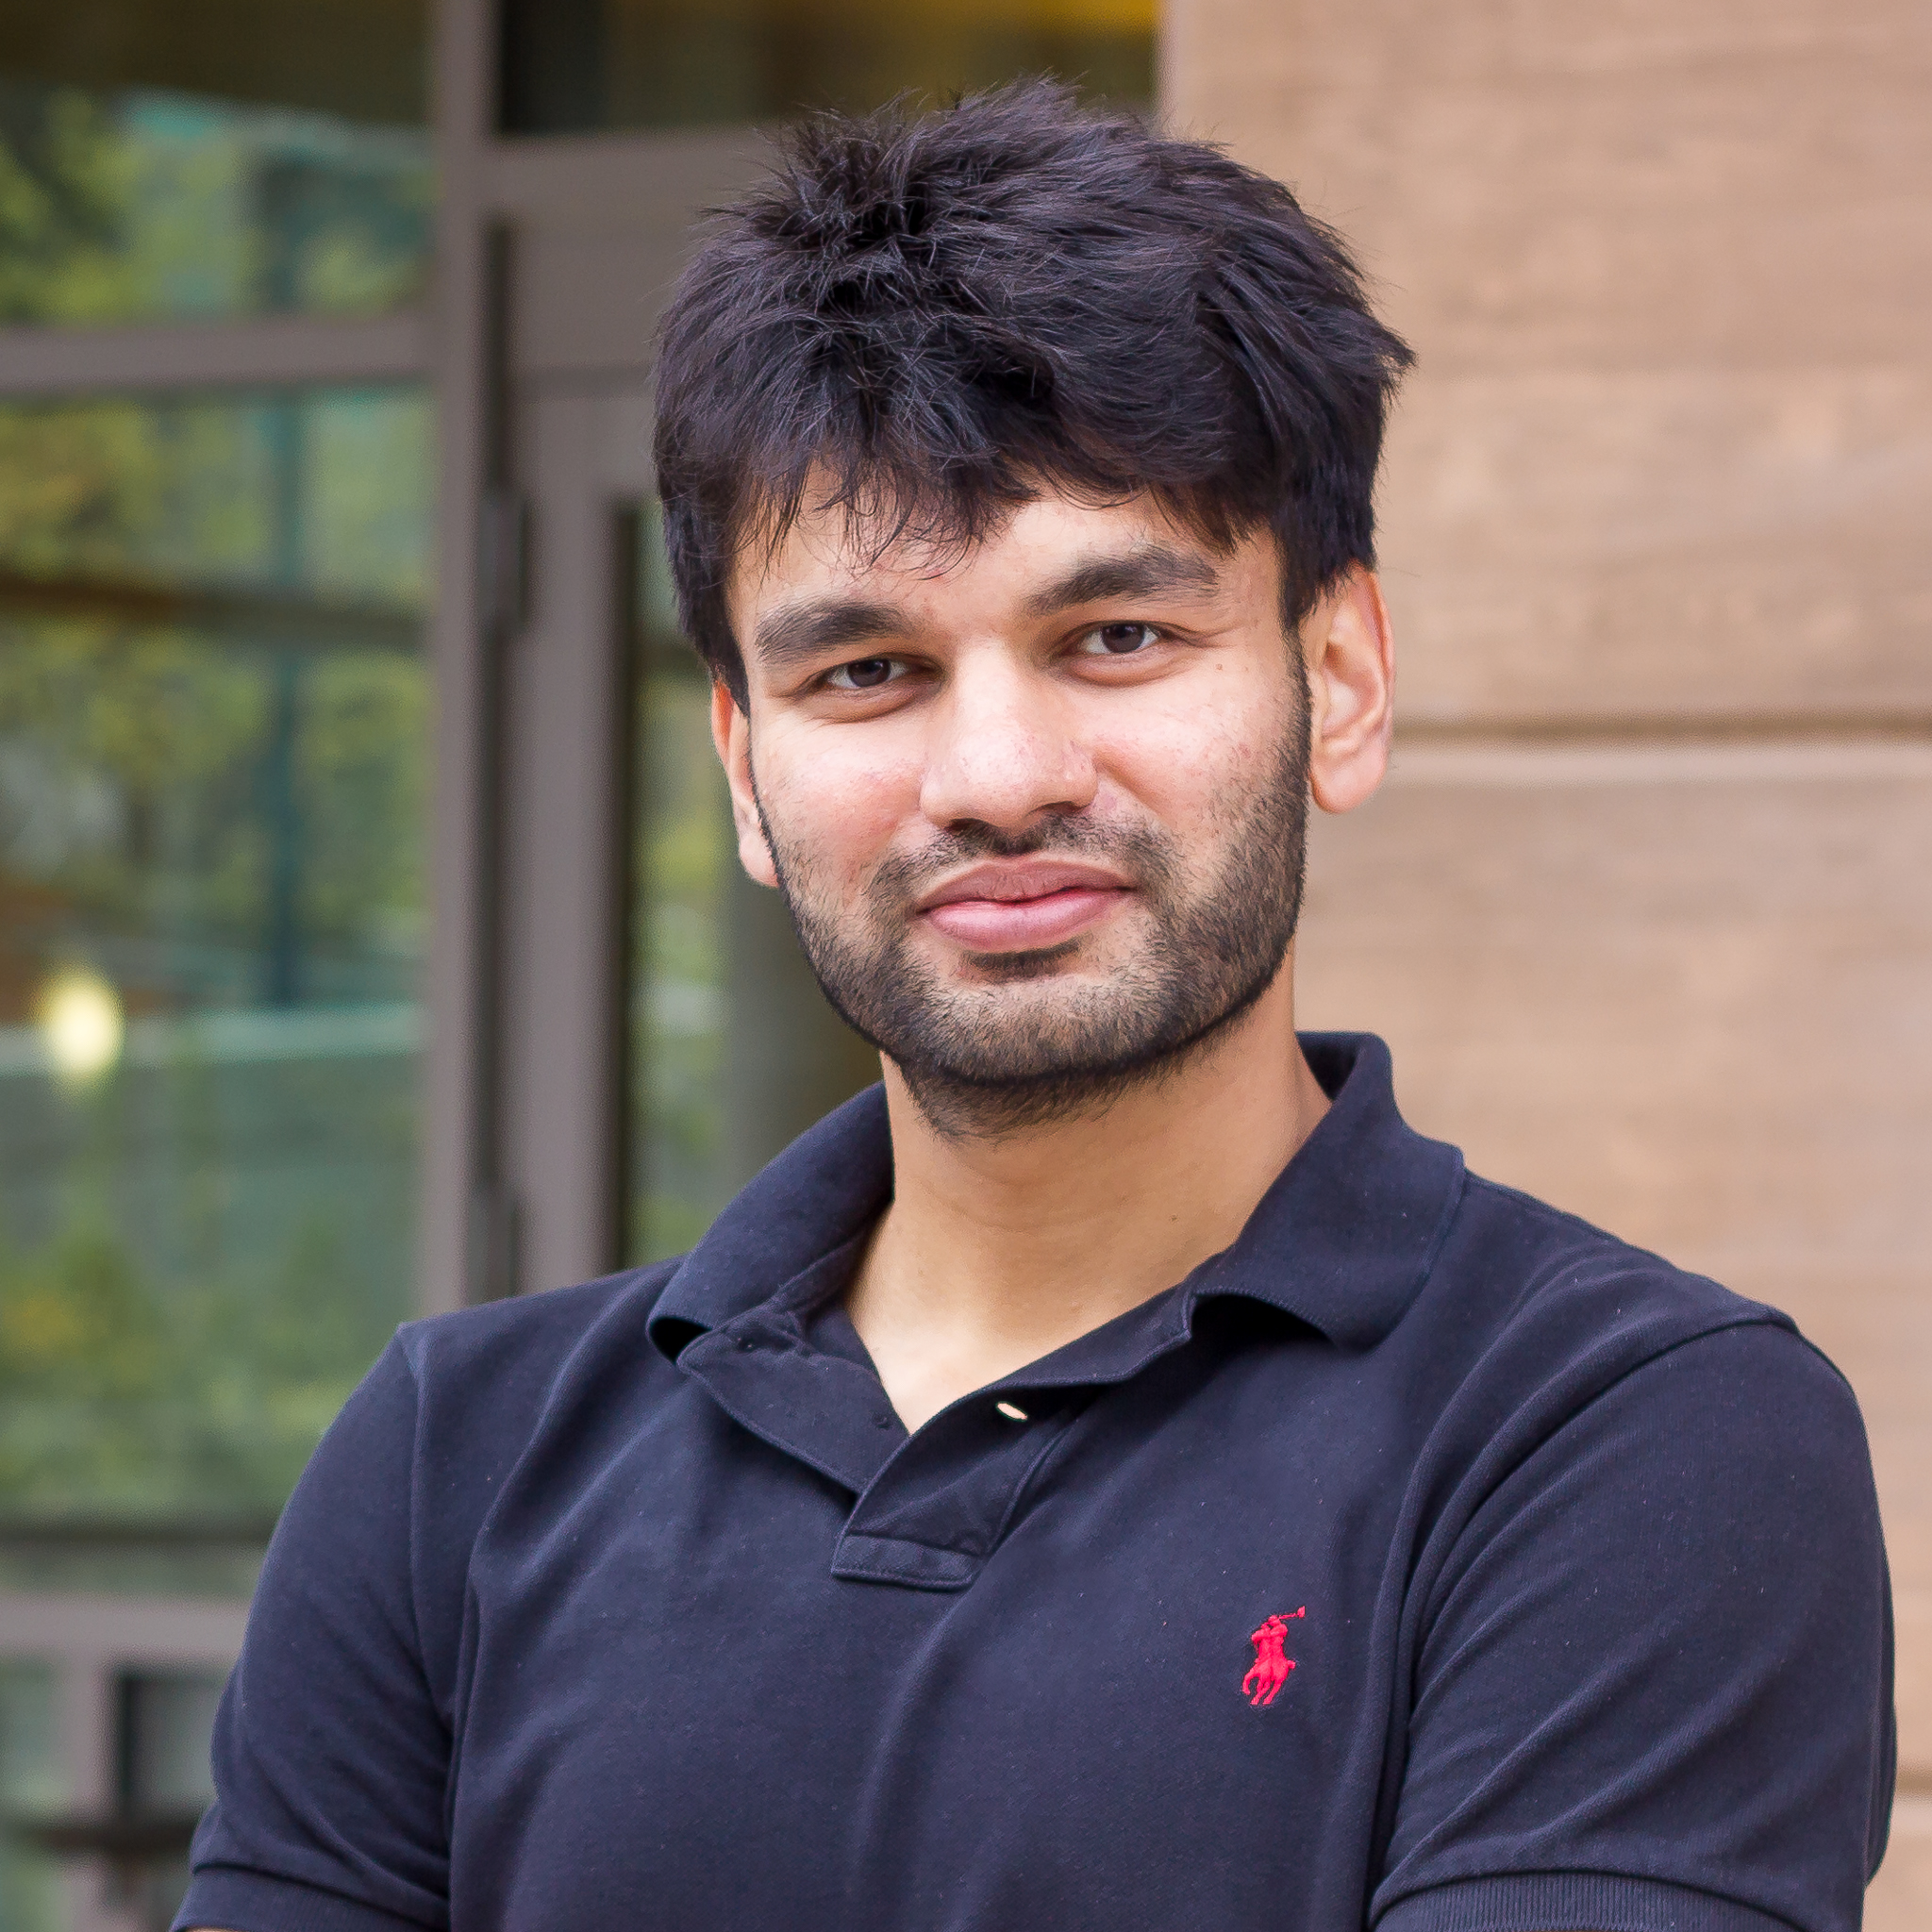
Pulkit Agrawal
Thème :MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
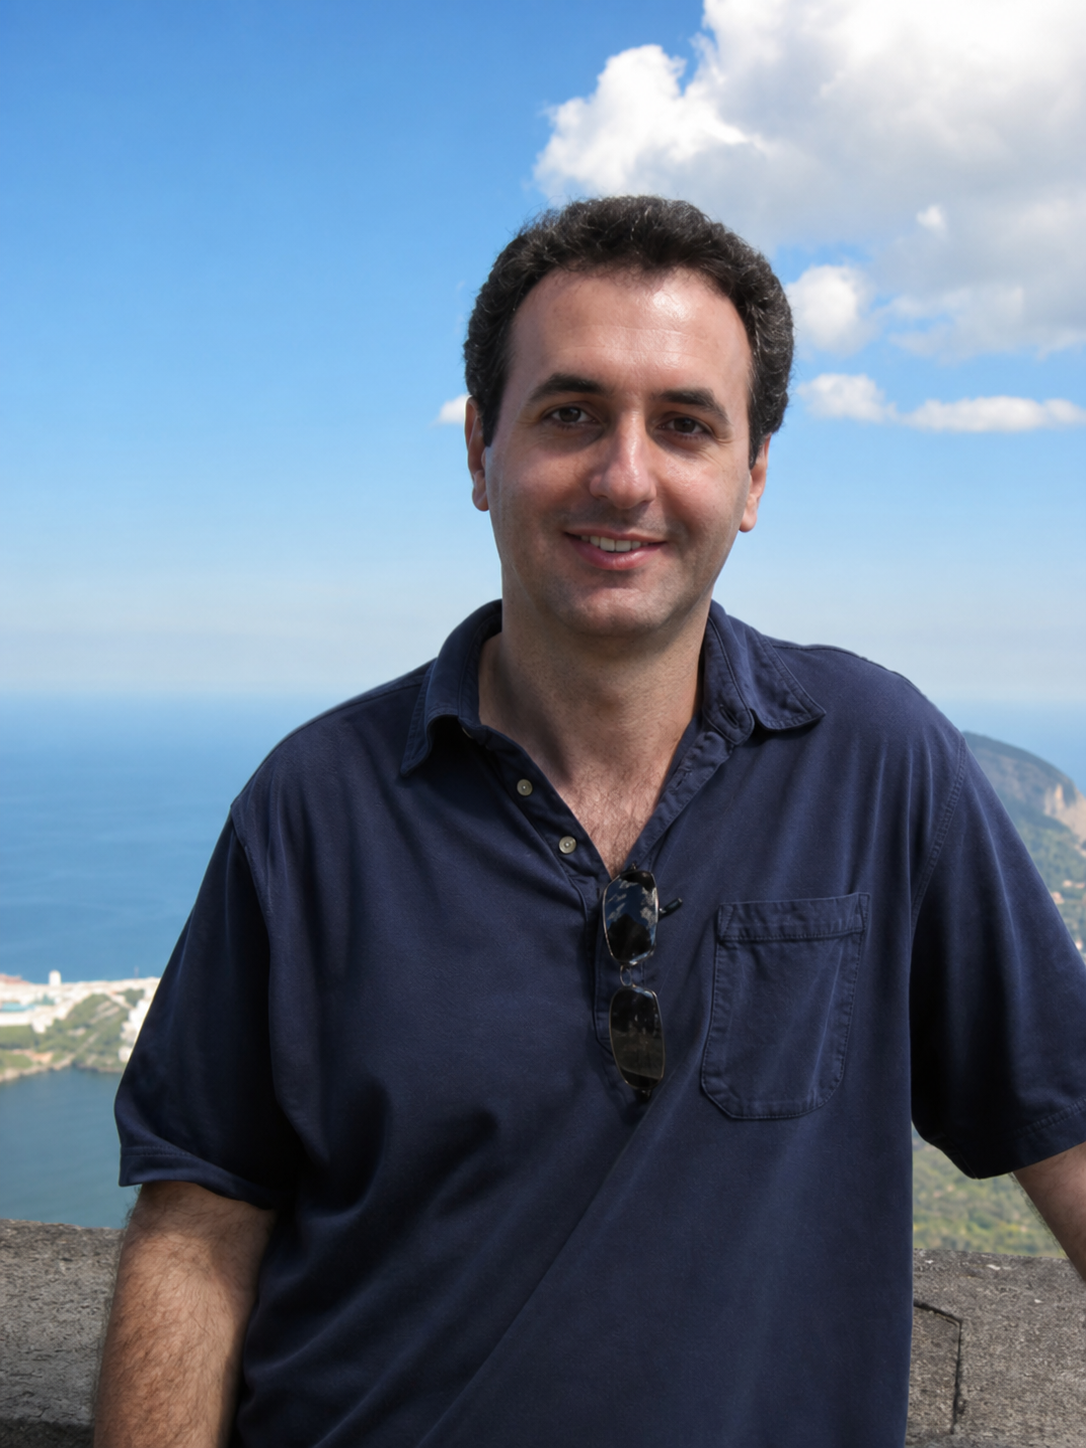
Emo Todorov
Thème :Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
Événements similaires
Hack for Humanity : Atlanta

GDG Annapolis : Hackathon IA pour le bien - Innover pour le logement

SaaStr AI Annual 2027

Visual Studio Live! Austin 2027
Conférence IA Optimisée 2027

AI Context New York

Journée des Données et de l'IA à Houston
Après les jetons

LearnKube Jour: Salt Lake City 2026

BeyondConf 2026 — Aller au-delà du battage médiatique sur l'IA
Conférence AI Native DevCon New York 2026