
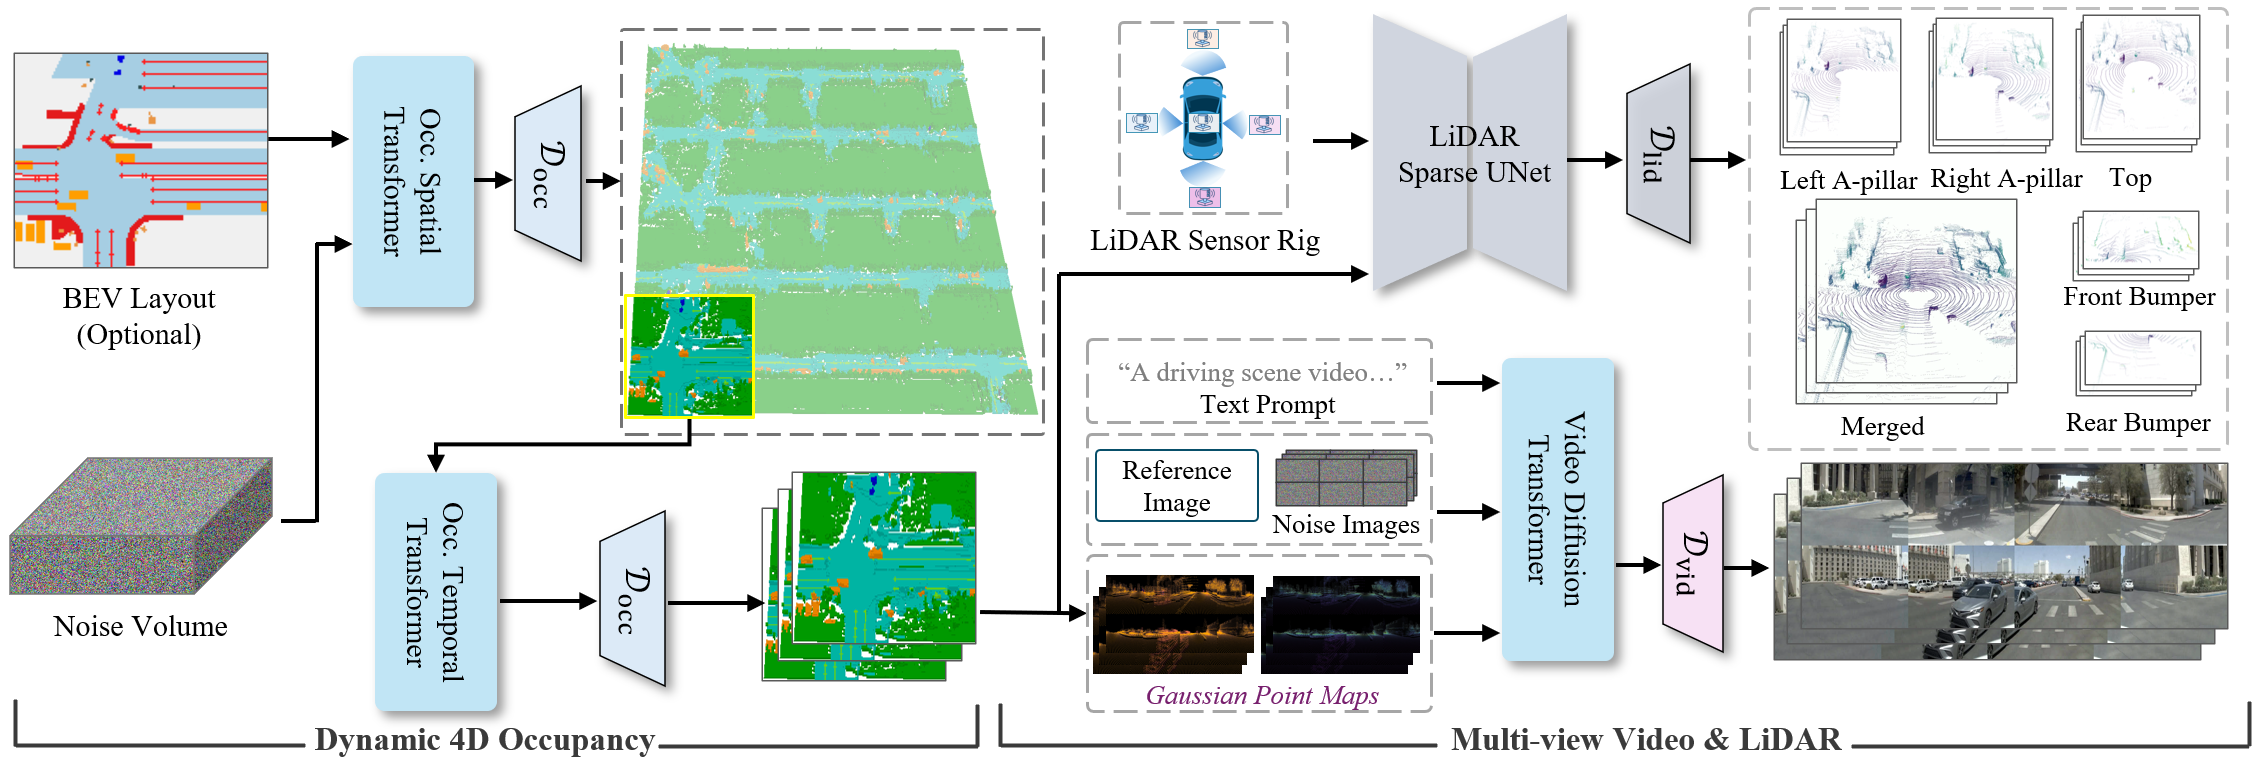
Modèles multimodaux 4D ancrés pour la prise de décision en conduite autonome
LearnNetwork
Description
Un atelier axé sur les problèmes concernant l'occupation en 4D, la vidéo multi-vues, LiDAR et la génération de scénarios utiles pour la planification, le contrôle, la validation de la sécurité et les systèmes autonomes réels.
Lieu de l`événement
Faites savoir à votre réseau que vous y allez
Partagez cet événement pour engager des conversations, inviter des collègues et vous connecter avant qu`il commence.
Rencontrez les intervenants
Hao Zhao
Thème :Assistant Professor, Tsinghua University
Hongyang Li
Thème :Assistant Professor, The University of Hong Kong
Long Chen
Thème :Senior Research Director & Principal Scientist, Xiaomi
Wenhao Ding
Thème :Senior Research Scientist, Autonomous Vehicle Group, NVIDIA Research
Événements similaires
La salle de dégustation IA (avec The AI Collective Fayetteville)

AIBuild with AI
Construisez avec AI DC
Série des fondateurs de Philly Builds AI : Construire, sortir et reconstruire avec Jake Stein, fondateur de Common Paper et 3x entrepreneur
4
Semaine de la technologie de SF Pause déjeuner avec Rootly AI 🍂🌮
10
fête du lounge des créateurs • AGI x YY x 21st x Blue Neck
15
Vitrine des startups
4
Intelligence Tutor : Startup Trek
10
Secrets des Organisations Propulsées par l'IA
75
Informationsbanker Fintech & AI networking walk
5
SemiAnalysis x vCluster Présente : L'Assemblée
Hackathon Frontière NYC : Construisez votre Usine de Code Autonome
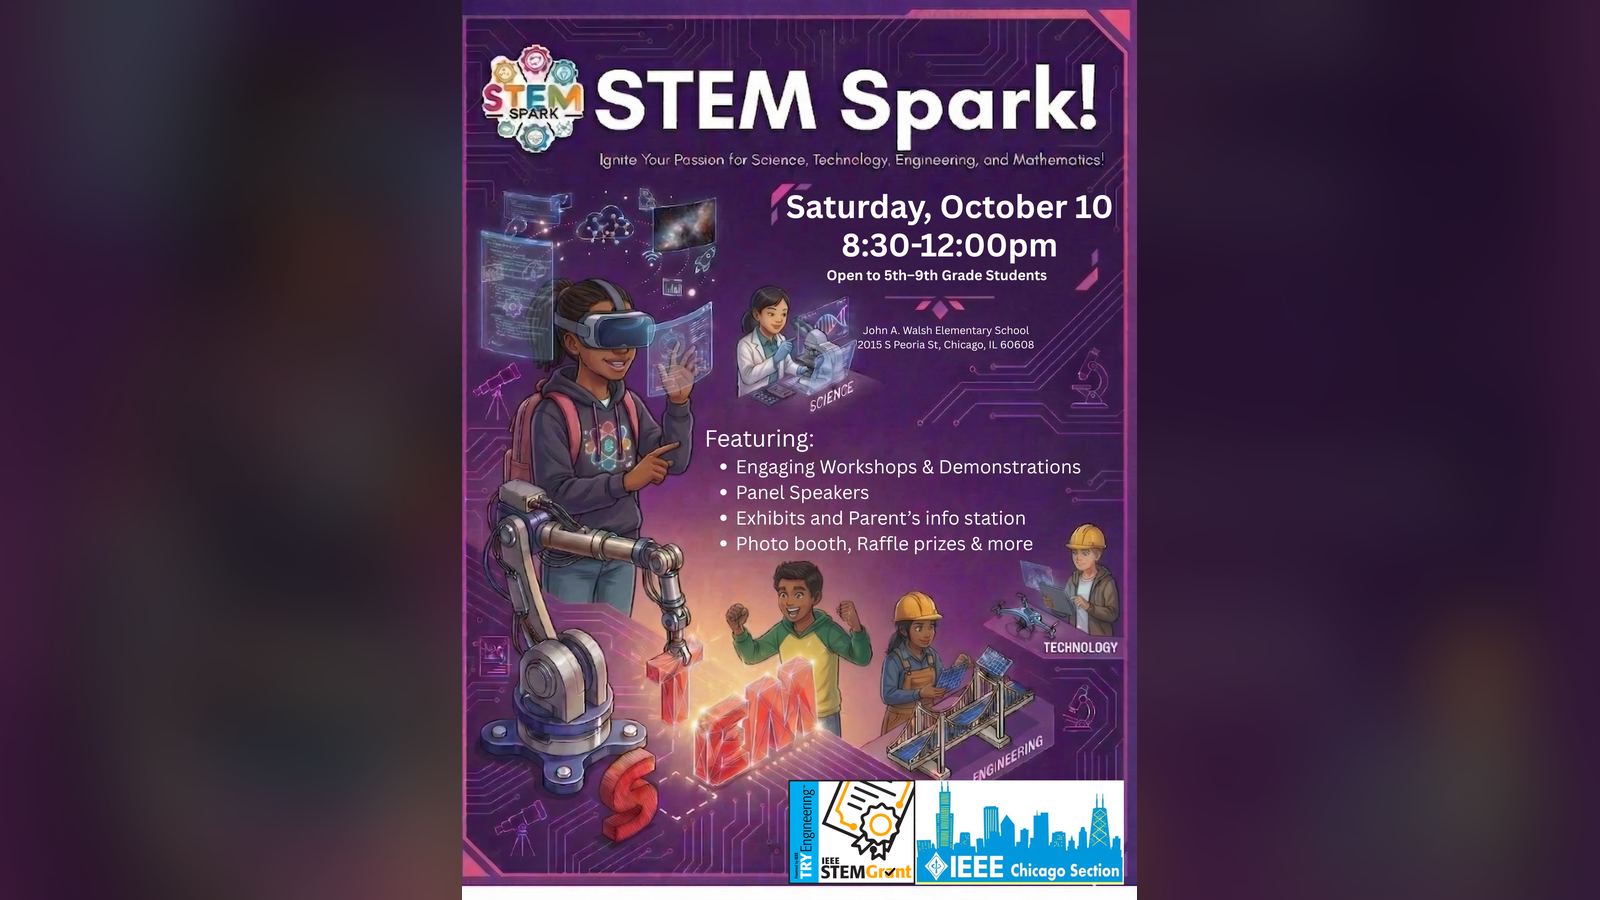
Sommet STEM Spark ! 2026
29
Plateforme d’intelligence artificielle
Prix sur le site web
Obtenir des billets