Taller LfC @ CoRL 2026
Descripción
Los robots que operan en entornos del mundo real suelen aprender de demostraciones humanas, preferencias o recompensas. Sin embargo, en muchos entornos de implementación, las personas actúan como supervisores en lugar de profesores: monitorean el comportamiento del robot e intervienen solo cuando es necesario. Estas correcciones e intervenciones proporcionan información valiosa sobre los objetivos de la tarea, las restricciones y las expectativas humanas, al tiempo que requieren menos esfuerzo que la supervisión continua. Aprender de Correcciones (LfC) ha surgido como un paradigma prometedor para el aprendizaje interactivo de robots. Este taller reúne a investigadores de robótica, aprendizaje automático, interacción humano-robot y dominios de aplicación relacionados para discutir los fundamentos, desafíos y futuras direcciones del Aprendizaje a partir de Correcciones.
Ubicación del evento
Dile a tu red que vas a ir
Comparte este evento para iniciar conversaciones, invitar colegas y conectar antes de que comience.
Conoce a los ponentes
Andreea Bobu
Tema:Assistant Professor at MIT (AeroAstro and CSAIL).
Siddharth Karamcheti
Tema:Asst. Professor, Georgia Tech
Dylan Losey
Tema:Physical human corrections, Interactive robot learning, Learning from interventions
Emmanuel Senft
Tema:Human-robot interaction, Human teaching behavior, Human guidance and feedback
Eventos relacionados
2027 Conferencia de Invierno IEEE/CVF sobre Aplicaciones de Visión por Computadora (WACVW)
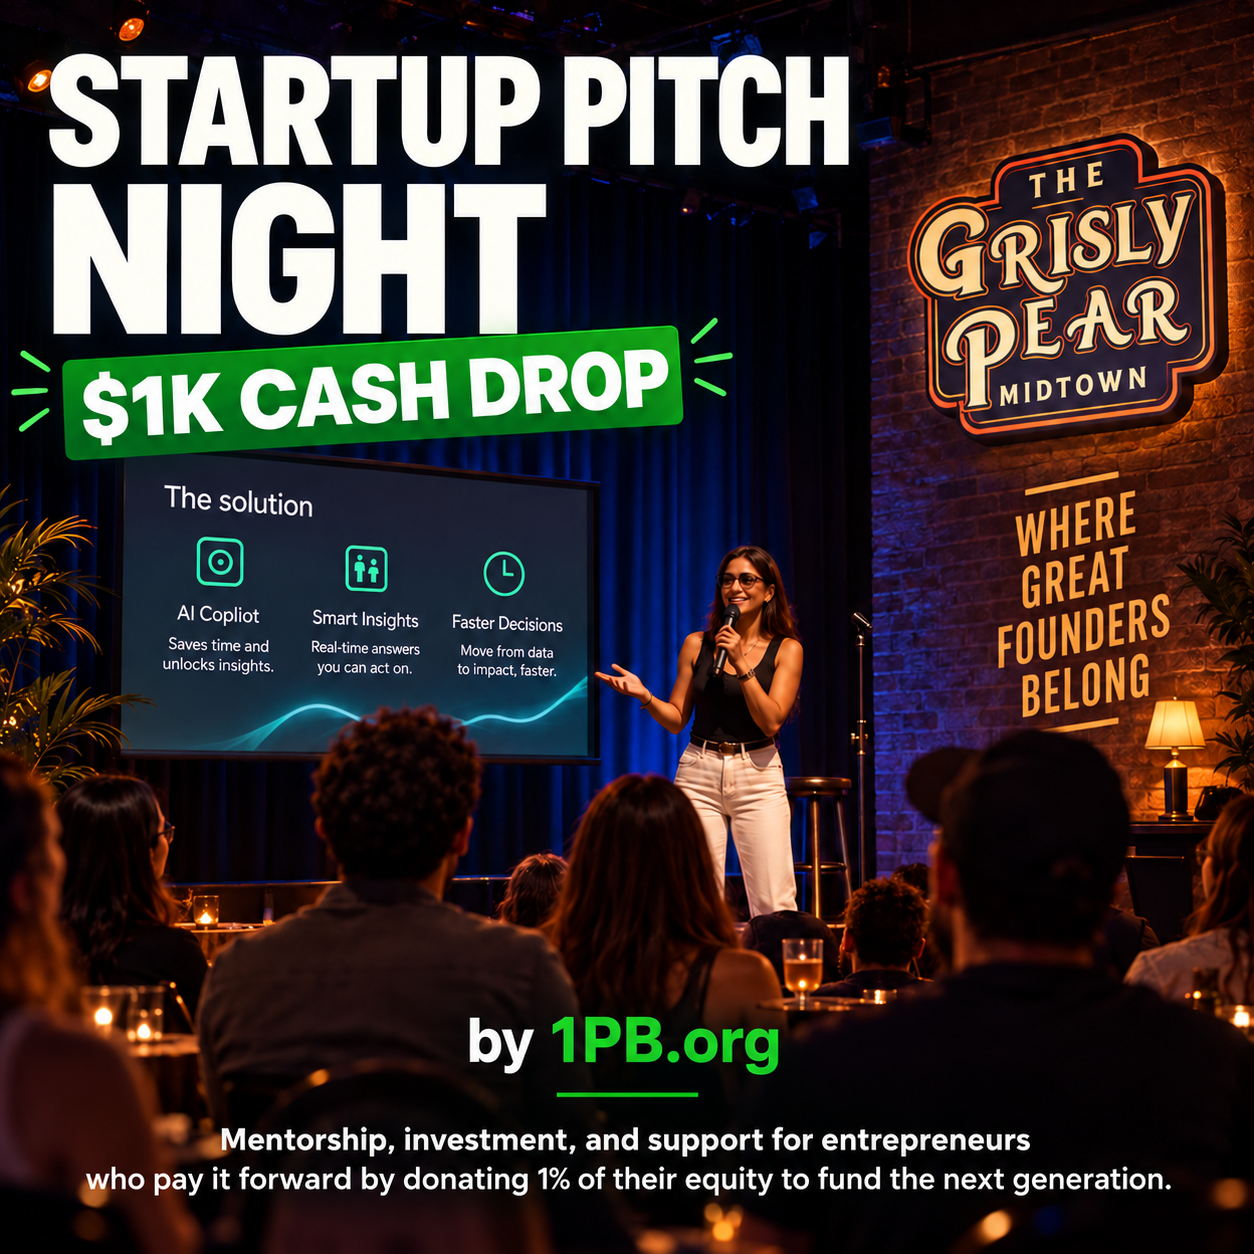
Noche de Pitch de Startups: $1K en Efectivo (Opcional AI) | por 1PB.org
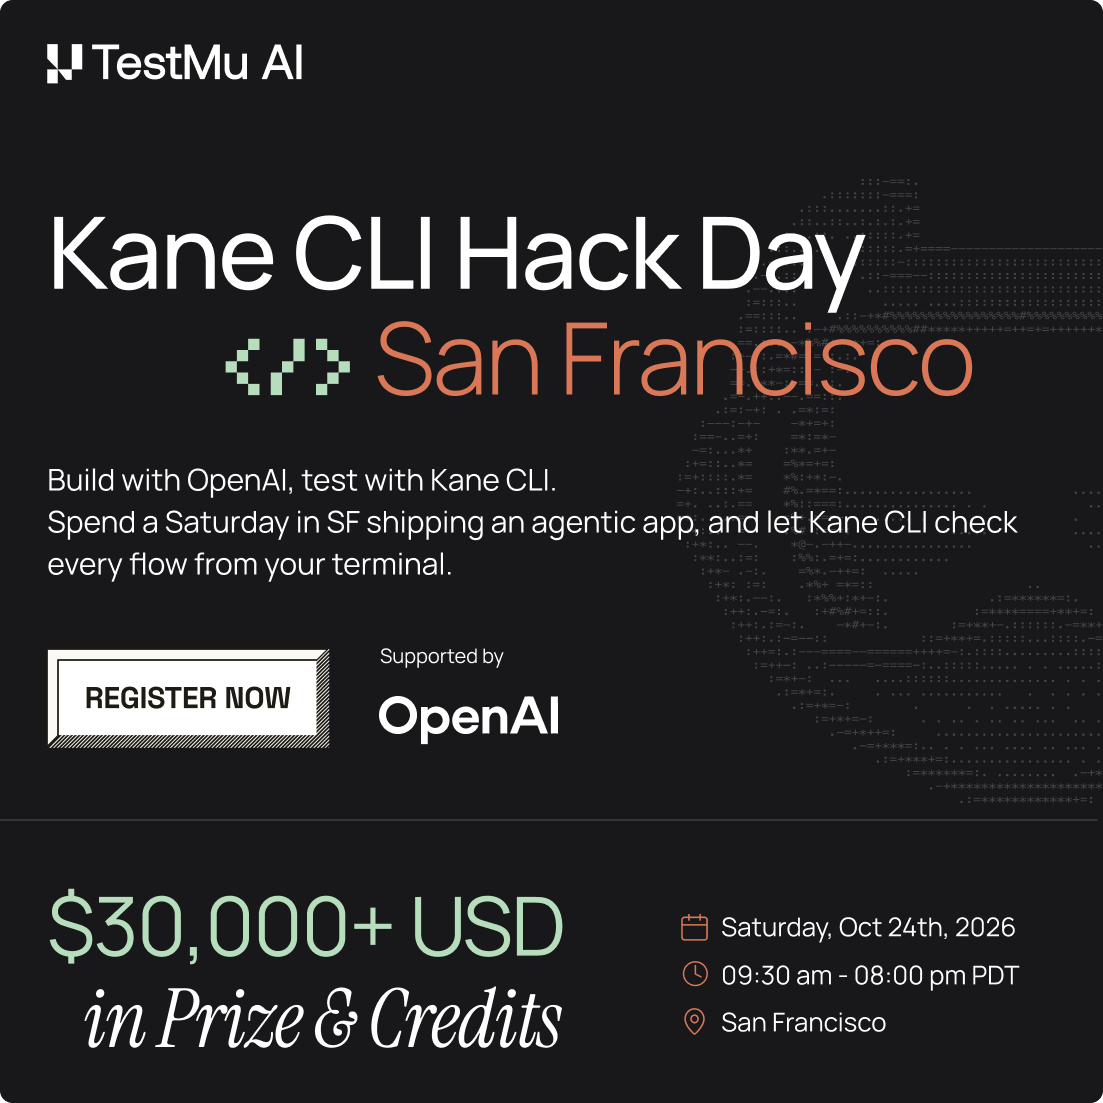
Kane CLI Hack Day apoyado por OpenAI
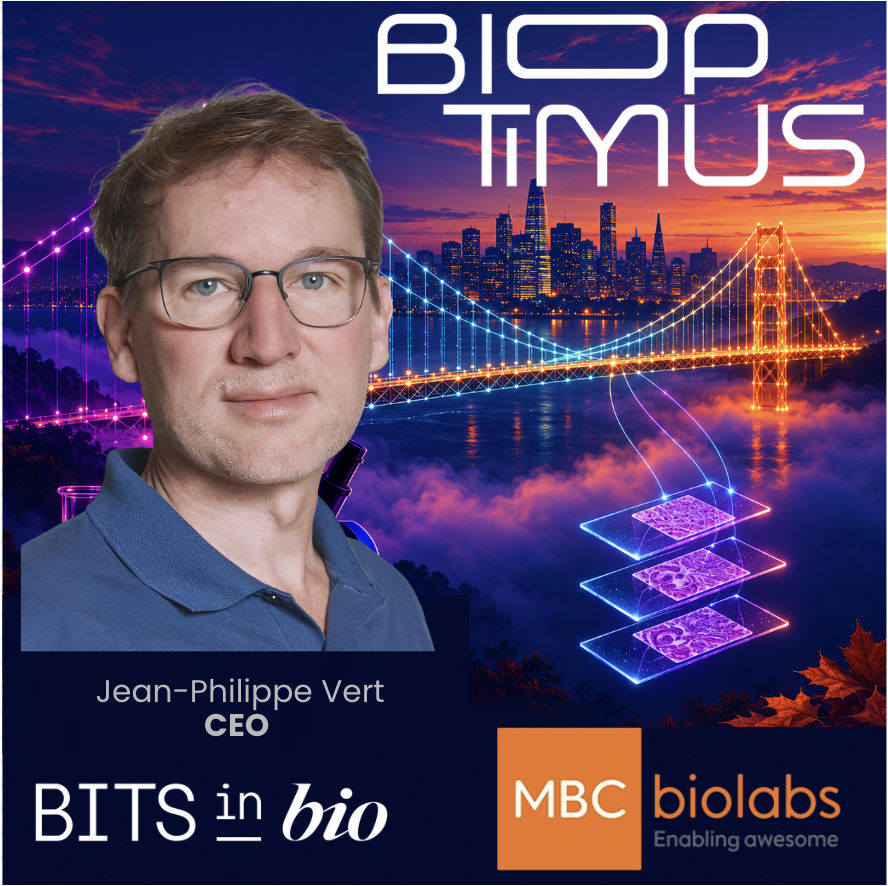
Un Modelo Mundial para la Biología: Una Noche con el CEO de Bioptimus Jean-Philippe Vert

IA y La Cultura IRL | Planifica Tu Mejor Año Con IA
Lanzamiento del Almuerzo del Proyecto 1232
Convierte tu Marca en una Empresa de Medios: Un taller práctico con un showrunner agente
Cumbre OverdriveAI

Foro de Innovadores de IA

Cumbre de Outliers (5 y 6 de noviembre)
SynBioBeta Presenta Laptop y Aprende: Cómo las Personas en Biotecnología Usan la IA para Hacer su Trabajo