Taller CoRL 2026
Descripción
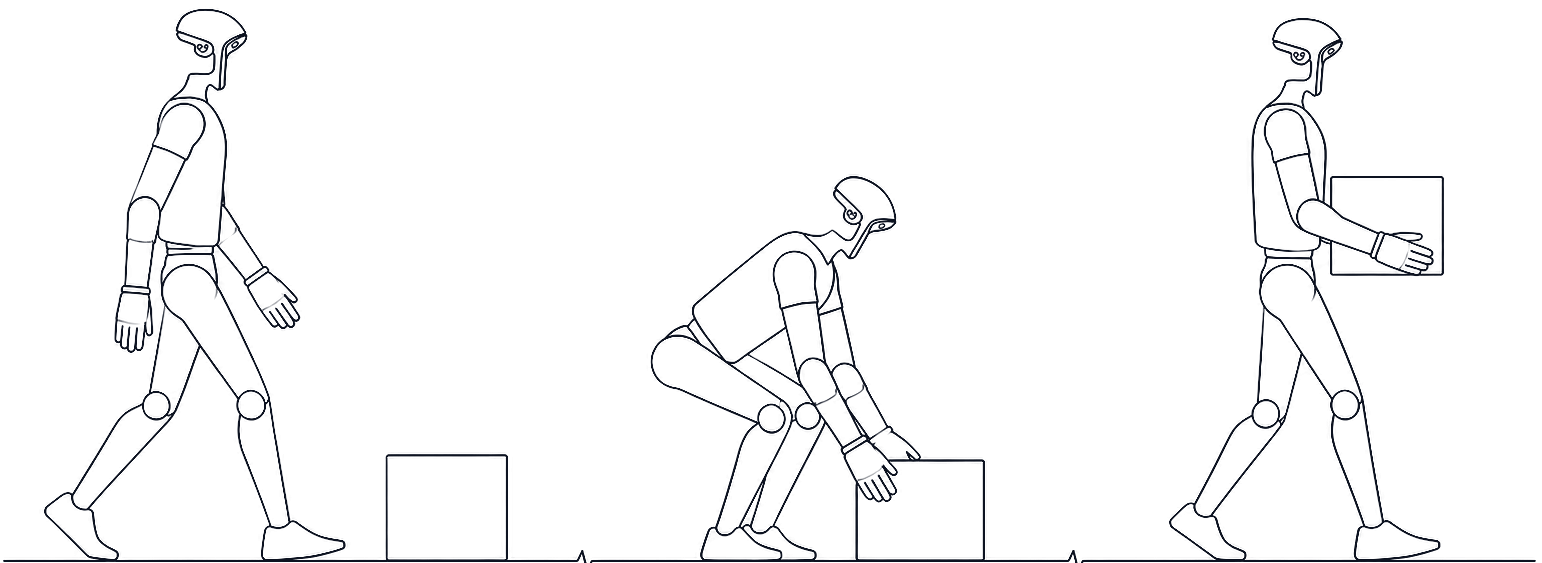
Un taller de medio día centrado en cómo los robots deciden, sienten y controlan el contacto mientras se mueven por el mundo, abarcando habilidades prensiles y no prensiles. Este taller reúne a investigadores en locomoción con patas, manipulación móvil, manipulación no prensil, control de todo el cuerpo, planificación consciente del contacto, percepción a bordo y transferencia de simulación a la realidad para identificar desafíos comunes y direcciones de investigación prometedoras.
Ubicación del evento
Dile a tu red que vas a ir
Comparte este evento para iniciar conversaciones, invitar colegas y conectar antes de que comience.
Conoce a los ponentes
Alan Fern
Tema:Oregon State University - Robot learning, planning, reinforcement learning, and decision making under uncertainty.
Tao Pang
Tema:Robotics and AI Institute - Contact-rich manipulation, planning, control, and robust physical interaction.
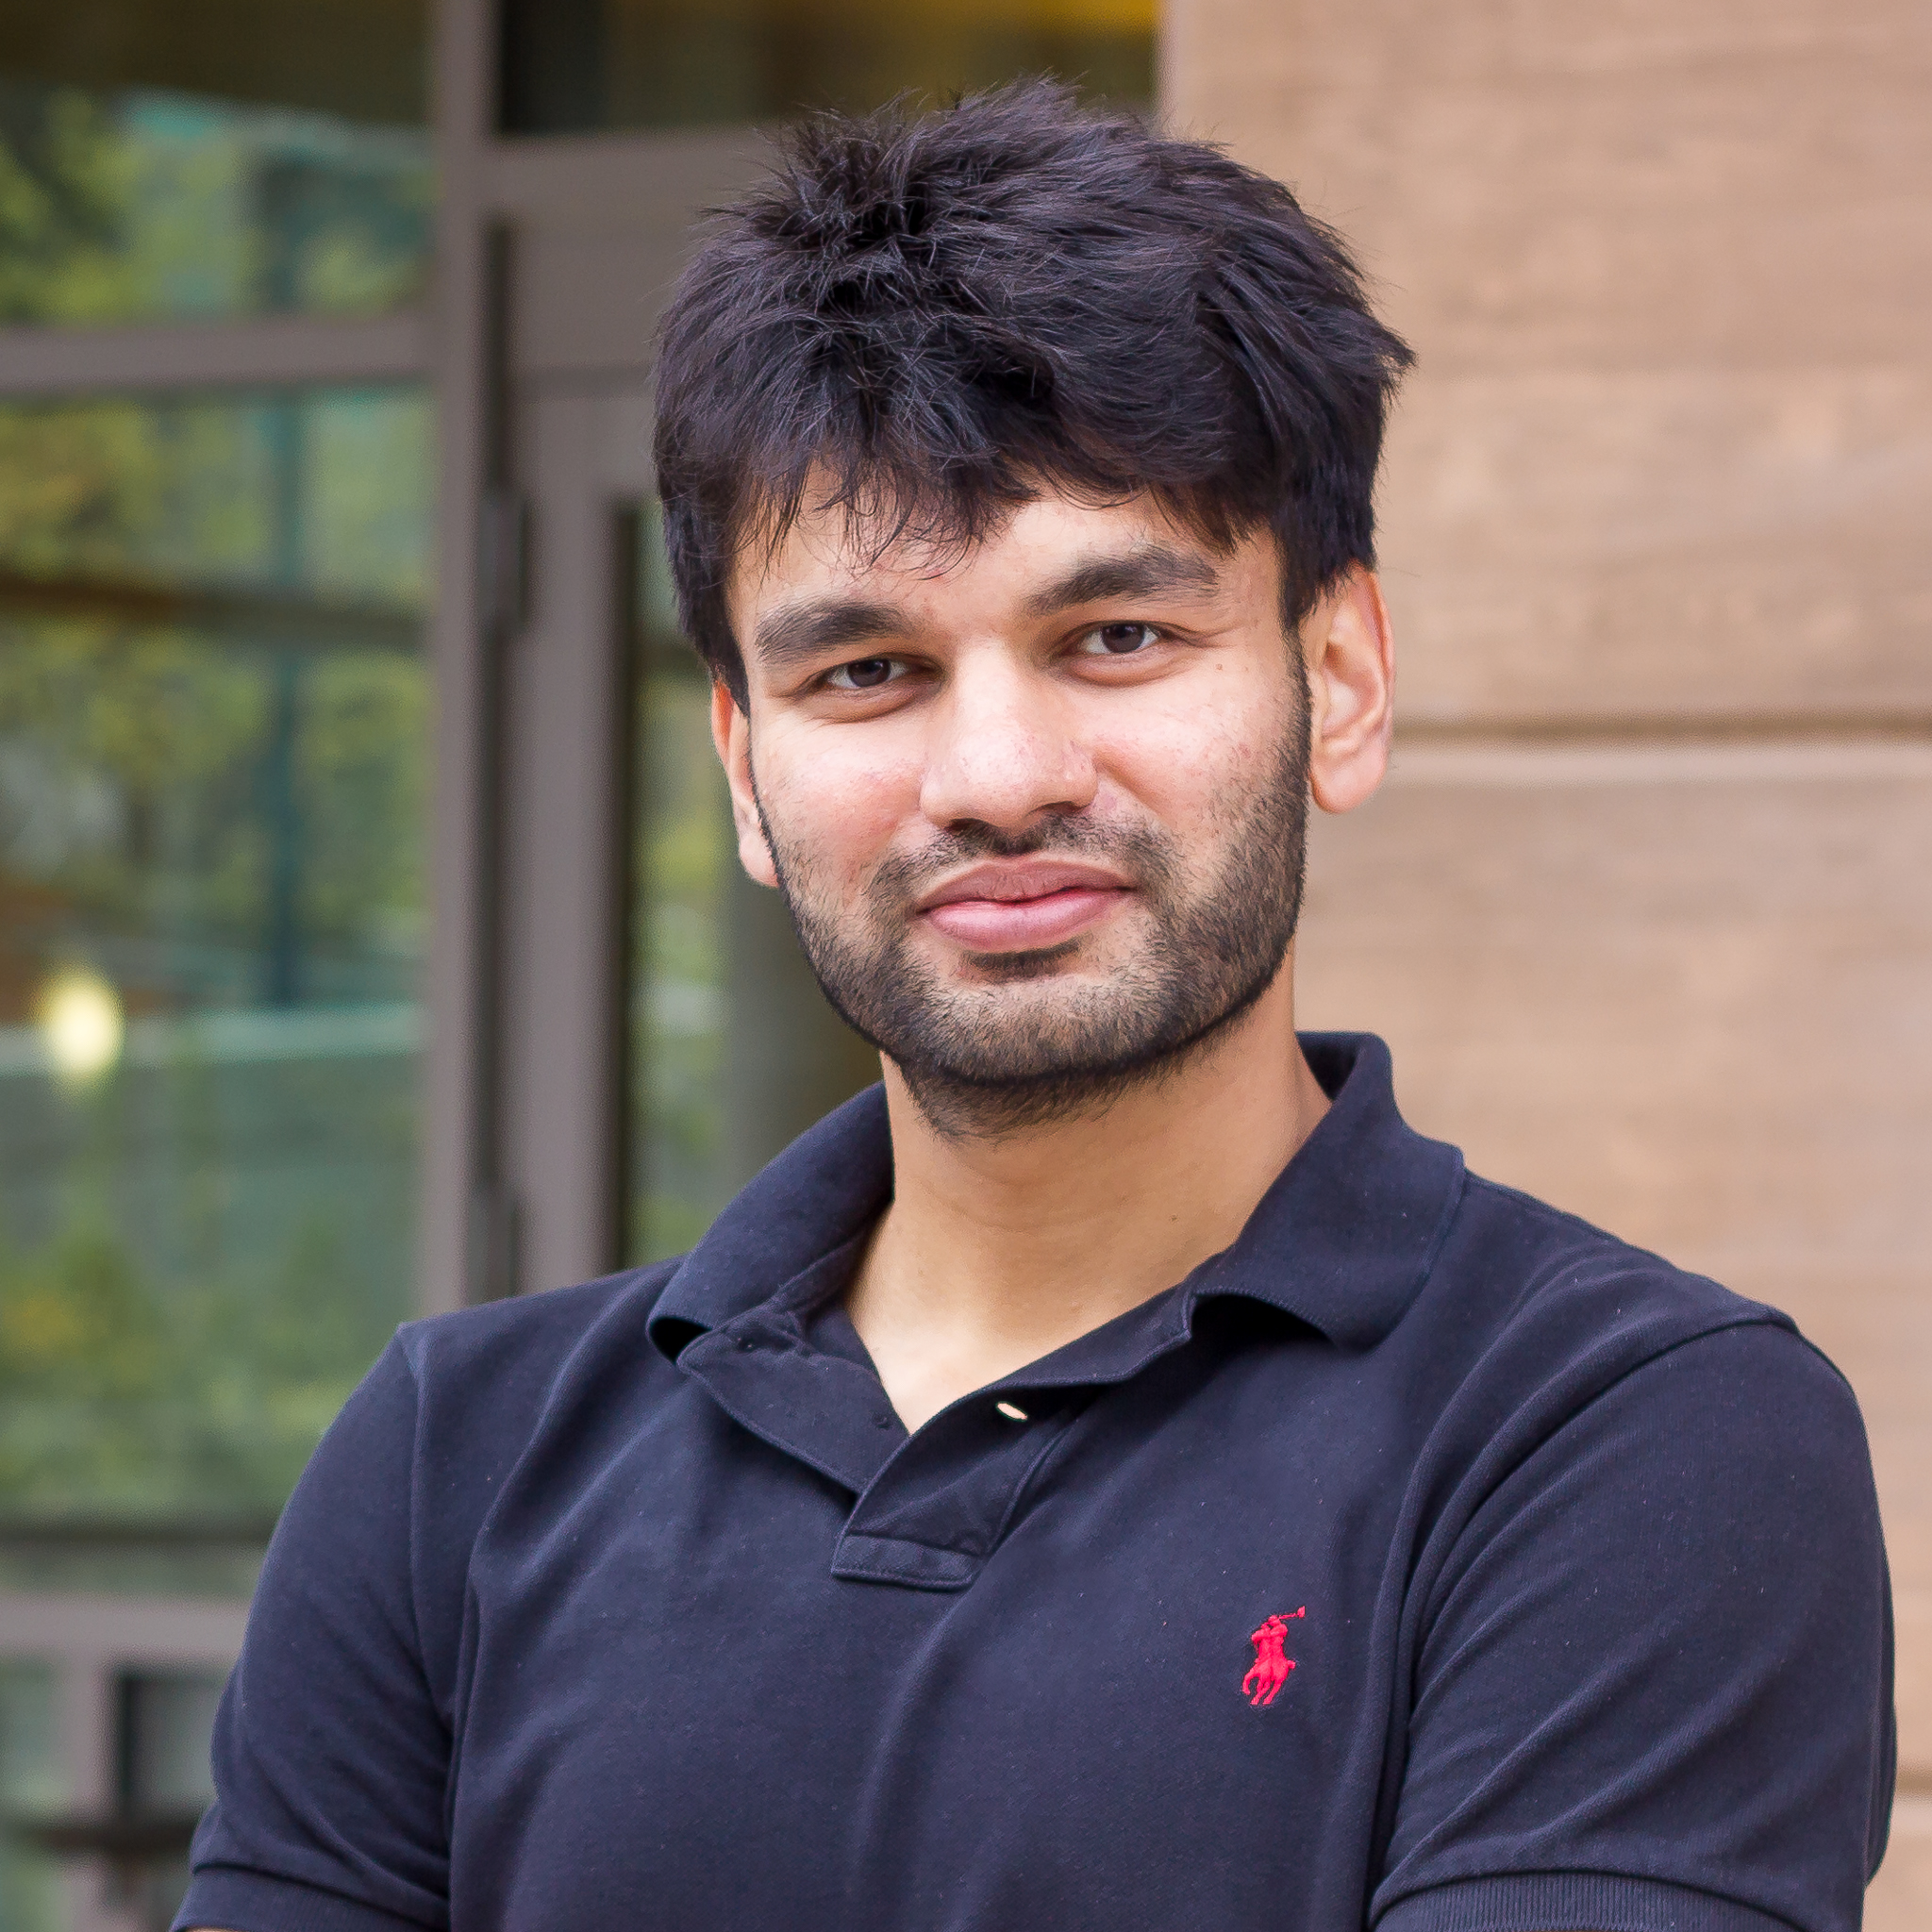
Pulkit Agrawal
Tema:MIT - Robot learning, legged mobility, manipulation, and sim-to-real transfer.
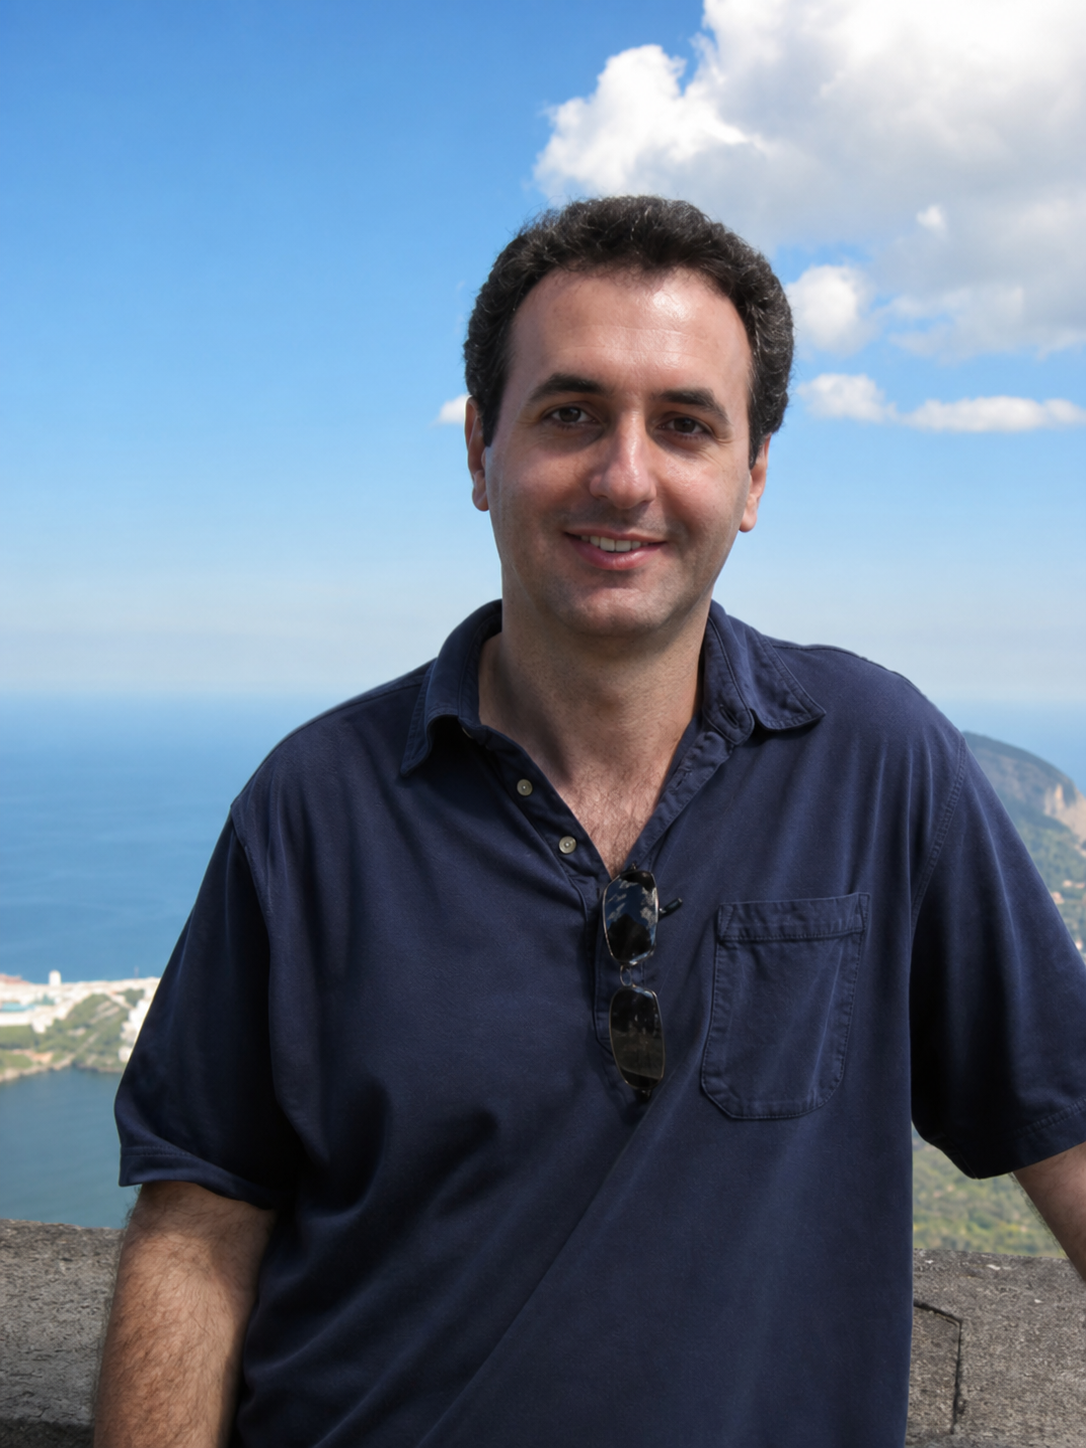
Emo Todorov
Tema:Roboti and University of Washington - Optimal control, physics simulation, contact dynamics, and robot movement.
Eventos relacionados
Hack por la Humanidad: Atlanta

GDG Annapolis: IA para el Bien Hackathon - Innovando por la Vivienda

SaaStr AI Anual 2027

Visual Studio Live! Austin 2027
Conferencia de IA Optimizada 2027

AI Context Nueva York

Día de Datos e IA Houston
Después de los Tokens

LearnKube Day: Salt Lake City 2026

BeyondConf 2026 — Más Allá del Hype de la IA
Conferencia de Desarrolladores Nativos de IA Nueva York 2026