
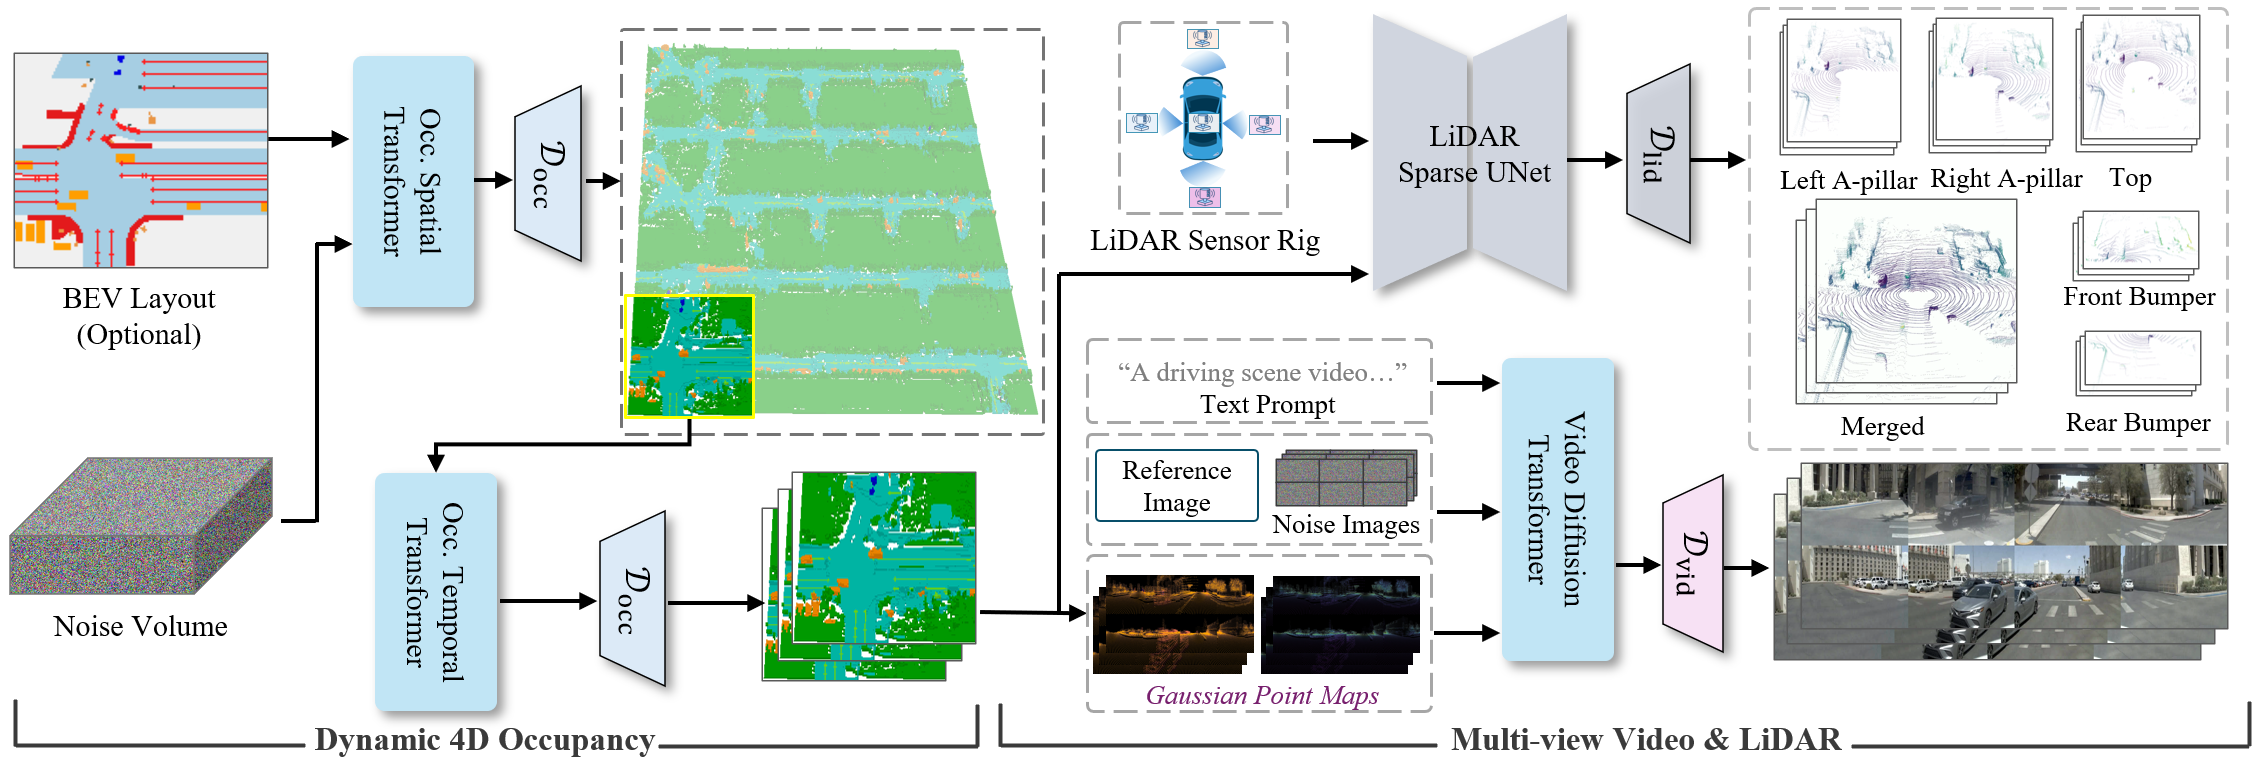
Modelos mundiales multimodales 4D arraigados para la toma de decisiones en conducción autónoma
LearnNetwork
Descripción
Un taller impulsado por problemas sobre ocupación en 4D, video multivista, LiDAR y generación de escenarios que son útiles para la planificación, control, validación de seguridad y sistemas autónomos reales.
Ubicación del evento
Dile a tu red que vas a ir
Comparte este evento para iniciar conversaciones, invitar colegas y conectar antes de que comience.
Conoce a los ponentes
Hao Zhao
Tema:Assistant Professor, Tsinghua University
Hongyang Li
Tema:Assistant Professor, The University of Hong Kong
Long Chen
Tema:Senior Research Director & Principal Scientist, Xiaomi
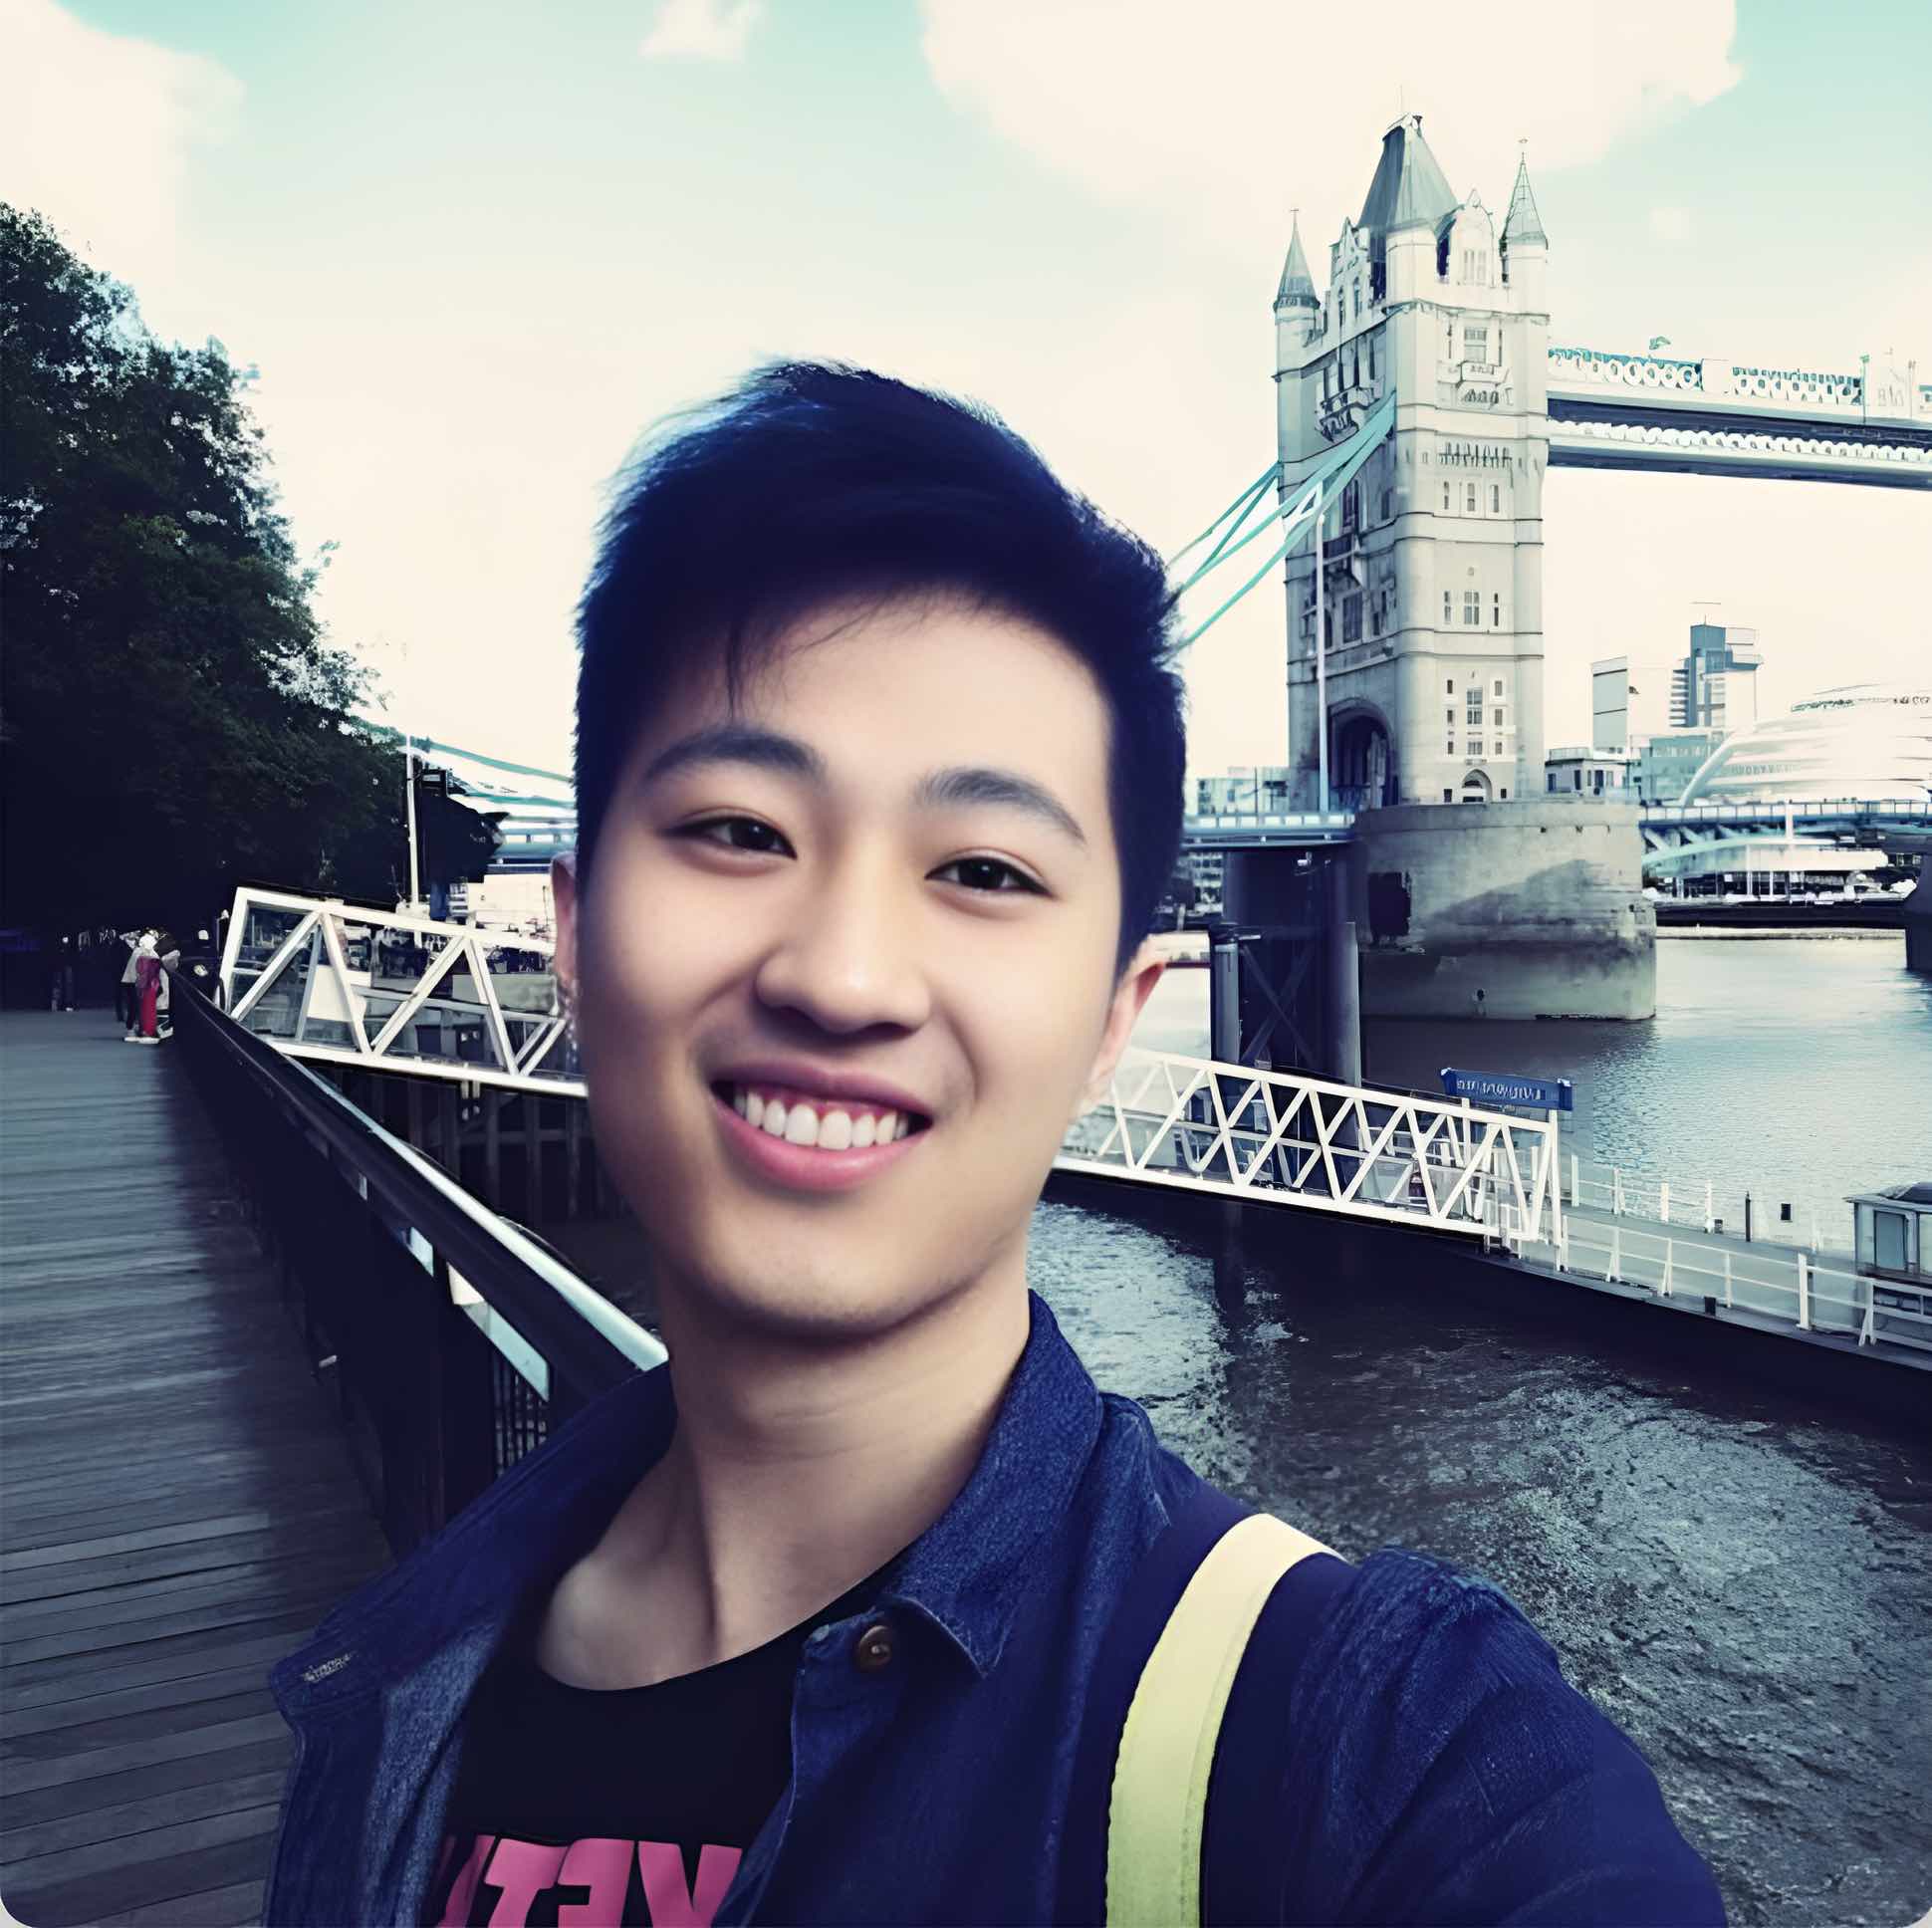
Wenhao Ding
Tema:Senior Research Scientist, Autonomous Vehicle Group, NVIDIA Research
Eventos relacionados
La Sala de Cata de IA (con The AI Collective Fayetteville)

AIBuild with AI
Construye con IA DC
Serie de Fundadores de Philly Builds AI: Sobre Construir, Salir y Volver a Construir con el Fundador 3x Jake Stein de Common Paper
4
Semana de Tecnología de SF Almuerzo con Rootly AI 🍂🌮
10
fiesta en el salón de creadores • AGI x YY x 21st x Blue Neck
15
Muestra de Startups
4
Inteligencia Tutor: Viaje de Startup
10
Secrets de Organizaciones Impulsadas por IA
75
Caminata de networking de Informationbanker Fintech & AI
5
SemiAnalysis x vCluster Presenta: La Asamblea
Hackathon de Frontera de NYC: Construye tu Fábrica de Código Autónoma
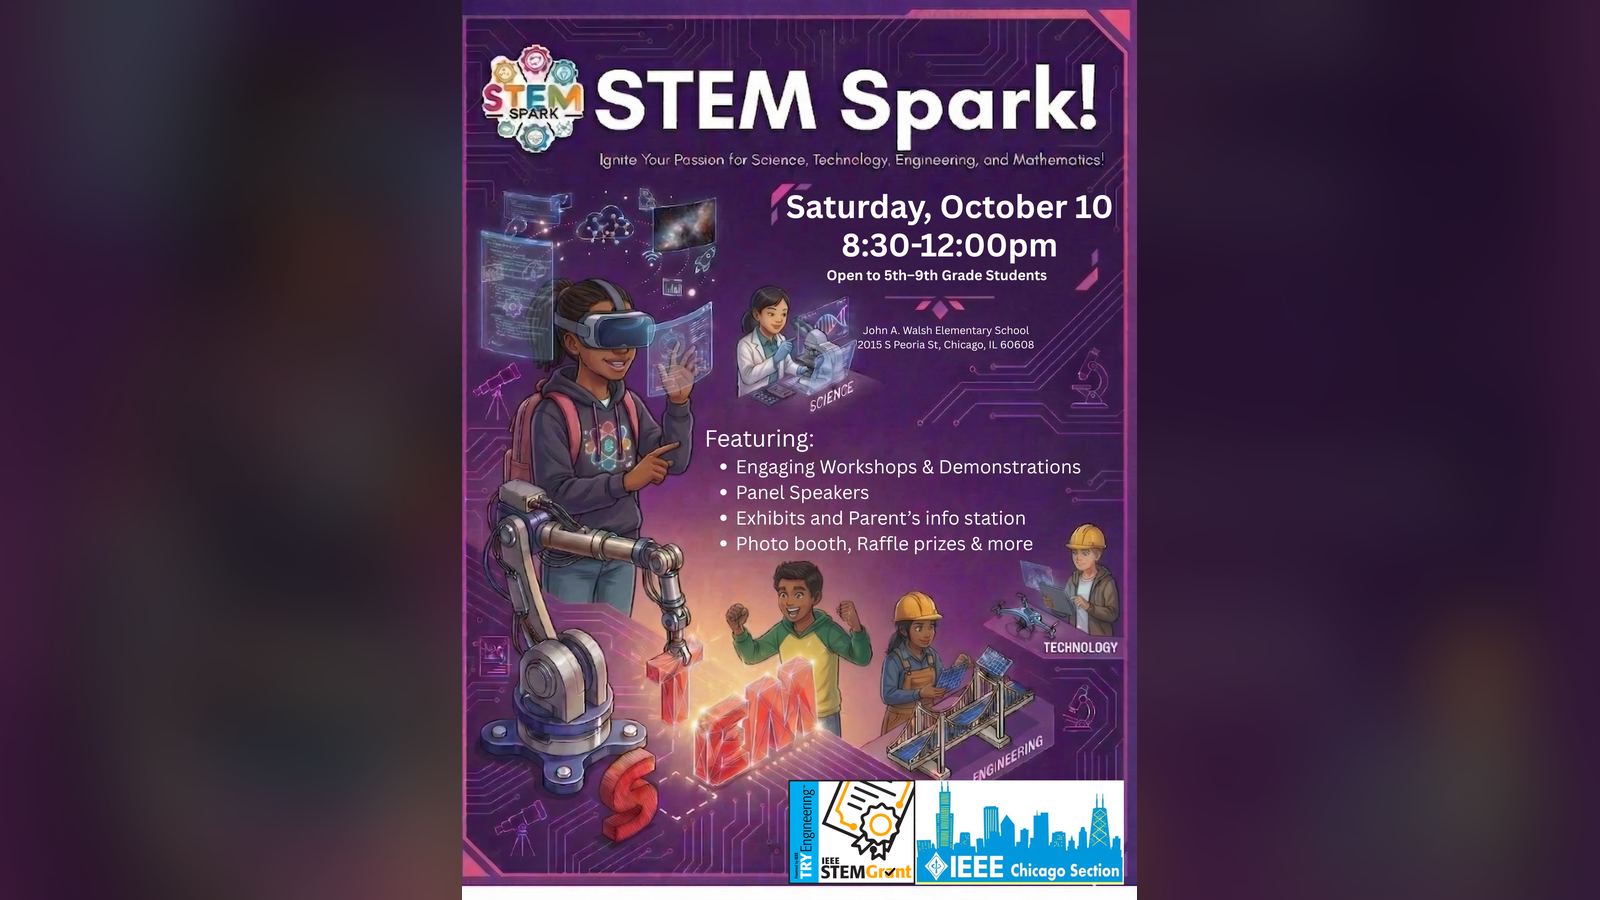
¡Cumbre STEM Spark! 2026
29
Plataforma de inteligencia artificial
Precios en el sitio web
Obtener entradas