Unir la simulación física y los modelos del mundo para la manipulación robótica
Descripción
Los recientes avances en modelos del mundo aprendidos han demostrado una impresionante capacidad para generar futuros visualmente plausibles a partir de imágenes y videos, pero la predicción visual por sí sola es insuficiente para la manipulación robótica rica en interacciones. Un modelo que predice el flujo de píxeles puede aún pasar por alto la dinámica de contacto, las restricciones de contacto por fricción y la física subactuada necesarias para un control confiable. Por lo tanto, una pregunta natural que surge es cómo la experiencia en el desarrollo de simulaciones modernas puede mejorar el aprendizaje de modelos del mundo para un mejor control robótico. Este taller discutirá cuatro preguntas en la intersección de modelos del mundo, simulación física y control para la manipulación.
Ubicación del evento
Dile a tu red que vas a ir
Comparte este evento para iniciar conversaciones, invitar colegas y conectar antes de que comience.
Conoce a los ponentes

Yann Lecun
Tema:Founder & Executive Chairman, AMI Labs
Yunzhu Li
Tema:Columbia University, Speaker & Panelist · Confirmed
Yuval Tassa
Tema:Google DeepMind, Speaker & Panelist · Confirmed
Erwin Coumans
Tema:NVIDIA, Speaker & Panelist · Confirmed
Lucy Shi
Tema:Stanford University, Panelist · Confirmed
Sherry Yang
Tema:Asst. Professor, NYU
Eventos relacionados
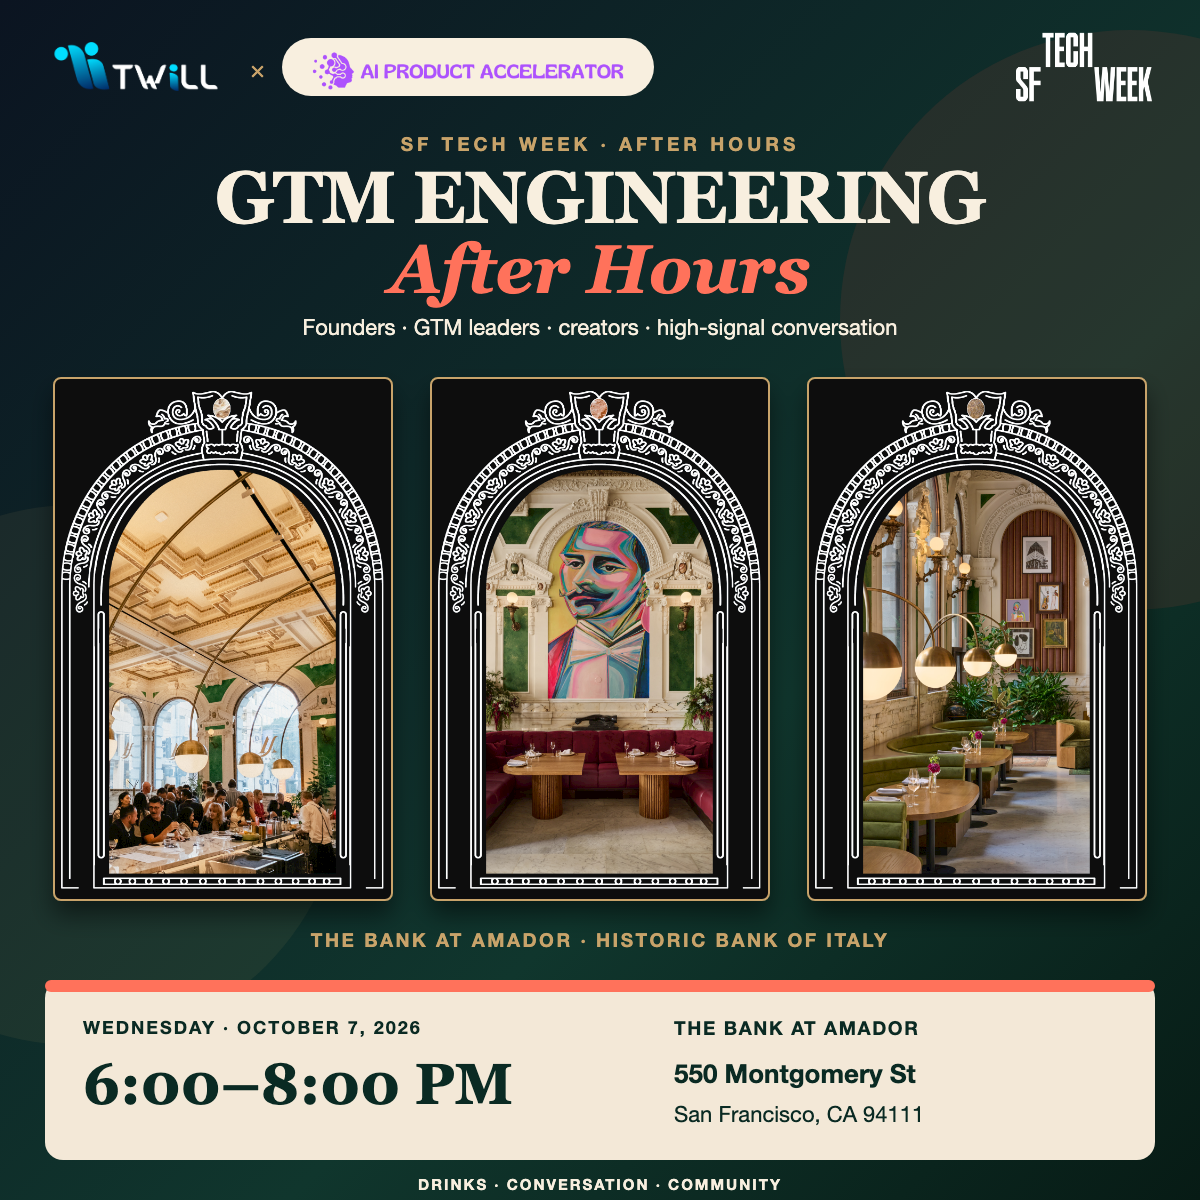
GTM Engineering After Hours: Fundadores, Creadores y Operadores
Crecimiento Alto, Burnout Bajo: Plan para un Escalado Sostenible de Startups
Co-Working para Emprendedores Sociales: Edición Climática con Ocean Agentics
LA UXR Meetup x Dialogue AI Happy Hour
Noche Latina de Abaka AI
Sampura Research - Hablar+Social
IA para Todos: Construyendo Mejor IA a Través del Talento, Innovación y Oportunidad
Seattle | Semana de IA Claude Impact Lab Hackathon
IA en la mañana

Noche de Constructores: Comunidad de Codificación Vibe de IA y Networking en el Eastside (ctrl+alt+create live)
Comunidad DevDay Exchange: Portland