
Grupo de Lectura Bliss - 13 de julio
Descripción
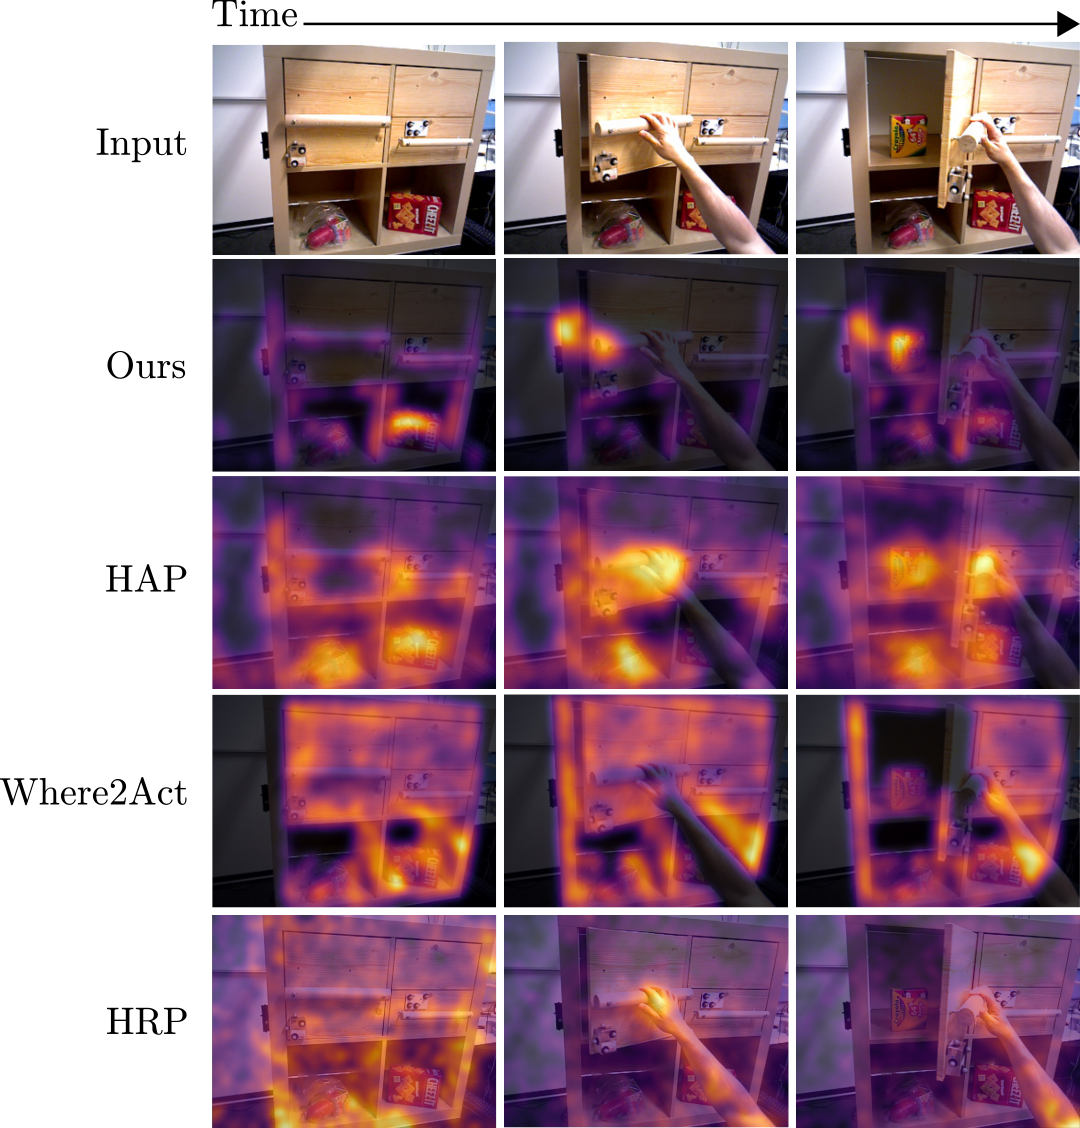
Cerramos la temporada con un artículo que une los temas de este mini-track: si un robot puede sentir contacto y aplicar las fuerzas adecuadas, ¿cómo determina dónde interactuar en primer lugar?Nuestro artículo es Filtros de Partículas Acoplados para la Estimación Robusta de Aforrancias (Lowin, Mengers y Brock, 2026) — proveniente del Laboratorio de Robótica y Biología de Oliver Brock aquí en la TU Berlín, y aceptado en ICRA 2026.La estimación de aforancias — determinar dónde en un objeto un robot puede agarrarlo, y dónde puede moverlo — es difícil porque la entrada visual está llena de ambigüedad. Los autores proponen una solución elegante: en lugar de un estimador monolítico, utilizan dos filtros de partículas acoplados, uno para las regiones "agarrables" y otro para las regiones "movibles", cada uno codificando sus propias regularidades estructurales. La clave está en el acoplamiento: los dos filtros intercambian información bidireccionalmente, enfocándose en regiones donde ambos coinciden — que es precisamente donde residen las aforancias. Evaluado en un conjunto de datos del mundo real, el método supera a tres enfoques recientes (Where2Act, Hands-as-Probes y HRP) por amplios márgenes, y se mantiene robusto bajo condiciones desafiantes como baja iluminación.Como cierre de temporada, este artículo nos invita a ampliar la perspectiva: a lo largo de tres sesiones hemos visto robots sentir contacto acústicamente, aprender políticas de manipulación sensibles a la fuerza, y ahora estimar dónde es posible la interacción en primer lugar. ¿Cómo se ensamblan estas piezas en un pipeline completo de manipulación? ¿Es el acoplamiento de estimadores simples e interpretables un camino más prometedor que los sistemas aprendidos de extremo a extremo? ¿Y qué papel deberían jugar los priors físicos en comparación con dejar que los datos hablen?¡Únete a nosotros para una discusión animada e interesante!
Ubicación del evento
Dile a tu red que vas a ir
Comparte este evento para iniciar conversaciones, invitar colegas y conectar antes de que comience.
Eventos relacionados

Diseño de IA Responsable: Confianza, Autonomía y Riesgo Oculto
IA sin Rodeos: Encontrar Casos de Uso Empresariales que generen Resultados Medibles
Serie #31 de IA: HuggingFace - N. Tazi
Taller BLISS x Semrush: Operando IA Agéncica en Producción
Quedan 2 asientos Laboratorio de Ingeniería de IA Agentic #5 – Despliegues Robustos y El Agente Orquestador Sábado 11 de abril · 10:00 AM CEST por The Agentic AI Engineering Lab: Construir, Romper e Iterar 4 asistentes
WordPress Meetup Leipzig - #66 WordPress 7 - Perspectivas y nuevas funciones (IA)
Diseñando para la Era de la IA: ¿Cuándo Debe Decidir el Sistema?
IA EN LA PRÁCTICA: Bingo de palabras de moda incluido (literalmente) ✔️
21 de abril - Reunión de AI, ML y Visión por Computadora de Stuttgart Martes, 21 de abril · 5:30 PM CEST por la Reunión de AI, Machine Learning y Visión por Computadora de Stuttgart
Amazon Strands SDK: Construye, Despliega y Escala Agentes de IA
IA del mundo real en Java con Quarkus